Роботизированная сварка приходит в многономенклатурное производство прицепов: справится ли автоматизация с реальными отклонениями деталей?
В этой статье
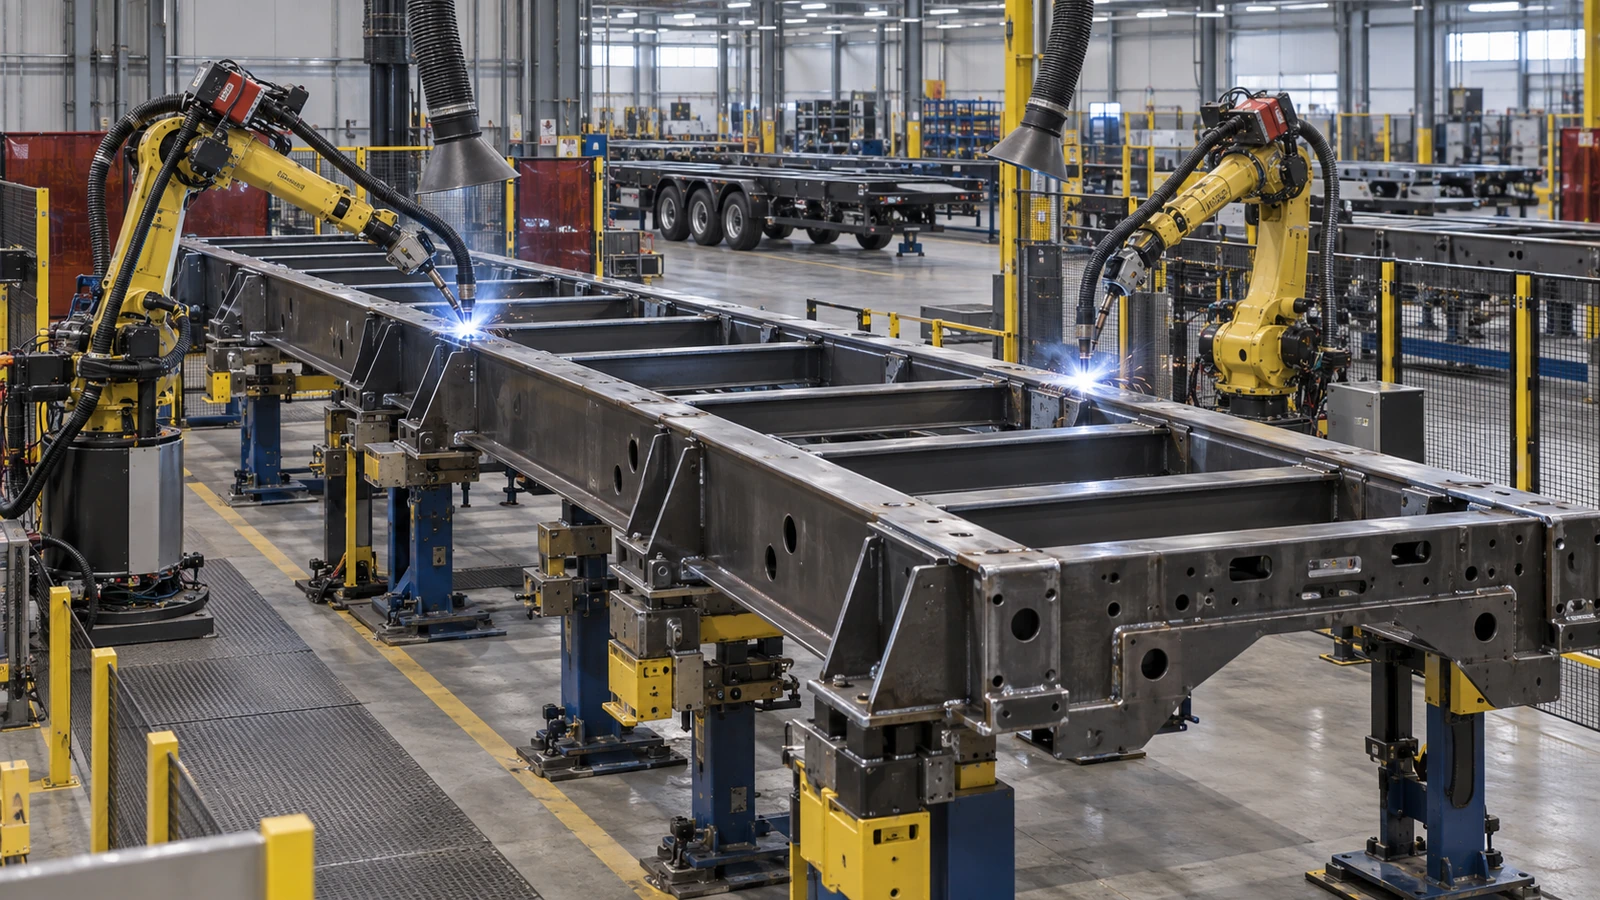
Сварочный робот может тысячи раз повторять одно и то же запрограммированное движение. Он способен двигаться по заданной траектории, поддерживать контролируемую скорость и воспроизводить установленный угол горелки с высокой стабильностью. Но что произойдёт, если следующая рама прицепа окажется не совсем там, где робот ожидает её увидеть?
Поперечина может быть немного смещена. Гнутый кронштейн может иметь другой угол упругого возврата. Стальная труба может поступить с отклонением размеров. Зазор в соединении может оказаться шире, чем при создании исходной программы сварки. Опытный сварщик способен заметить многие из этих различий и соответственно изменить работу. Робот, выполняющий фиксированную программу, автоматически не узнает, что детали изменились.
Именно в этом состоит главный инженерный вызов, когда роботизированная сварка выходит за пределы длинных серий одинаковых компонентов и приходит в многономенклатурное мелкосерийное производство прицепов. Задача уже не сводится к точному повторению шва. Нужно получить приемлемое сварное соединение, когда реальная деталь отличается от идеальной геометрии цифровой модели.
Это различие меняет подход производителей прицепов к оценке автоматизации, оснастки, сварочных процедур, контроля и возможностей поставщика. Оно также объясняет, почему следующий этап автоматизации производства не обязательно заключается в устранении всех отклонений. Важно обнаруживать отклонения и управлять ими до того, как они станут дефектами.
Инженерный обзор · Материалы и производство
Почему многономенклатурное производство обсуждает автоматизацию
Многие годы наиболее простые применения роботизированной сварки были связаны с деталями, геометрия которых остаётся стабильной в больших производственных сериях. Экономическая логика понятна. Производитель тратит время на разработку программы, изготовление оснастки и подтверждение процесса. После завершения этих работ одна настройка позволяет выпускать множество одинаковых сборок.
Многономенклатурное мелкосерийное производство меняет этот расчёт. Производитель прицепов может выпускать рамы разной длины, с различными схемами осей и креплений. Заказчики могут выбирать другие кронштейны, поперечины или элементы усиления. В партии может быть лишь несколько изделий одного исполнения, после чего начинается следующая модификация. Объём сварочных работ остаётся значительным, но распределить затраты на программирование и оснастку на тысячи одинаковых изделий удаётся не всегда.
National Association of Trailer Manufacturers обозначила эту проблему при подготовке Convention & Trade Show 2026. В объявлении описывался технический форум, запланированный на 24 февраля 2026 года, Driving Efficiency in Trailer Manufacturing – The Case for Automation, посвящённый оценке автоматизации сварки, гибки, клёпки и сборки предприятиями разного масштаба. В анонсе прямо упоминались производства по индивидуальным заказам и подчёркивалась необходимость искать реальные узкие места, а не предполагать, что всем заводам требуется одинаковое решение. [1]
Что действительно подтверждает сообщение Tyllis
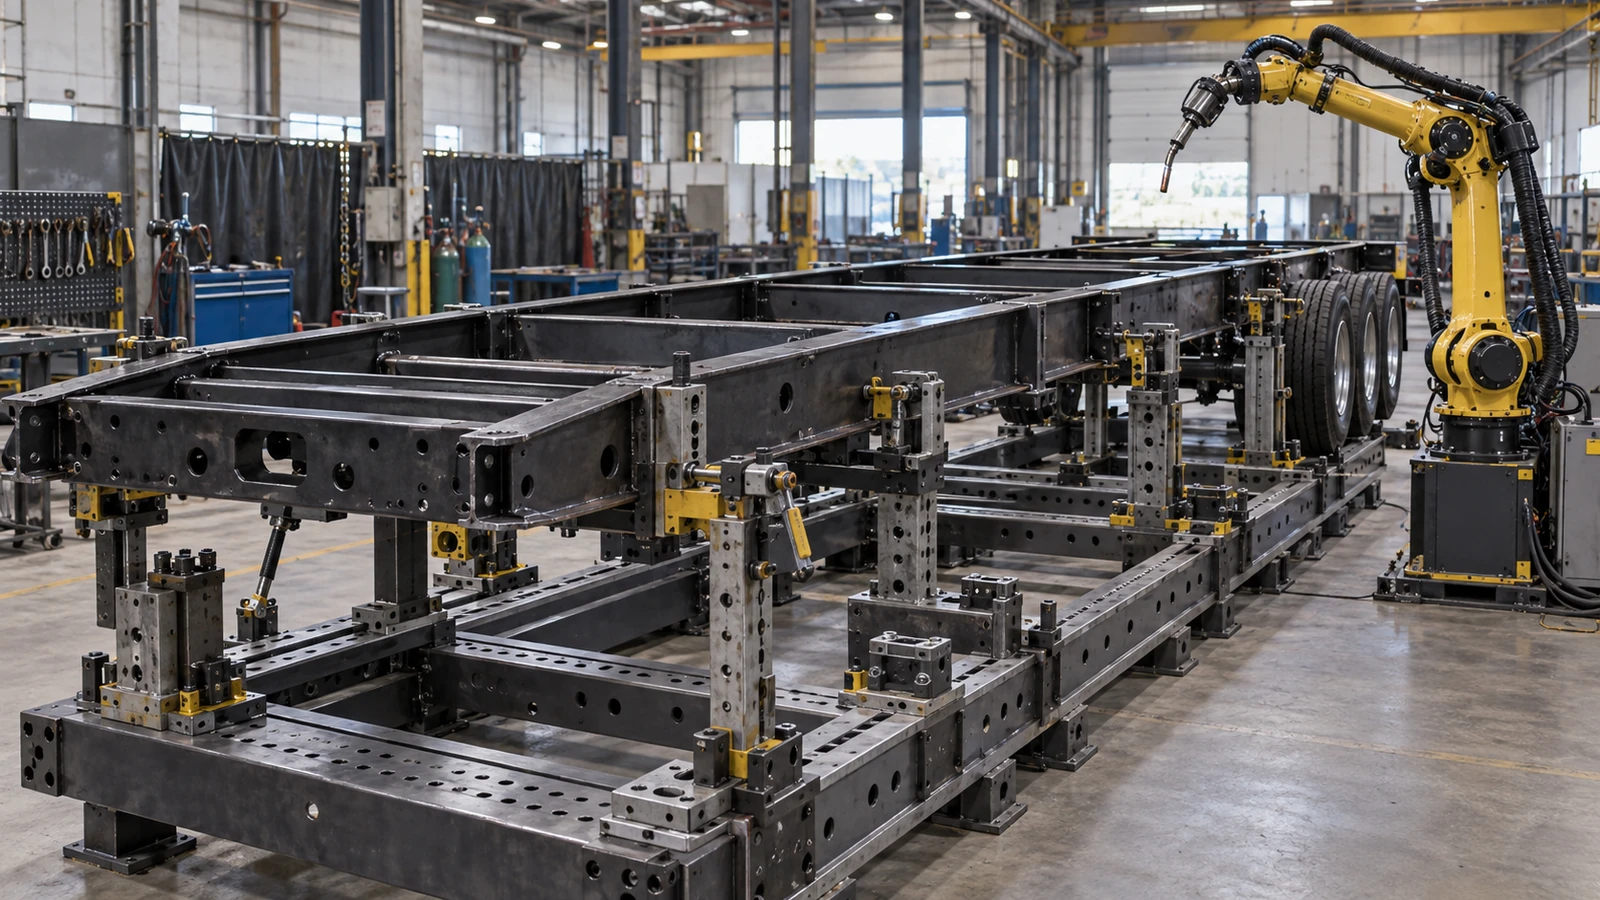
Более конкретный пример появился 7 мая 2026 года. Valk Welding сообщила о полностью автоматическом формировании программы сварки целой рамы прицепа для финского производителя Tyllis Oy Ab с помощью технологии Automatic Robot Programming, разработанной совместно с ArcNC. Tyllis выпускает специализированное транспортное оборудование, включая прицепы, подкатные тележки, грузовики с кранами и полуприцепы.
Проект включал крупную сложную раму и модульную сварочную оснастку, рассчитанную на разные изделия. Valk Welding представила успешное программирование целой рамы как подтверждение того, что автоматическое программирование может применяться даже в очень малых партиях. [2] Это важное развитие, но его смысл следует формулировать точно.
Опубликованное сообщение говорит о завершённом автоматическом формировании программы, а сопровождающую фотографию рамы обозначает как заводское приёмочное испытание. Оно не содержит формального протокола приёмки и не доказывает, что все будущие варианты рамы можно сваривать без участия человека, что любые проблемы сборки исправляются автоматически или что ручной контроль больше не нужен.
Различие важно: построить траекторию и выполнить приемлемый шов на физической сборке с отклонениями — разные инженерные задачи. Автоматическое программирование помогает роботу понять требования проекта. Адаптивная сварка помогает реагировать на то, что реально изготовил завод. Обе возможности важны для следующего поколения производства прицепов.
Правильная цифровая траектория может не попасть в реальный стык
Когда реальный кронштейн отличается от модели
Офлайн-программирование начинается с цифрового представления предполагаемой детали. Программа может использовать геометрию CAD для определения мест швов, построения траекторий горелки и оценки доступности. Она также позволяет моделировать движения робота и выявлять возможные столкновения внутри цифровой модели производственной ячейки.
Для изготовления нестандартных прицепов это полезно. Вместо ручного обучения каждому шву на каждой новой раме производитель может формировать или повторно использовать части программы на основе цифрового проекта. Однако цифровая модель описывает задуманную геометрию. Физическое изготовление имеет допуски.
Стальная труба может быть немного изогнута. Гнутая пластина может пружинить сильнее ожидаемого. Прихваченная поперечина может сместиться. Оснастка может внести небольшую погрешность установки. Поэтому запрограммированное положение шва и реальный стык могут не совпасть.
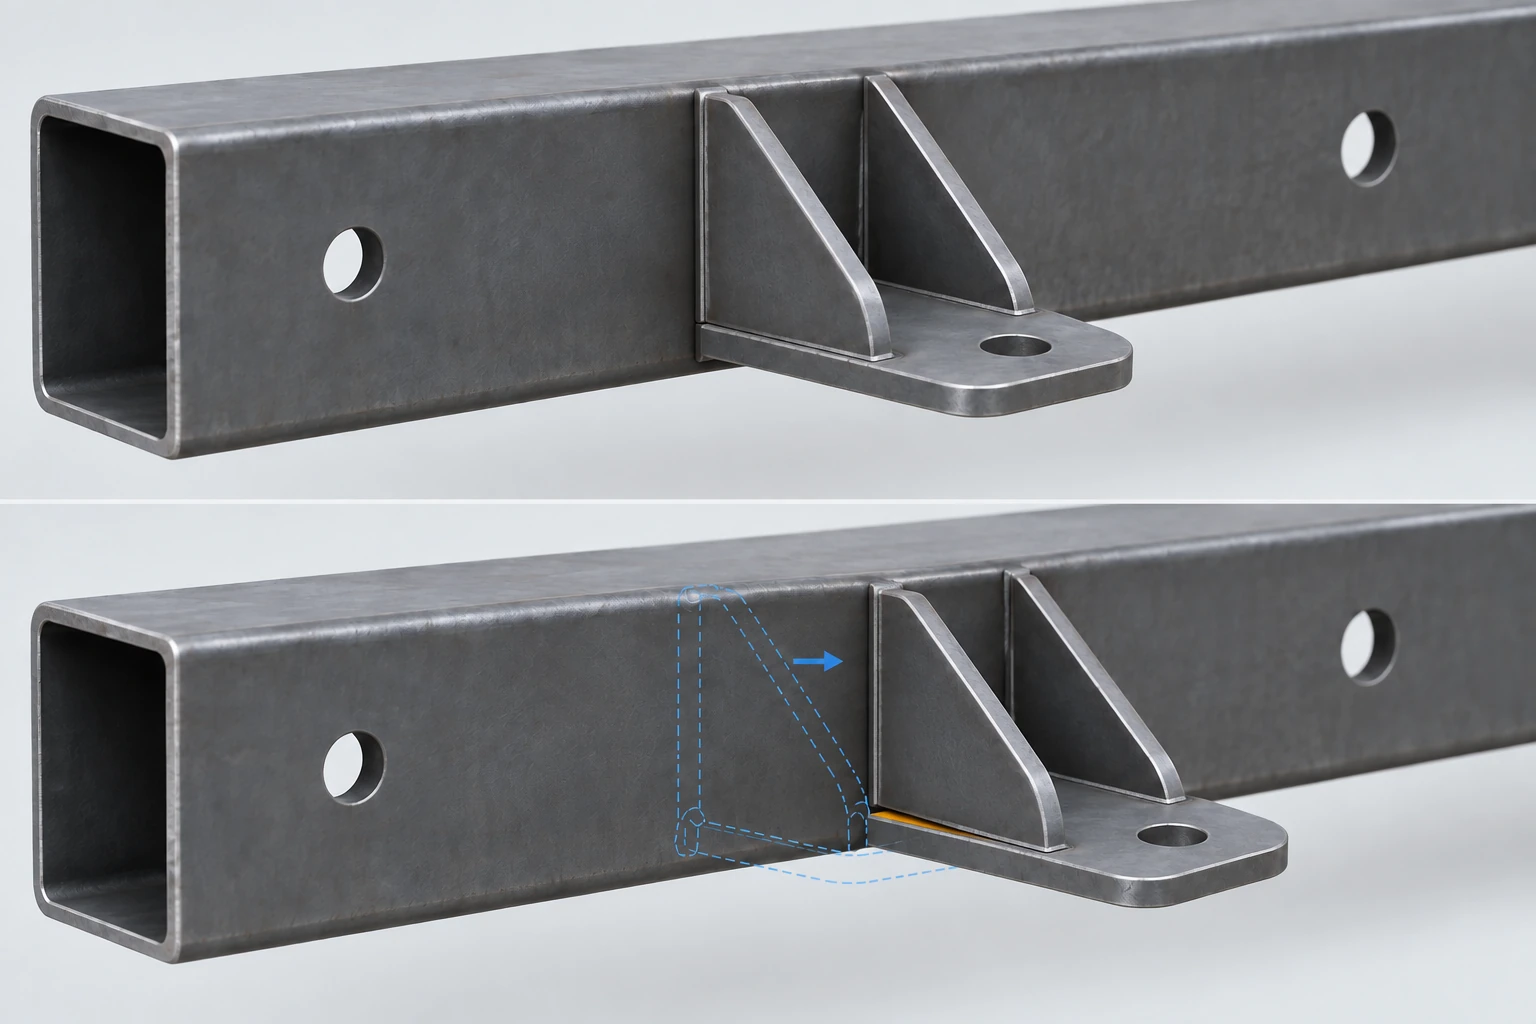
Представим ячейку, запрограммированную на приварку кронштейна подвески к прямоугольному элементу рамы. Программа определяет проектное положение углового шва в CAD-модели. Робот подходит к заданной точке. Но реальный кронштейн немного смещён, поскольку угол после гибки отличается от номинального.
Если робот следует исходной траектории без компенсации, горелка может перестать занимать требуемое положение относительно обеих деталей соединения. Шов может получиться асимметричным. В зависимости от отклонения и процесса возможны также недостаточное сплавление, неправильное размещение валика и другие дефекты.
Робот при этом не обязательно потерял точность позиционирования. Он может совершенно правильно выполнять программу. Ошибка возникает потому, что физический стык не соответствует геометрии, по которой построена траектория. Поэтому программирование по CAD и проверку реальной детали необходимо рассматривать совместно.
Повторяемость не равна точности готового изделия
Промышленные роботы часто продаются с акцентом на показатели повторяемости. Повторяемость показывает, насколько стабильно робот возвращается в заданную позицию при определённых условиях. Это важная характеристика машины. Но она не устанавливает точность всего сварочного процесса.
Система координат робота должна быть правильно связана с оснасткой и изделием. Необходимо откалибровать центральную точку инструмента. Горелка и контактный наконечник должны сохранять предусмотренное состояние. Деталь должна устанавливаться достаточно стабильно либо её фактическое положение необходимо измерять. Соединение также должно оставаться в условиях, для которых разработана сварочная процедура.
Эти требования образуют цепочку: калибровка робота → база оснастки → реальное положение детали → геометрия соединения → траектория горелки → процесс сварки → готовая сборка. Робот с высокой повторяемостью может очень стабильно воспроизводить неправильную траекторию. Если кронштейн смещён из-за производственной ошибки, повторение номинальной программы не устраняет смещение.
Точное движение робота также не предотвращает деформацию сваренной сборки при охлаждении. Предыдущая статья раздела «Материалы и производство» показала, что точная лазерная резка не гарантирует точную геометрию готового изделия. Роботизированная сварка продолжает тот же принцип. Точность позиционирования робота — исходный фактор точности изготовления, а не доказательство качества готового продукта.
Поэтому для закупщиков полезным подтверждением служит не просто опубликованная повторяемость робота, а продемонстрированные качество и стабильность размеров фактически сваренного компонента.
Малые допуски могут создать большую проблему сборки
Многономенклатурное производство прицепов создаёт несколько источников вариации ещё до поступления деталей на сварочный пост. Размеры лазерно-вырезанных компонентов могут меняться в пределах допусков. Гнутые детали могут различаться по упругому возврату. Длинномерные стальные профили могут иметь небольшую непрямолинейность. Толщина материала может колебаться. При ручной подготовке сборки положение прихваток может быть нестабильным. Установка в оснастку может зависеть от оператора или исполнения изделия.
По отдельности эти отклонения могут быть допустимыми. Но при сборке они взаимодействуют. Допустим, поперечина немного короче номинала. Лонжероны при этом расположены чуть шире номинального расстояния. В результате зазор в соединении становится больше проектного.
Сварщик может заметить зазор и скорректировать работу в пределах утверждённой процедуры. Робот с фиксированной программой может продолжить наплавлять тот же металл в том же месте. Результат зависит от фактического зазора и процесса. Небольшое отклонение может оставаться допустимым. Большой зазор может изменить необходимый объём шва, условия проплавления и итоговую деформацию.
Если соединение выходит за квалифицированный диапазон процесса, простое изменение скорости или увеличение подачи присадочного металла не обязательно является допустимым исправлением. Может потребоваться корректировка сборки либо её отбраковка.
Главное производственное различие таково: обнаруживаемое отклонение не обязательно можно безопасно компенсировать. Компетентная автоматизированная система должна понимать эту разницу.
Оснастка, поиск и слежение решают разные задачи
Приспособиться к детали — не значит исправить её
Адаптивная сварка может уменьшить зависимость от исключительно жёсткого позиционирования деталей. Она не устраняет потребность в оснастке. Оснастка задаёт конструктивное взаимное положение свариваемых компонентов и удерживает их в требуемой конфигурации, пока развиваются сварочные усилия, тепловое расширение и усадка.
Для рамы прицепа оснастка может контролировать расстояние между продольными балками, положение поперечин, монтажные элементы и общую геометрию сборки. Датчик робота иногда способен обнаружить смещение соединения. Он не может автоматически исправить все конструктивные последствия этого смещения.
Рассмотрим лонжерон, неправильно установленный в оснастке. Робот определяет фактическое место сварки и корректирует траекторию. Затем выполняет качественный шов между лонжероном и поперечиной. Само соединение может быть приемлемым. Но геометрия готовой рамы всё ещё может быть неправильной. Робот успешно приспособился к детали. Он не исправил деталь.
Это принципиальное ограничение. Адаптивная коррекция траектории помогает выполнить шов по реальному стыку. Она не подтверждает автоматически, что стык расположен в нужном месте прицепа. Оснастка по-прежнему должна контролировать размеры, определяющие функцию готового изделия.
Поэтому хорошо продуманная автоматизация использует оснастку и датчики для разных задач. Оснастка задаёт требуемую геометрию сборки. Датчики выявляют допустимые отклонения положения сварки. Робот адаптируется в подтверждённых пределах. Контроль проверяет полученный шов и готовую сборку.
Полностью отказаться от оснастки в некоторых применениях возможно, но это не следует считать неизбежной целью автоматизации. Необходимая степень фиксации зависит от геометрии детали, конструктивных требований, производственных отклонений и экономики.
Найдите соединение до сварки
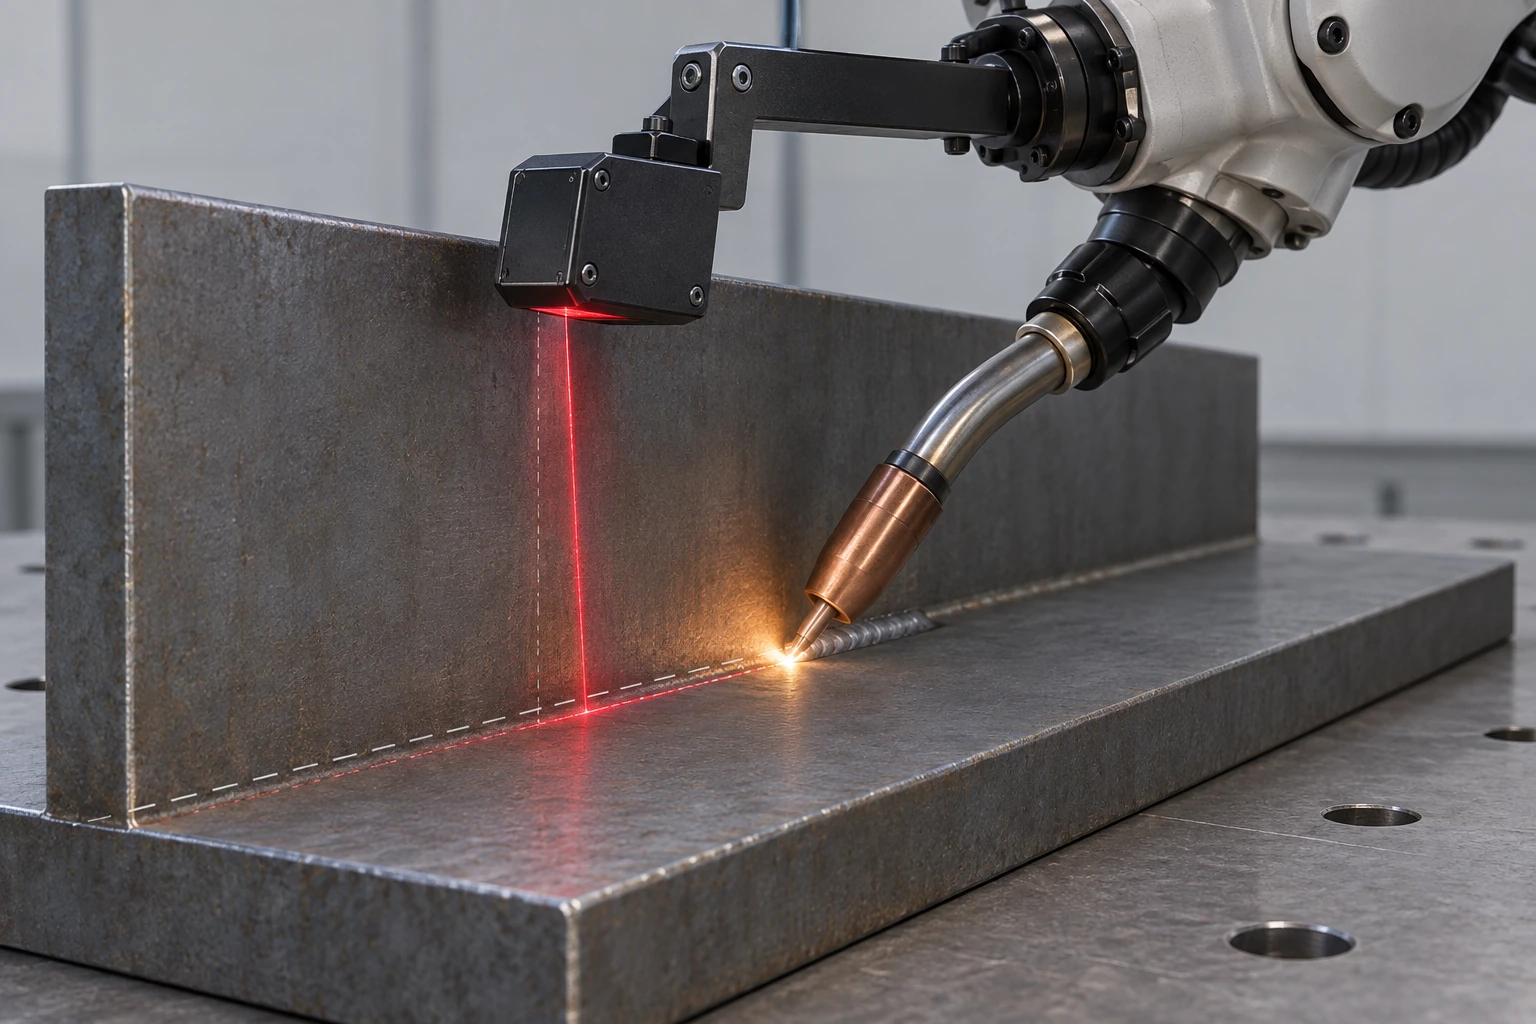
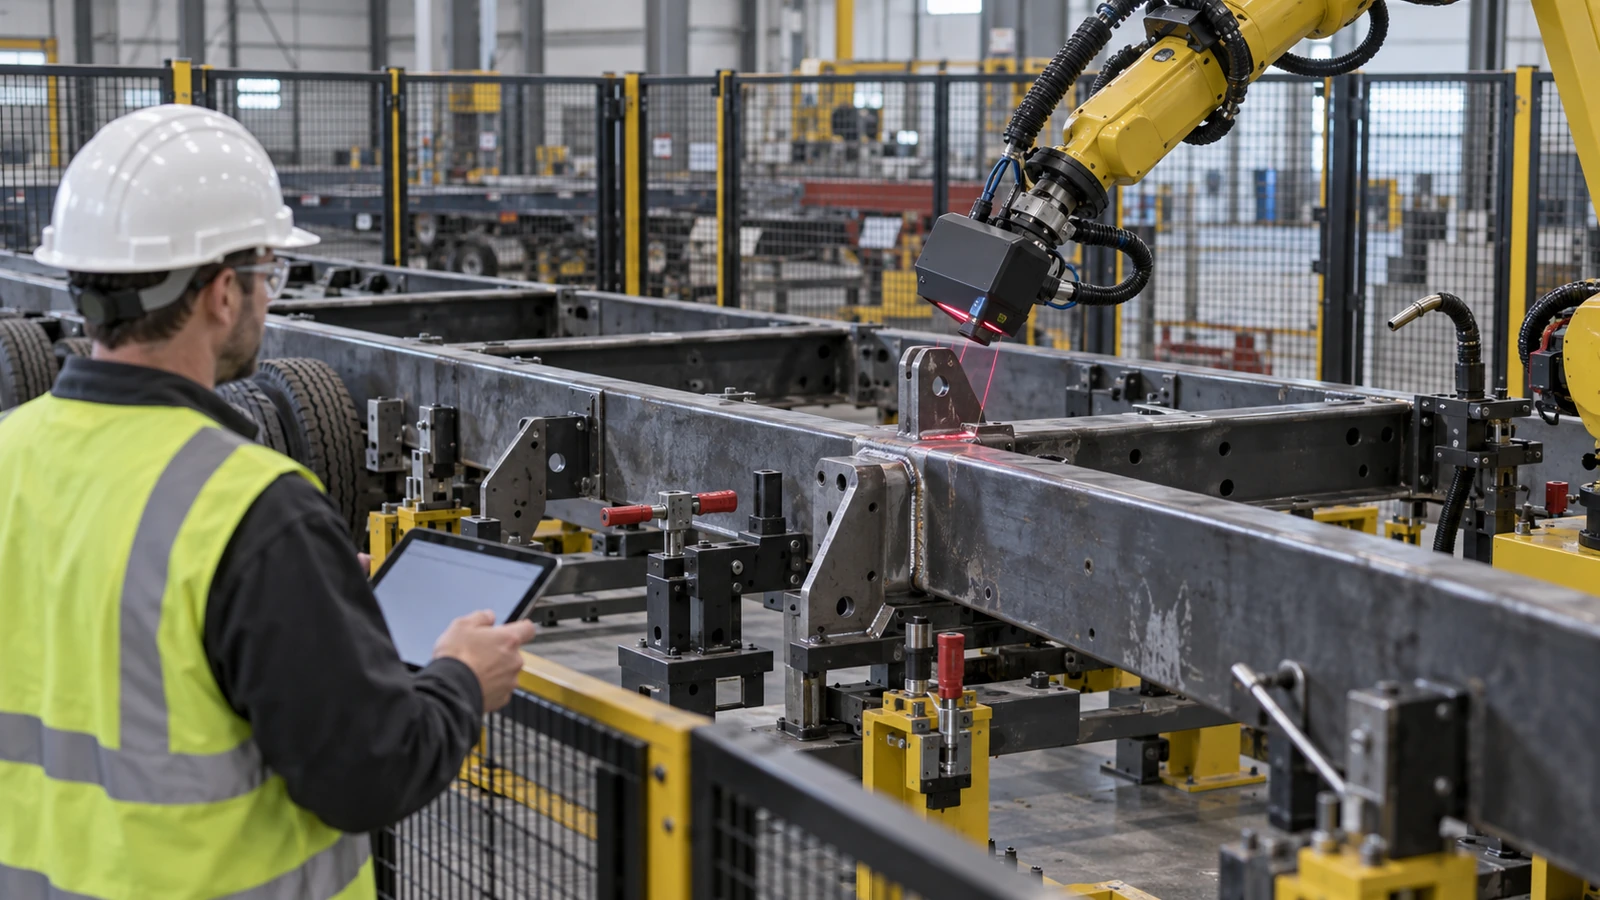
Один из способов работы с вариацией деталей — определить реальное положение стыка до начала сварки. Обычно это называют поиском шва или контактным поиском. Для определения значимых элементов изделия система может использовать сварочную проволоку, газовое сопло, контактный щуп, лазерный датчик или другой подходящий способ.
На основании измерений робот корректирует предполагаемую траекторию. Например, датчик может найти реальные начальную и конечную точки углового шва. Затем контроллер изменяет программу с учётом небольшого смещения компонента. Fronius описывает такой подход в своих системах помощи роботизированной сварке. [4]
Технология TouchSense использует проволоку или газовое сопло для поиска изделия перед сваркой, позволяя компенсировать определённые допуски установки и закрепления. Производственная ценность очевидна: робот больше не полагается исключительно на предположение, что каждая деталь находится в одной и той же номинальной позиции.
Однако у поиска шва есть определённая задача. Он устанавливает или уточняет положение соединения. Он не определяет автоматически допустимость зазора, правильность материала или соответствие сборки её конструктивным размерам. Найденное место сварки всё ещё может относиться к неприемлемой заготовке.
Поэтому система измерения нуждается в соответствующих пределах приёмки. Если обнаруженное отклонение превышает допустимый диапазон, правильным действием может быть остановка и запрос контроля, а не продолжение сварки. Применение Fronius на SAG также показывает поиск реального соединения проволокой до сварки. WireSense использует проволоку как датчик; это не следует смешивать с непрерывным слежением за швом при горящей дуге. [5]
Следуйте за соединением во время сварки
Найти стык перед сваркой — не то же самое, что следовать за ним во время сварки. Длинная рама может дополнительно перемещаться по мере развития процесса. Нагрев меняет форму сборки. [10] Соединение может сместиться относительно программной траектории. Датчик, измеривший только исходное положение, может не обнаружить последующие изменения.
Слежение за швом решает эту задачу. В зависимости от технологии система использует сигналы дуги или оптические измерения, чтобы оценить изменение положения стыка во время сварки. Робот затем корректирует траекторию в разрешённых для системы пределах.
Fronius различает функции TouchSense и SeamTracking. TouchSense находит соединение до сварки. SeamTracking вносит коррекции в ходе сварочной операции. [4] Компания прямо относит компенсацию допусков деталей и закрепления к применениям этих технологий.
Для длинных конструкций прицепов это различие важно. Рама может быть правильно установлена в начале шва, но локально сместиться во время его выполнения. Адаптивная система может проследить за этим движением. Однако слежение за соединением не предотвращает автоматически общую деформацию рамы.
Робот может выполнить шов, точно следующий за изменяющейся геометрией. Готовое шасси всё равно может потребовать проверки размеров после охлаждения и освобождения из оснастки. Слежение управляет положением горелки относительно стыка. Оно не заменяет контроль геометрии всей сварной конструкции.
Адаптация требует квалифицированного рабочего диапазона
Машинное зрение должно работать в реальной ячейке
Сварку с машинным зрением нередко описывают так, будто добавление камеры наделяет робота суждением опытного сварщика. Реальность сложнее. Система зрения должна получать пригодную информацию в реальных производственных условиях. Изготовление прицепов создаёт несколько проблем.
Стальные поверхности могут отражать свет. Сварные сборки содержат тени и закрытые углы. Брызги, дым и сварочные аэрозоли мешают оптическим измерениям. Дуга создаёт интенсивный источник света. В крупных рамах встречаются соединения, к которым датчику трудно подойти. Состояние поверхности и геометрия могут меняться между исполнениями.
Датчик также должен отличать нужный стык от соседних кромок, ранее выполненных швов и других элементов. Это не причины отказаться от машинного зрения, а требования, которые необходимо оценить при интеграции. Датчик, хорошо находящий открытый угловой шов, может работать иначе в глубоком углублении кронштейна.
Система, разработанная на чистых лабораторных образцах, в промышленной ячейке может потребовать дополнительной защиты, калибровки или обработки данных. Вопрос не просто в наличии камеры. Важно, надёжно ли система находит требуемые элементы при реальном освещении, состоянии поверхности, доступности и условиях сварки.
Статья сентября 2026 года Physical AI Enables Adaptive Welding Automation, опубликованная American Welding Society и написанная руководителем Universal Robots Андерсом Биллесё Беком, [6] рассматривает растущую роль восприятия и адаптации при переменном качестве сборки и изменении положения деталей. В ней также признаётся, что полностью сквозные системы ИИ остаются сложными для длительной валидации.
Для производителей прицепов отсюда следует практический подход: использовать измерение для решения чётко определённых производственных задач и устанавливать границы надёжной работы системы.
Не каждый зазор можно компенсировать
Изменение зазора — одно из важнейших ограничений адаптивной роботизированной сварки. Допустим, система обнаружила зазор шире ожидаемого. Робот может уметь скорректировать положение. Некоторые сварочные системы также меняют отдельные параметры или стратегии наплавки. Но нельзя предполагать, что любой зазор можно исправить добавлением сварочного металла.
Допустимый зазор зависит от конструкции соединения, толщины, процесса и квалифицированной процедуры. Более широкий зазор может потребовать больше присадки. Он может влиять на проплавление, геометрию шва и риск прожога. Он также меняет тепловложение и итоговую деформацию.
На тонком компоненте попытка перекрыть чрезмерный зазор может привести к неприемлемому шву. Для более толстого силового соединения правильным решением может стать другая квалифицированная схема сварки. Роботу нужна граница принятия решений.
Если зазор находится в подтверждённом диапазоне, система может применить утверждённую коррекцию. За пределами диапазона деталь нужно исправить, забраковать или передать на инженерную оценку. Это особенно важно в многономенклатурном производстве, где разные исполнения используют разные толщины и конфигурации соединений.
Изменение параметра, квалифицированное для одного соединения, нельзя автоматически переносить на другое. Адаптивная сварка должна уменьшать последствия допустимых отклонений, а не превращать неприемлемую сборку в норму.
Стабильное выполнение может повторять дефекты
Роботизированная сварка может повысить стабильность, если процесс правильно спроектирован и контролируется. Возможен и обратный результат. Неверно заданный угол горелки робот может повторить во всей партии. При повреждённом контактном наконечнике программная траектория может больше не обеспечивать нужное положение проволоки.
При недостаточной подаче защитного газа стабильное движение не предотвращает пористость. Если поступающие детали загрязнены, автоматизация не удаляет загрязнения. Если параметры не подходят соединению, повторяемое выполнение не делает их допустимыми. Поэтому робот способен выпускать очень стабильные дефекты.
Именно поэтому нужно различать повторяемость изготовления и качество сварки. Повторяемость описывает стабильность выполнения операции. Качество показывает, соответствует ли результат требуемой спецификации. Компетентному роботизированному процессу нужны оба свойства.
Прежде чем полагаться на повторяемость, производитель должен установить правильную конструкцию шва и сварочную процедуру. Затем система должна поддерживать необходимые условия: подготовку материала, сборку, состояние оборудования, защиту газом, параметры и контроль. Программа сварки — лишь часть этой системы.
Изменяйте параметры только в квалифицированных пределах
Одна из привлекательных сторон роботизированной сварки — воспроизведение заданных параметров. Система может стабильнее неконтролируемого ручного процесса поддерживать определённую скорость, подачу проволоки и последовательность швов. Для компонентов, требующих повторяемой геометрии шва, это может быть полезно.
Но стабильность полезна только при соответствии параметров реальному соединению. Процедура для одной толщины может не подходить другой. Другой зазор меняет необходимое количество присадки. Изменение пространственного положения влияет на сварочную ванну. Другой присадочный материал или схема подачи газа могут потребовать иной утверждённой настройки.
Поэтому автоматические изменения должны оставаться в подтверждённом технологическом окне. Опубликованная область применения редакции AWS B2.1/B2.1M 2026 года [8] охватывает квалификацию сварочных процедур и персонала для ручных, механизированных и автоматических процессов. Какие квалификации требуются конкретному прицепу, определяют применимый конструкционный норматив, договор и требования к изделию.
Общий принцип состоит в том, что автоматизация не отменяет необходимость установить и квалифицировать процесс. Она меняет способ его выполнения и контроля. Роботу, способному изменять параметры, нельзя давать неограниченные полномочия компенсировать плохой входной материал или недопустимые условия сборки.
Для OEM-производителя важно контролируемое соответствие между обнаруженным состоянием соединения и разрешённой реакцией сварочного процесса.
Программирование и модульная оснастка меняют экономику
Повторно используйте знания через сварочные шаблоны
Традиционная роботизированная сварка часто требует значительных первоначальных затрат на программирование. Программист разрабатывает траекторию, настраивает ориентацию горелки, проверяет доступ и подтверждает последовательность. Это экономически оправданно, когда затем выпускаются тысячи одинаковых деталей. При нескольких изделиях каждого исполнения расчёт меняется.
Предположим, за неделю завод собирает три варианта рамы. Для каждого нужны другие места кронштейнов, расположение поперечин и длины швов. Если любое изменение требует ручного перепрограммирования, программирование может занять существенную долю общей работы. Робот может наплавлять металл меньше времени, чем завод готовит его к следующему изделию.
Поэтому автоматическое программирование и повторно используемые сварочные шаблоны важны для многономенклатурного производства. Можно разработать стандартные стратегии для повторяющихся семейств соединений. Затем программа применяет их к подходящим элементам цифровой модели.
Угловой шов между двумя стандартными профилями может использовать проверенный подход даже при изменении его места в разных прицепах. Более сложное крепление может потребовать дополнительной инженерной проверки. Цель — уменьшить лишнюю работу программиста, не предполагая, что все геометрически похожие швы технически взаимозаменяемы.
В материале Visual Components об усовершенствованном офлайн-программировании сварки за апрель 2026 года [7] этот подход описан через повторно используемые шаблоны, базы сварочных данных и автоматическую оптимизацию траекторий. Для производства это означает более тесную связь программирования с инженерными данными.
Но физическую сборку всё равно нужно проверять. Повторно используемая цифровая программа сокращает переналадку. Она не гарантирует, что следующая реальная рама совпадёт с моделью.
Tyllis объединяет программы и физическую оснастку
Проект Tyllis особенно показателен тем, что касался крупного нестандартного транспортного оборудования, а не одной небольшой стандартной детали. Valk Welding сообщила, что система ARP автоматически сформировала программу сварки целой рамы. В проект также входила модульная оснастка, способная охватить ассортимент Tyllis.
Это две разные возможности. Автоматическое программирование уменьшает затраты подготовки разных проектов. Модульная оснастка позволяет размещать разные физические сборки. Ни одна из этих функций сама по себе не подтверждает неограниченную компенсацию допусков.
В сообщении поставщика не представлен полный независимый массив данных по всем вариантам рам, распределению зазоров, результатам приёмки швов и длительной работе производства. Поэтому это документированный этап внедрения, а не доказательство того, что полностью автономная сварка решила все проблемы многономенклатурного изготовления.
Тем не менее проект показывает, почему обсуждение автоматизации меняется. Значимая производственная система — уже не только робот, повторяющий одну программу. Она объединяет цифровую инженерную информацию, автоматизированное программирование, перестраиваемую оснастку и сварочный процесс.
Для OEM-производителей следующий вопрос — как эта система справляется с неизбежными различиями между последовательными физическими сборками. Здесь решающее значение получают датчики, пределы процесса и контроль. [2]
Lippert и Continental: пример интегрированного производства
Другой пример отрасли 2026 года показывает важность интеграции автоматизации с остальными операциями. В сообщении, размещённом NATM 29 марта 2026 года, Lippert и Continental Trailers объявили о сотрудничестве по поставке осей для лодочных прицепов. Система производства Lippert была описана как сочетание передовой автоматизации, роботизированной сварки, точной механической обработки и контроля качества.
Сотрудничество предназначалось для поставок лодочных осей для линейки прицепов Continental. [3] Сообщение не содержит независимых измерений, доказывающих, что одна только роботизированная сварка повышает долговечность оси. Оно также не устанавливает, что новая схема поставок использует ту же архитектуру автоматизации, что и проект рам Tyllis.
Значение имеет описанное сочетание операций. Точная мехобработка помогает задать геометрию компонентов. Автоматизация обеспечивает повторяемость операций. Роботизированная сварка выполняет отдельные задачи соединения. Контроль качества проверяет изготовленный результат.
Эти функции дополняют друг друга. Робот не компенсирует любой неправильно обработанный элемент. Точная мехобработка не предотвращает все сварочные дефекты. Стабильная программа не устраняет финальный контроль.
Надёжное изготовление компонентов прицепов зависит от совместной работы этих операций. Это подтверждает принцип всего раздела «Материалы и производство»: качество готового продукта принадлежит полной производственной системе, а не самой современной машине внутри неё.
Оценивайте выпуск завода, а не только скорость сварки
Найдите реальное узкое место
Завод, рассматривающий роботизированную сварку, может сначала оценивать время наплавки металла. Это важный показатель. Но он не равен полному производственному циклу. Ячейке также необходимы загрузка, позиционирование, закрепление, выбор программы, измерение, сварка, контроль и выгрузка. Переналадки добавляют время.
Если робот быстро закончил сварку, но следующая рама не готова, ячейка простаивает. Если между исполнениями оснастка требует длительной ручной настройки, преимущество быстрой сварки уменьшается. Если плохая сборка вызывает частые остановки, номинальная скорость может слабо соотноситься с фактическим выпуском.
Если ячейка производит сборки быстрее, чем последующие участки нанесения покрытия или окончательной сборки могут их обработать, завод может получить рост незавершённого производства вместо большего выпуска готовых прицепов. Поэтому вопрос не просто в скорости движения робота. Важно, насколько автоматизация увеличивает пропускную способность всей системы.
Многономенклатурному предприятию сокращение переналадок и переделок может дать больше, чем максимальная скорость горения дуги. Другому производителю со стабильной массовой деталью существенную выгоду принесёт ускорение сварочного цикла. Правильное вложение зависит от реального узкого места. Быстрая сварочная операция не превращает автоматически весь завод прицепов в более быстрый.
Посчитайте полные вложения и переналадки
Многономенклатурная сварочная система требует инвестиций не только в манипулятор. Проект может включать сварочное оборудование, оснастку, позиционеры, датчики, программы, ограждения, вытяжку, монтаж и обучение. Понадобится также инженерное время для подготовки CAD-данных, разработки шаблонов и квалификации процесса.
Эксплуатационные расходы включают обслуживание, расходные материалы, изменения программ и периодическую калибровку. Экономическая выгода может возникать из разных источников. Где-то сокращается прямой труд сварщиков. Где-то — программирование, переналадка, переделки или брак. Автоматизация может также добавить мощность либо улучшить стабильность условий.
Однако ценность нужно доказать для предполагаемой номенклатуры. Простой расчёт окупаемости только по разнице времени ручной и роботизированной сварки может вводить в заблуждение. Рассмотрим условный пример: ручной пост тратит много времени на сварку кронштейна. Робот сокращает непосредственно сварочное время.
Но каждая малая партия требует длительной смены оснастки и ручной коррекции программы. При достаточно малой партии переналадка может поглотить значительную часть экономии. Та же система станет заметно выгоднее, если автоматическое программирование и модульная оснастка сократят эти затраты.
Универсального размера партии, при котором роботизированная сварка становится выгодной, нет. Расчёт зависит от годового объёма, разнообразия изделий, доступности работников, времени цикла, готовности оборудования, переделок и капитальных затрат. Поэтому OEM должен опираться на собственные производственные данные, а не на обобщённый процент прироста производительности из предложения продавца оборудования.
Знания о сварке и контроль остаются необходимыми
Закрепите сварочный опыт в управляемом процессе
Автоматизация может уменьшить объём повторяющейся ручной сварки на подходящих операциях. Она не отменяет сварочные знания. Кто-то должен определить конструкцию соединения и квалифицированную процедуру. Кто-то должен понять, приемлема ли реальная сборка. Кто-то должен подготовить и проверить программы, обслуживать оснастку, наблюдать процесс и расследовать дефекты.
Сложные варианты прицепов всё ещё могут требовать ручной сварки там, где доступ, геометрия или объём делают автоматизацию непрактичной. Спецификация American Welding Society 2025 года для персонала роботизированной дуговой сварки [9] предусматривает разные технические уровни квалификации участников. Действующая структура различает младших техников, техников и инженеров. Это отражает специализированные знания, необходимые для внедрения и поддержания систем.
Поэтому кадровый вопрос для производителя должен выходить за пределы количества заменённых роботом сварщиков. Нужны люди, понимающие сварку, работу робота, диагностику процесса, контроль и технологию изготовления.
Опытный ручной сварщик может дать ценные знания при разработке автоматизации, особенно при выявлении повторяющихся проблем сборки и сложных соединений. Но опыт необходимо перевести в контролируемые инженерные процедуры. Робот не должен зависеть от недокументированных корректировок, понятных только одному опытному оператору.
Успешная автоматизация фиксирует производственные знания и делает их воспроизводимыми. Она не делает эти знания ненужными.
Мониторинг процесса не равен приёмке продукта
Данные процесса робота могут быть полезны. Система может записывать ток, напряжение, условия подачи проволоки, параметры перемещения и другие значимые переменные. Система измерения может регистрировать отклонения от ожидаемого положения соединения. Эти записи помогают находить изменения процесса и исследовать дефекты.
Но стабильный электрический сигнал не доказывает соответствие каждого шва требованиям приёмки. Даже при правильном слежении возможно недостаточное сплавление. Внешне приемлемый шов может оставить окружающую раму деформированной. Завершённая программа не устанавливает ресурс по усталости.
Поэтому проверка качества должна следовать фактическим инженерным требованиям. В зависимости от детали и спецификации могут требоваться визуальный и размерный контроль, подходящие неразрушающие методы или разрушающие квалификационные испытания. Объём контроля должен учитывать конструктивную важность соединения и применимые договорные и технические требования.
Автоматизированный контроль способен повысить охват и стабильность в подходящих применениях. Но нельзя предполагать, что камера или алгоритм обнаружат любой значимый дефект. Производитель должен установить, что метод умеет измерять и чего он доказать не может.
У рамы геометрию после сварки и охлаждения может потребоваться проверять отдельно. Для узла крепления опорного домкрата важны соосность и функциональная собираемость. Для детали осевого узла могут одновременно требоваться контроль критических размеров и качества шва.
Мониторинг процесса говорит, как выполнялась сварка. Контроль изделия проверяет, достигнут ли требуемый результат. Эти свидетельства дополняют друг друга.
Иногда правильное решение — остановиться
Самая полезная возможность адаптивной сварки может возникнуть ещё до зажигания дуги. Традиционный контроль часто находит проблему после завершения сварки. Затем производитель измеряет дефект, удаляет проблемный шов или исправляет деформированную сборку. Это бывает дорого: дополнительные материалы, труд и производственное время уже затрачены.
Система измерения потенциально может выявить некоторые проблемы раньше. Например, заметить смещение кронштейна за допустимый диапазон. Найти неожиданное положение стыка или зазор, требующий дополнительной оценки. Определить недоступность предполагаемого шва из-за неправильной загрузки компонента.
Тогда система может остановить операцию и запросить исправление до наплавки металла. Это важное различие между адаптивным производством и безразборной автоматической компенсацией. Иногда правильно изменить траекторию робота. Иногда — исправить оснастку. Иногда — забраковать поступившую деталь.
Лучшее решение зависит от причины и величины отклонения. Поэтому система должна использовать измерения, чтобы отличать допустимую вариацию от условий, требующих вмешательства. Такой подход переносит контроль качества на более ранний этап производства.
Предотвратить неприемлемый шов обычно полезнее, чем автоматически его выполнить и обнаружить дефект позднее.
Проверьте семейство изделий перед расширением
Начните с совместимых семейств компонентов
Производителю не обязательно сразу автоматизировать целую раму. Для многономенклатурного предприятия более управляемой отправной точкой может стать семейство компонентов с повторяющейся геометрией соединений. Рассмотрим конструкции крепления опорных домкратов прицепа.
Разные модели могут иметь разные размеры пластин или расположение отверстий, сохраняя похожие соединения трубы с кронштейном. Это позволяет рассмотреть повторное использование процедур, оснастки или программных шаблонов. Другими возможными семействами являются совместимые сборки поперечин, отдельные конструкции креплений подвески и подходящие опорные кронштейны.
Но геометрического сходства недостаточно. Компоненты должны также иметь совместимые материалы, толщины, конструкцию соединений, доступ для сварки и квалификационные требования. Силовой кронштейн подвески нельзя объединять с малонагруженным креплением аксессуара только потому, что их швы похожи.
Полезная цель — выделить семейства, различия которых можно обработать в рамках определённой производственной системы. Она может использовать общую оснастку с регулируемыми базирующими элементами, повторно используемые программы и подходящие датчики. Затем автоматизацию можно расширять по мере лучшего понимания семейств и их процессов.
Особенно важно это для небольших производителей. Первый удачный проект не обязан устранять всю ручную сварку. Он должен решить реальную производственную проблему и создать процесс, который можно расширять без потери контроля качества.
Три отдельных вопроса производственной валидации
Успешная демонстрация на одной тщательно подготовленной раме — полезное начало. Но она не обязательно отражает обычное производство. OEM должен изучить работу системы на реальном диапазоне изделий и производственных отклонений.
Программа квалификации может включать минимальные и максимальные значимые сечения, разные места соединений, разрешённые отклонения сборки и представительные исполнения. Нужно также оценивать изменения в ходе сварки. Крупная рама может двигаться при накоплении тепла. Оснастка может иначе вести себя с другой конфигурацией. Иная толщина профиля может требовать другой процедуры.
Производитель должен установить, какие условия система обрабатывает автоматически, а какие требуют вмешательства. Валидация должна отвечать на три отдельных вопроса. Первый: может ли система правильно найти нужные швы и получить к ним доступ? Второй: может ли она создавать приемлемые соединения при допустимых производственных условиях? Третий: соответствует ли готовая сборка размерным и функциональным требованиям?
Для ответов могут потребоваться разные испытания. Успешное построение траектории относится к первому вопросу. Квалификация сварки и контроль соединений — ко второму. Итоговая размерная и функциональная проверка — к третьему.
Систему нельзя считать готовой к производству лишь потому, что она прошла одну из этих проверок.
Что OEM следует спросить у поставщика
Закупщикам, оценивающим роботизированно сваренный компонент прицепа, стоит выйти за пределы вопроса о наличии у поставщика сварочных роботов. Следующие вопросы связывают возможности автоматизации с готовым изделием.
| Вопрос закупщика | Почему это важно |
|---|---|
| Какие исполнения фактически автоматизированы? | Поставщик может автоматизировать лишь отдельные швы или семейства деталей. |
| Как создаются и проверяются программы сварки? | Устанавливает связь CAD-данных, программирования и производства. |
| Как реальные детали устанавливаются и находятся? | Показывает зависимость от оснастки, баз и точности входных компонентов. |
| Какой разброс сборочных отклонений допускает система? | Отличает подтверждённую адаптацию от неконтролируемой компенсации. |
| Используется предварительный поиск или слежение в реальном времени? | Уточняет реакцию на исходное положение и перемещение в ходе процесса. |
| Что происходит за пределами разрешённого отклонения? | Показывает, останавливается ли процесс, запрашивает исправление или продолжает работу. |
| Как квалифицируются и контролируются параметры сварки? | Подтверждает совместимость автоматических корректировок с нужным соединением. |
| Как проверяется итоговая геометрия? | Точное слежение за швом не гарантирует точную раму. |
| Какие записи контроля и прослеживаемости доступны? | Связывает мониторинг производства с приёмкой изделия. |
| Как вводится новое исполнение? | Показывает реальную способность поставщика работать с широкой номенклатурой. |
Конкретные требования должны соответствовать компоненту. Небольшому креплению аксессуара не нужен тот же пакет валидации, что усталостно-чувствительному соединению рамы. OEM также не следует предписывать определённую технологию измерения, не разобравшись в действующем процессе производителя.
Разные поставщики могут получать требуемый результат разными сочетаниями оснастки, программирования, датчиков и контроля. Цель закупки — проверить полную производственную способность. Важна не установка робота как таковая, а возможность стабильно выпускать заданный диапазон компонентов в пределах требуемых допусков и критериев приёмки.
Покупайте производственную способность, а не робота
Робот не устанавливает конструктивную долговечность
Прицеп, рекламируемый как сваренный роботами, может выглядеть современнее прицепа ручной сварки. Но один способ изготовления не устанавливает конструктивную долговечность. Правильно спроектированный и выполненный ручной шов может соответствовать требованиям. Роботизированный шов при неправильной сборке или неподходящих параметрах — нет.
Роботизированно сваренная рама также может иметь неблагоприятный путь передачи нагрузок или усталостно-чувствительное усиление. Исходный конструктивный проект остаётся важным. Полезные вопросы покупателя относятся к готовому изделию.
Правильно ли спроектированы и проверены ответственные швы? Соответствует ли рама размерным требованиям? Верно ли расположены критические крепления? Есть ли у производителя управляемый процесс поддержания качества в серии?
Роботизированная сварка может способствовать этим результатам. Сама по себе она их не доказывает. Поэтому главное преимущество автоматизации не в том, что шов выполнил робот, а в способности производителя продемонстрировать контролируемый повторяемый процесс, дающий нужный результат.
Позиция GOODIN
Роботизированная сварка становится всё актуальнее для производителей нестандартных и мелкосерийных прицепов. Автоматическое программирование сокращает работу по вводу новых проектов. Модульная оснастка размещает разные конфигурации рам. Поиск и слежение за швом помогают реагировать на определённые смещения. Мониторинг и контроль дают дополнительные данные о производственных результатах.
Эти технологии расширяют круг применений, где автоматизация практически целесообразна. Но они не устраняют фундаментальную производственную проблему. Реальные компоненты различаются. Толщина стали, поведение при гибке, прямолинейность, сборка и сварочная деформация влияют на геометрию, предъявляемую роботу.
Высокоповторяемая машина не исправляет автоматически неточную сборку. Датчик может найти смещённое соединение, не определяя конструктивную приемлемость самого компонента. Адаптивная система может компенсировать отдельные отклонения, не делая любой зазор свариваемым. Успешная сварочная операция не гарантирует соблюдения размеров готовой рамы.
Поэтому правильная стратегия начинается с понимания вариации. Нужно определить, какие отклонения важны, какие предотвращаются лучшей подготовкой или оснасткой, какие можно учесть подтверждённым измерением, а какие требуют вмешательства. Так связываются проектирование, подготовка материала, контроль оснастки, сварка, проверка и окончательная сборка.
OEM следует оценивать автоматизацию по качеству готового продукта и пропускной способности всего производства. Закупщикам — оценивать поставщика по диапазону деталей и отклонений, с которыми справляется процесс, а не только по наличию роботизированной ячейки. Производителю — сочетать повторяемое машинное выполнение со способностью распознавать отличие реального продукта от проекта.
Позиция GOODIN: автоматизация не устраняет производственные отклонения. Следующее поколение автоматизации прицепов связано с их обнаружением и адаптацией до превращения в дефект. Поэтому важное развитие не сводится к тому, что в отдельных задачах робот сваривает быстрее человека.
Важно, что автоматизированные системы научаются работать с большей частью вариативности, которая раньше мешала автоматизировать производство прицепов. Ценность зависит от того, насколько эффективно эта возможность связана с инженерными требованиями, квалифицированными процессами и итоговым контролем.
Робот, повторяющий идеальную программу на неправильной сборке, не обеспечивает прецизионное производство. Система, которая замечает разницу, реагирует в подтверждённых пределах и проверяет готовый результат, подходит к нему гораздо ближе. Именно в этом направлении автоматизация сварки прицепов становится инженерной компетенцией, а не просто покупкой оборудования.
Обсудите с GOODIN чертежи компонентов, допуски и требования контроля для вашей следующей OEM-программы.
Источники и дополнительные материалы
Инженерный анализ, а не универсальная сварочная процедура или норма приёмки. Сообщения поставщиков и прикладные примеры не заменяют независимую производственную валидацию. Для стандартов AWS использована опубликованная область применения; обязательность зависит от изделия, договора и применимого норматива.
- NATM — Are You Ready for Automation? This Forum Has the Answers!
- Valk Welding / Peter Pittomvils — Valk Welding programs first trailer chassis fully with ARP
- NATM / Lippert and Continental Trailers — Lippert and Continental Trailers Announce Strategic Marine Trailer Axle Supply Relationship
- Fronius — Robot Assistance Systems
- Fronius — SAG — WireSense Application
- AWS Welding Digest / Anders Billesø Beck — Physical AI Enables Adaptive Welding Automation
- Visual Components — Advanced Robot Offline Programming (OLP) Workflow for Welding: Templates and Automatic Path Optimization
- American Welding Society — AWS B2.1/B2.1M:2026 — Specification for Welding Procedure and Performance Qualification
- American Welding Society — AWS D16.4M/D16.4:2025 — Specification for the Qualification of Robotic Arc Welding Personnel
- SSAB — Trailer Design Guideline — Welding Distortion
Одинаковая грузоподъёмность — разное изделие: почему два домкрата для прицепа с одинаковой спецификацией работают по-разному
Связанная статья