ロボット溶接が多品種トレーラー生産へ:自動化は実部品のばらつきに対応できるのか
この記事の内容
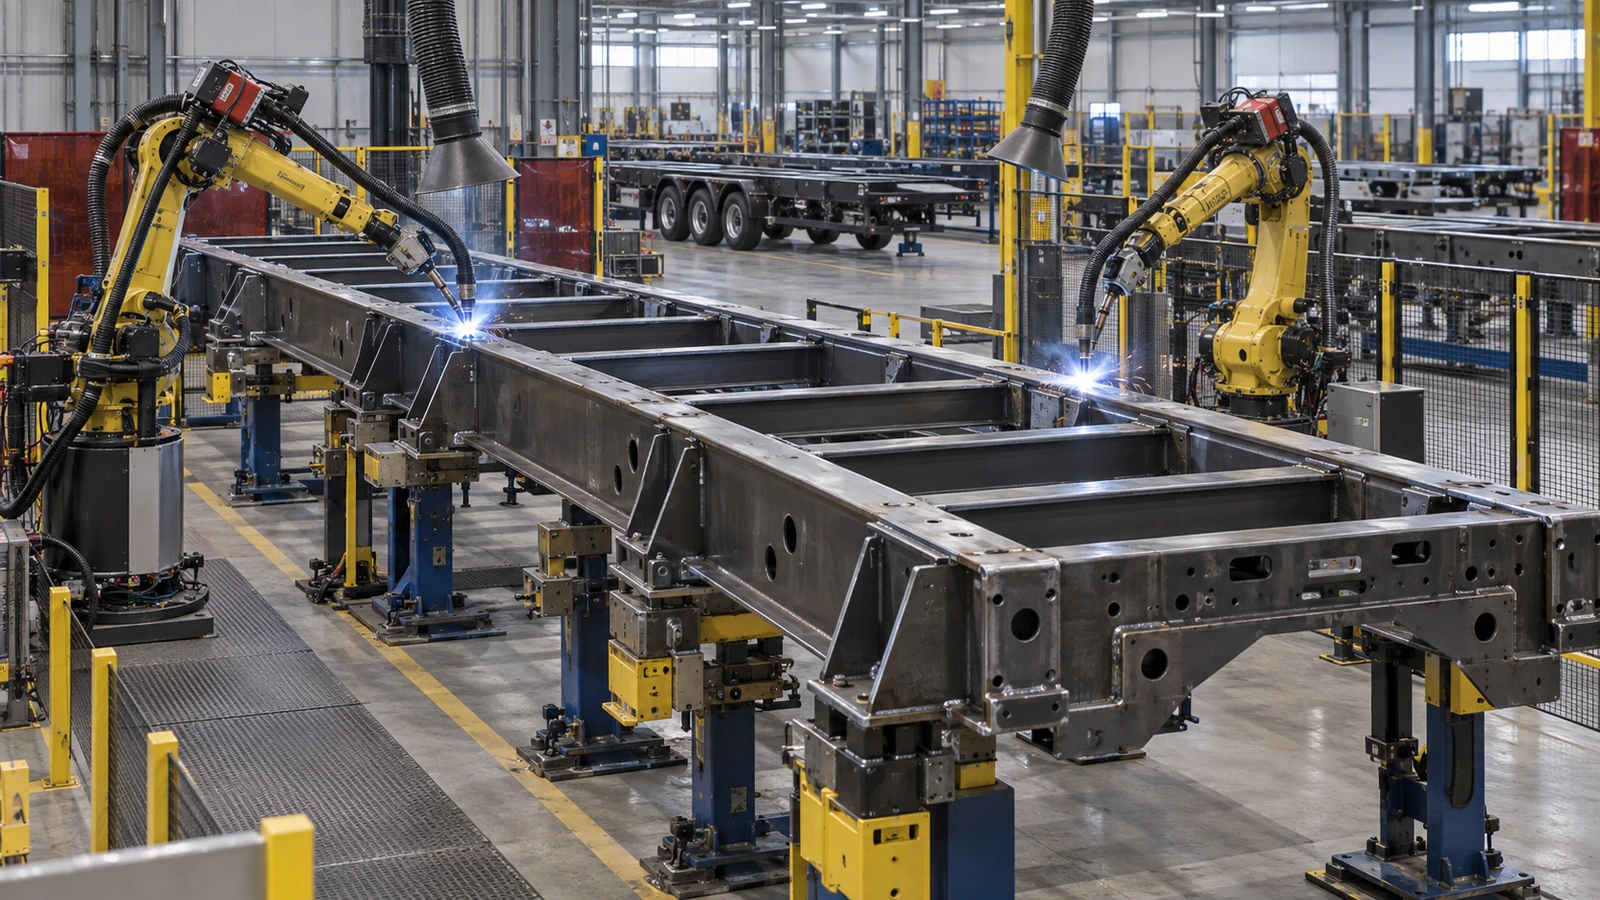
溶接ロボットは、同じプログラム動作を何千回も繰り返すことができます。定められた軌跡をたどり、移動速度を制御し、指定されたトーチ角度を高い一貫性で再現できます。しかし、次のトレーラーフレームが、ロボットの想定した位置に正確に置かれていなければ、どうなるでしょうか。
クロスメンバーがわずかにずれているかもしれません。成形したブラケットのスプリングバック角度が異なるかもしれません。鋼管に寸法のばらつきがあるかもしれません。継手の隙間が、元の溶接プログラムを作成したときより広いかもしれません。熟練した溶接工は、こうした違いの多くを見つけ、それに合わせて作業を調整できます。固定プログラムを実行するロボットは、部品が変わったことを自動的に理解するわけではありません。
ロボット溶接が、同一部品の長期連続生産から、多品種少量のトレーラー製造へと広がる際の中心的な技術課題は、ここにあります。目的は、単に溶接を正確に繰り返すことではなくなります。実物の部品がデジタルモデルの理想形状と異なっていても、合格できる溶接を実現することが求められます。
この違いは、トレーラーメーカーが自動化、治具、溶接施工要領、検査、サプライヤーの能力を評価する方法を変えます。また、製造自動化の次の段階が、必ずしもばらつきの排除そのものではない理由も示しています。重要なのは、ばらつきが欠陥になる前に見つけ、管理することです。
技術特集 · 材料と製造
多品種トレーラー製造で自動化が議論される理由
これまで、ロボット溶接を最も導入しやすかったのは、大量生産の間も部品の形状が安定している用途でした。経済的な理由は明確です。メーカーは、溶接プログラムの開発、治具の製作、工程の検証に時間を投資します。それらが完了すれば、同じ設定で多数の同一アセンブリを生産できます。
多品種少量生産では、その計算が変わります。トレーラーメーカーは、異なるフレーム長、車軸構成、取付構造を扱うことがあります。顧客が別のブラケット、クロスメンバー、補強仕様を指定する場合もあります。ある設計の生産台数が数台にとどまり、すぐ次の仕様へ切り替わることもあります。溶接作業の量は多くても、プログラミングや治具の費用を何千台もの同一製品に分散できるとは限りません。
National Association of Trailer Manufacturersは、2026年Convention & Trade Showの準備で、この課題を取り上げました。告知では、2026年2月24日に予定された技術フォーラム「Driving Efficiency in Trailer Manufacturing – The Case for Automation」で、規模の異なるメーカーが溶接、曲げ、リベット接合、組立の自動化をどう評価するかを扱うとしていました。特注生産の現場も明示的に対象とし、すべての工場に同じ自動化が必要だと考えるのではなく、実際の生産ボトルネックを特定することを重視していました。[1]
Tyllisの発表が実際に示すもの
より具体的な進展が、2026年5月7日に報告されました。Valk Weldingは、ArcNCと開発したAutomatic Robot Programming技術により、フィンランドのTyllis Oy Ab向けに、トレーラーのフレーム全体の溶接プログラムを完全自動生成したと発表しました。Tyllisは、トレーラー、ドリー、クレーン付きトラック、セミトレーラーなど、特注の輸送機器を製造しています。
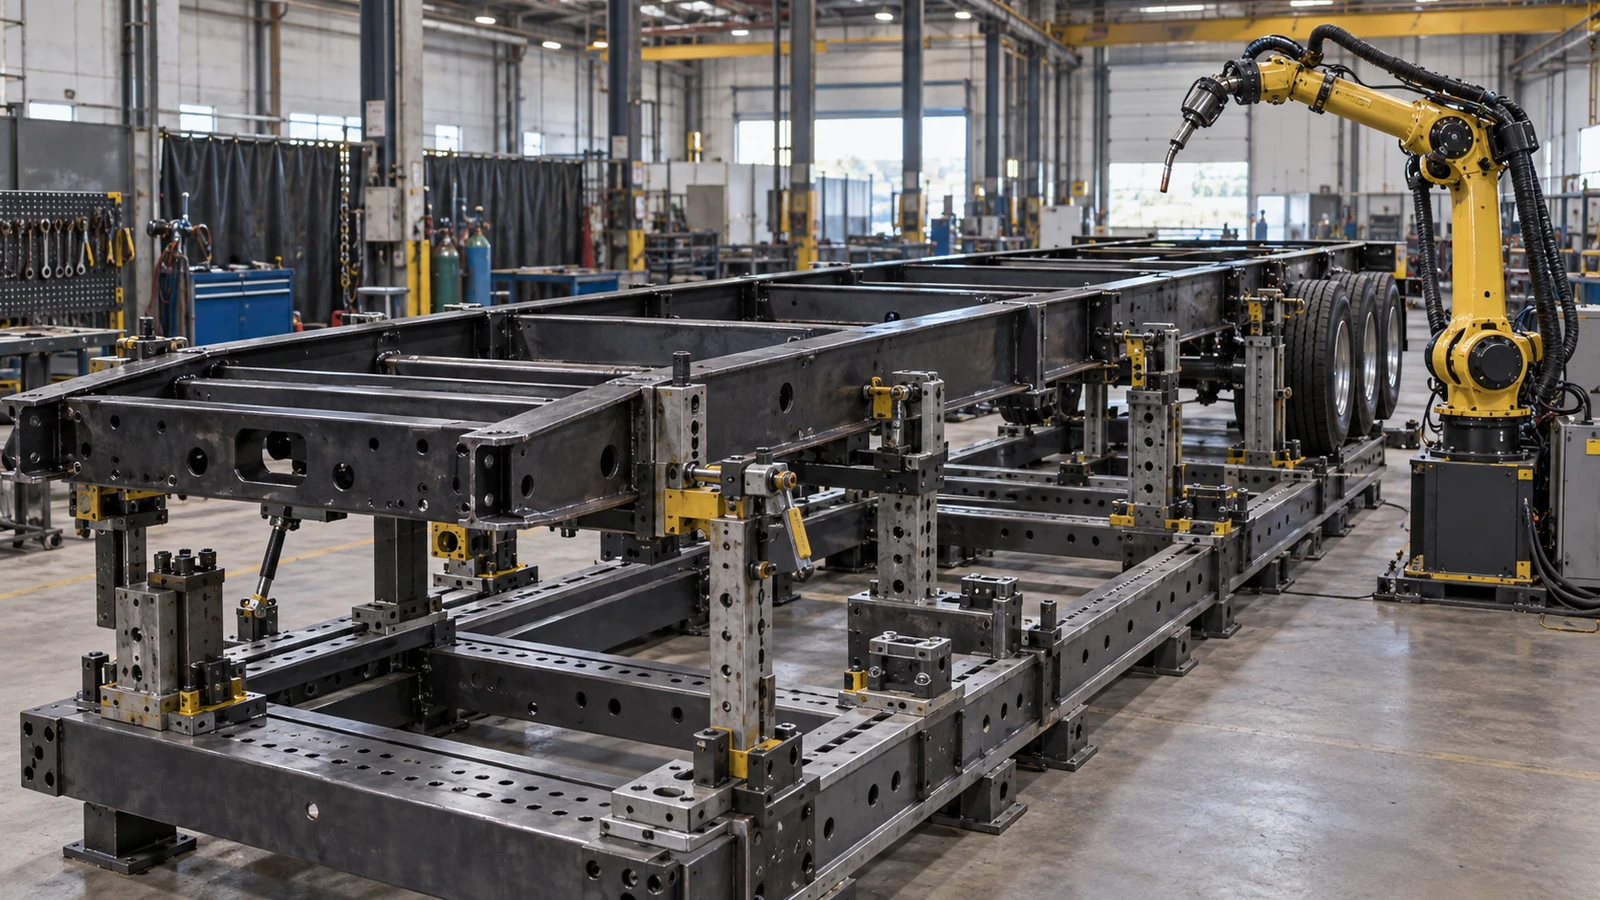
このプロジェクトでは、大型で複雑なフレームと、異なる製品に対応するモジュール式溶接治具が使われました。Valk Weldingは、フレーム全体のプログラミングに成功したことを、極めて小さい生産ロットでも自動プログラミングが役立つ根拠として示しました。[2] 重要な進展ですが、その意味は正確に捉える必要があります。
公開発表は、自動プログラム生成の完了を報告し、添付されたフレーム画像を工場受入試験として紹介しています。しかし、正式な受入試験報告書は公開していません。また、今後のあらゆるフレーム仕様を人の介入なしで溶接できること、すべての組付け問題を自動修正できること、手作業による検査が不要になったことを証明しているわけでもありません。
溶接軌跡を生成することと、ばらつきのある実物のアセンブリに合格品質の溶接を行うことは、異なる技術課題です。自動プログラミングは、設計が要求する内容をロボットに伝えます。適応溶接は、工場が実際に作ったものにロボットを対応させます。どちらも次世代のトレーラー製造に重要です。
正しいCAD軌跡でも実際の継手を外すことがある
実物のブラケットがモデルと異なるとき
ロボットのオフラインプログラミングは、対象ワークのデジタル表現から始まります。ソフトウェアはCAD形状を利用して溶接位置を定め、トーチ軌跡を生成し、アクセス可能性を評価できます。モデル化された生産セル内でロボットの動きをシミュレーションし、衝突の可能性を確認することもできます。
特注トレーラー製造にとって、これは有用です。新しいフレームのすべての溶接を毎回手作業で教示する代わりに、デジタル設計からプログラムの一部を生成したり、再利用したりできます。ただし、デジタルモデルが表すのは目標とする形状です。実物の製作には公差があります。
鋼管は少し曲がっているかもしれません。曲げた板材のスプリングバックが想定より大きいかもしれません。仮付けしたクロスメンバーが動いているかもしれません。治具が小さな位置決め誤差を生む場合もあります。そのため、プログラム上の溶接位置と実際の継手は一致しないことがあります。
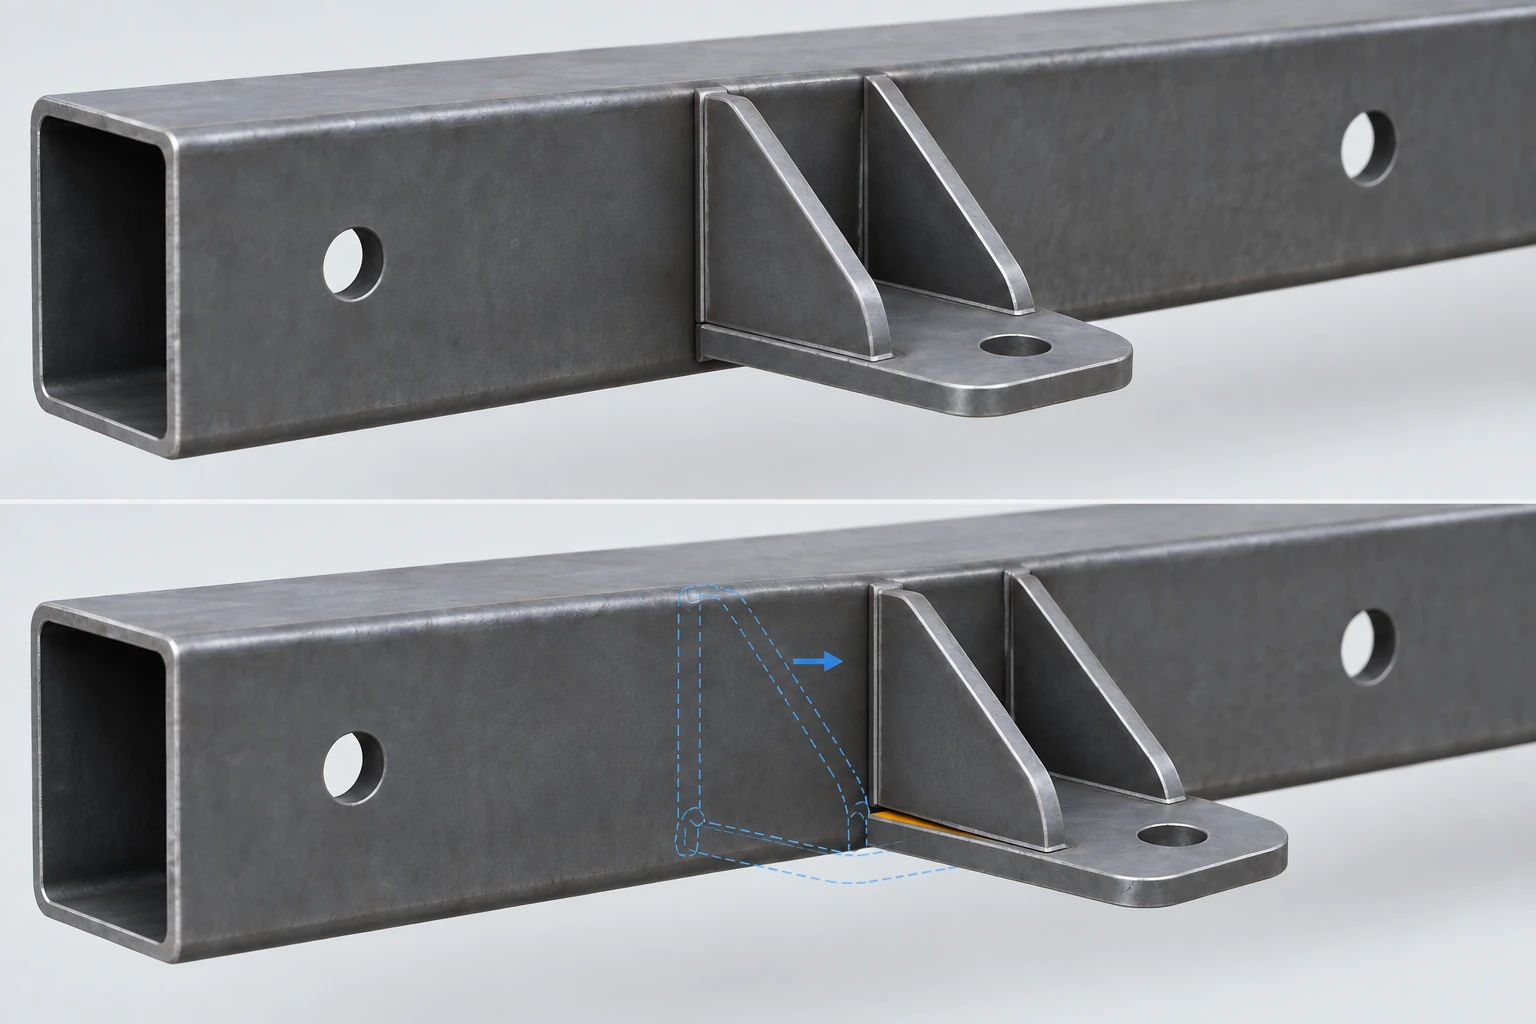
角形フレーム部材にサスペンションブラケットを溶接するセルを考えてみます。ソフトウェアはCADモデルから、予定されたすみ肉溶接の位置を特定します。ロボットはプログラムされた位置へ接近します。しかし、実物のブラケットは、成形角度が設計値と異なるため、わずかにずれています。
補正せずに元の軌跡をたどると、トーチと継手の両部材との関係が、予定どおりに保たれないことがあります。溶接が非対称になる可能性があります。ずれの大きさと溶接法によっては、融合不良、ビード位置不良、その他の欠陥にもつながります。
必ずしもロボットの位置精度が失われたわけではありません。プログラムされた軌跡には正しく従っているかもしれません。問題は、軌跡を作成した際の形状と、実際の継手形状が一致しないことです。CADからのロボットプログラミングと実物確認を、一体で考える必要がある理由です。
繰返し精度は完成品精度ではない
産業用ロボットの販売では、繰返し位置決め精度がよく強調されます。これは、定められた条件で、指令された位置にどの程度安定して戻れるかを表します。重要な機械特性ですが、溶接工程全体の精度を保証するものではありません。
ロボットの座標系は、治具とワークに正しく関連付けられている必要があります。ツールセンターポイントの校正も必要です。溶接トーチとコンタクトチップは、想定した状態を維持しなければなりません。ワークが十分安定して位置決めされるか、実際の位置を検出する必要があります。継手条件も、施工要領を開発した範囲内に収まっている必要があります。
これらは、ロボット校正 → 治具基準 → 実部品位置 → 継手形状 → トーチ軌跡 → 溶接工程 → 完成アセンブリ、という連鎖を構成します。繰返し精度の高いロボットは、間違った軌跡も非常に安定して再現できます。製造誤差でブラケットがずれているとき、標準プログラムを繰り返しても、そのずれは消えません。
同様に、ロボットが正確に動いても、冷却中の溶接アセンブリの変形は防げません。前の「材料と製造」の記事では、正確なレーザー切断が完成形状の正確さを保証しないことを説明しました。ロボット溶接にも同じ原則が当てはまります。ロボットの位置精度は製造精度への入力要素であって、完成品品質の証明ではありません。
したがって、調達担当者にとって有用な証拠は、カタログ上の繰返し精度だけではありません。実際に溶接された部品の、実証された品質と寸法の一貫性です。
小さな公差が大きな組付け問題になる
多品種のトレーラー生産では、部品が溶接ステーションに到着する前から、複数のばらつきが生じます。レーザー切断品は許容寸法公差の範囲内で変動します。成形品のスプリングバックは異なる場合があります。長い鋼材には小さな真直度のずれがあり得ます。板厚も変動します。手作業で準備したアセンブリでは仮付け位置が不均一になる場合があります。治具への載せ方も、作業者や仕様によって変わり得ます。
個別には許容できる偏差でも、組立時には相互に作用します。たとえば、クロスメンバーが設計値より少し短く、左右のフレームレール間隔も設計値より少し広いとします。結果として、継手の隙間は想定以上に大きくなります。
手溶接の作業者なら、その隙間を認識し、承認された施工要領の範囲内で調整できます。固定プログラムのロボットは、同じ位置に同じ溶接金属を置き続けるかもしれません。結果は実際の隙間と使用工程によります。小さな偏差なら許容されることもあります。大きな隙間は、必要な溶接量、溶込み条件、最終的な変形を変える可能性があります。
継手が認定された工程範囲から外れた場合、移動速度を変えたり、溶着量を増やしたりするだけでは、適切な修正にならないことがあります。組付けのやり直しや、アセンブリの不合格判定が必要な場合もあります。
ここに製造上の重要な区別があります。検出できるばらつきが、安全に補償できるばらつきとは限りません。能力のある自動化システムには、その違いを認識することが求められます。
治具・事前位置検出・追跡は役割が異なる
部品に適応することと部品を直すことは違う
適応溶接技術は、極めて厳密な部品位置決めへの依存を減らせます。ただし、治具が不要になるわけではありません。治具は、溶接する部品同士の構造上の関係を定めます。溶接時の力、熱膨張、収縮が生じる間、部品を意図した配置に保持します。
トレーラーフレームでは、縦梁の間隔、クロスメンバー位置、取付部、アセンブリ全体の形状などを治具で管理する必要があります。ロボットセンサーは、継手が動いたことを検出できる場合があります。しかし、その移動が構造に与えるすべての影響を、自動的に修正できるわけではありません。
フレームレールが治具内で誤った位置にあるケースを考えます。ロボットは実際の溶接位置を検出し、軌跡を調整します。そして、レールとクロスメンバーの間に健全な溶接を行います。継手そのものは合格かもしれません。しかし、完成フレームの形状は依然として間違っている可能性があります。ロボットは部品に適応しました。部品を直したわけではありません。
これは重大な制約です。適応的な軌跡補正は、実際の継手位置に溶接を行う助けになりますが、その継手がトレーラーの正しい位置にあることを自動的に確認するものではありません。完成品の機能を決める寸法は、引き続き治具で管理する必要があります。
したがって、適切な自動化戦略では、治具とセンシングを別の目的に使います。治具は必要な組立形状を設定します。センサーは予想した溶接位置からの許容偏差を検出します。ロボットは検証済みの範囲内で適応します。検査は、得られた継手と完成アセンブリを確認します。
用途によっては治具を完全に省けることもありますが、それを自動化の必然的な最終目標と考えるべきではありません。適切な治具の程度は、部品形状、構造要件、製造ばらつき、生産経済性によって決まります。
溶接前に継手位置を見つける
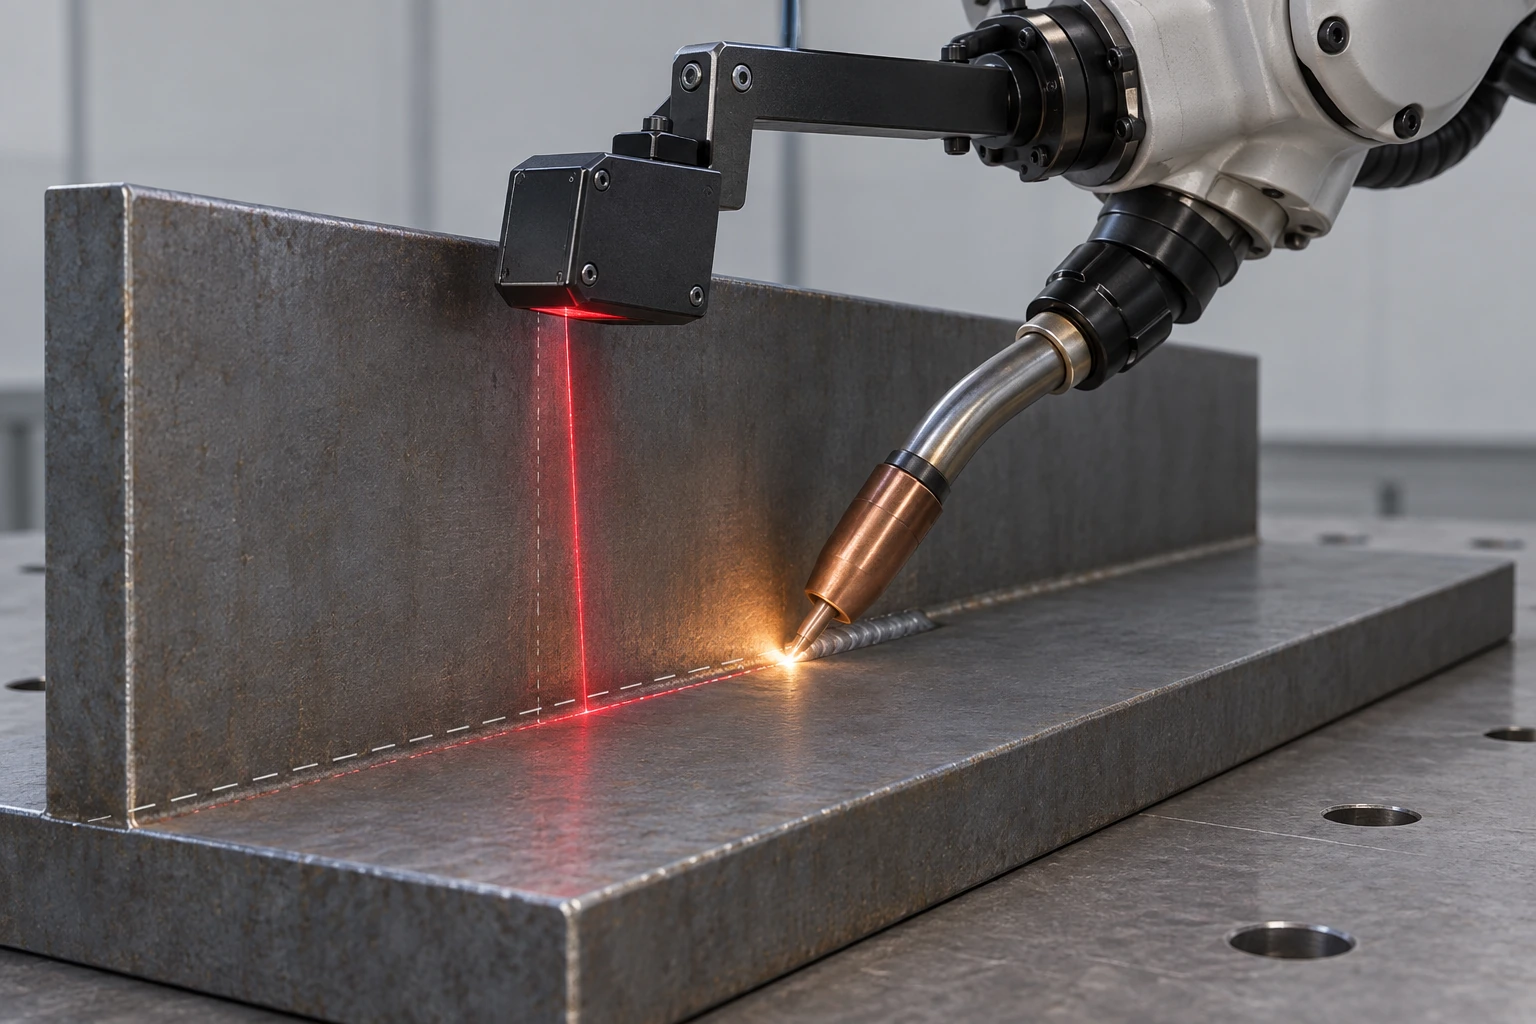
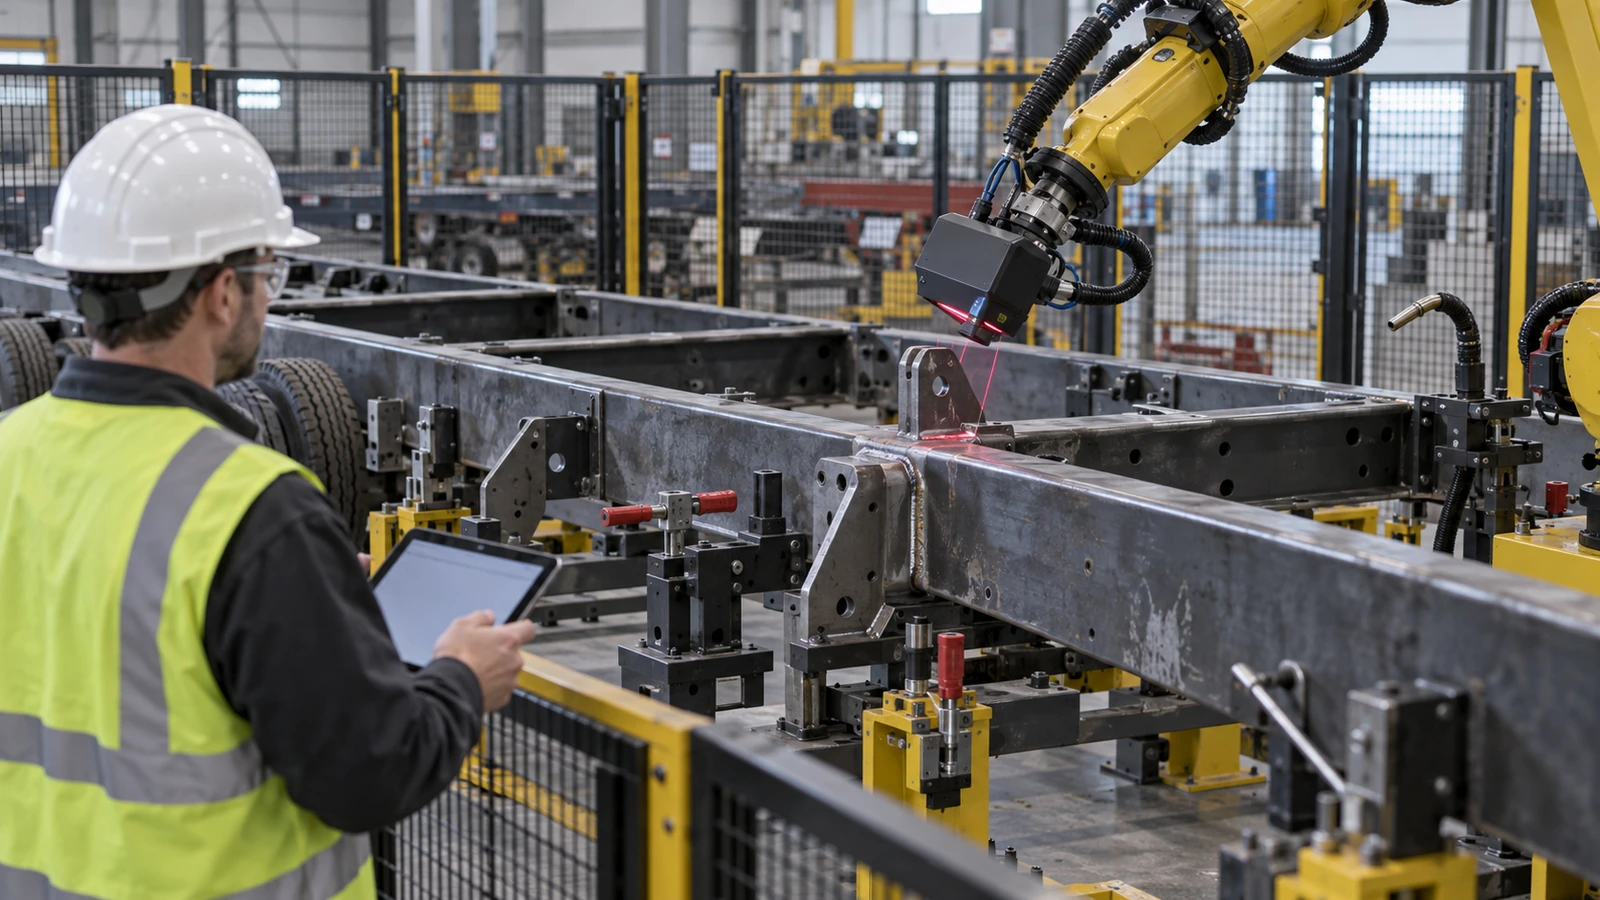
部品ばらつきに対応する方法の一つが、溶接前に実際の継手を検出することです。一般に、シームファインディングやタッチセンシングと呼ばれます。ロボットシステムは、溶接ワイヤ、ガスノズル、接触プローブ、レーザーセンサーなどの適切な手段で、ワークの必要な特徴を見つけます。
その測定値を使い、予定した溶接軌跡を補正します。たとえば、センサーがすみ肉溶接の実際の始点と終点を特定すれば、コントローラーは部品の小さな位置ずれを考慮して軌跡を変更できます。Froniusは、ロボット溶接支援システムで、この方法を説明しています。[4]
TouchSenseは、溶接前にワイヤまたはガスノズルでワークを検出し、一定の位置決め・クランプ公差をロボットが補正できるようにします。製造上の価値は明確です。すべての部品が同一の設計位置にある、という前提だけに依存しなくなります。
ただし、溶接線の事前検出には、限定された目的があります。継手位置を定めたり補正したりする機能です。隙間が許容できるか、材料が正しいか、構造寸法を満たすかまで自動判定するものではありません。溶接位置を検出できても、その製作物自体が不合格である可能性は残ります。
そのため、センシングには適切な合否限界が必要です。検出した偏差が許容範囲を超えたら、溶接を続けるのではなく、停止して検査を求めることが正しい対応になり得ます。FroniusのSAG事例も、溶接前にワイヤで実際の継手を検出する例です。WireSenseはワイヤをセンサーとして使う技術であり、アーク発生中の連続的なシームトラッキングと混同すべきではありません。[5]
溶接中に継手を追跡する
溶接前に継手を見つけることと、溶接中に継手を追い続けることは異なります。長いトレーラーフレームは、溶接が進むにつれてさらに動く場合があります。熱によってアセンブリ形状が変わるためです。[10] 継手がプログラム軌跡に対して移動する可能性があります。最初の位置しか測っていないセンサーでは、その後のすべての変化を検出できないことがあります。
シームトラッキングは、この問題に対応します。技術によって、アーク信号や光学センシングを使い、溶接中の継手位置の変化を推定します。ロボットは、システムの許容範囲内で軌跡を調整できます。
Froniusは、TouchSenseとSeamTrackingを区別しています。TouchSenseは溶接前の位置検出です。SeamTrackingは溶接中の補正を行います。[4] 同社は、部品公差やクランプ公差の補償を、これらの技術の用途として明示しています。
長いトレーラー構造では、この区別が重要です。溶接開始時に正しく位置決めされていても、作業中に局所的な移動が生じることがあります。適応システムは、その動きに追従できるかもしれません。ただし、継手を追跡することが、フレーム全体の変形防止につながるとは限りません。
ロボットが変化する形状を正確にたどる溶接を行っても、完成シャシーには、冷却と治具からの解放後に寸法確認が必要な場合があります。シームトラッキングが制御するのは、トーチと継手の相対関係です。溶接構造全体の形状管理を代替するものではありません。
適応には認定された運用範囲が必要
ビジョンは実際のセルで機能する必要がある
ビジョンを使った溶接は、カメラを付ければ熟練溶接工と同じ判断力がロボットに備わるかのように説明されることがあります。実際はもっと複雑です。ビジョンシステムは、現実の製造環境から使える情報を取得しなければなりません。トレーラー製作には、さまざまな難しさがあります。
鋼材表面は反射することがあります。溶接アセンブリには影や見えない角があります。スパッタ、煙、ヒュームは光学測定を妨げます。アークは非常に強い光源です。大型フレームには、センサーが接近しにくい継手もあります。仕様が変われば、表面状態や部品形状も変わり得ます。
さらに、近くのエッジ、以前の溶接、その他の特徴から、目的の継手を区別しなければなりません。これらはビジョン技術を否定する理由ではありません。システム統合時に評価すべき要件です。開放されたすみ肉継手の検出に適したセンサーが、深いブラケット内部でも同等に働くとは限りません。
清浄な実験室試験片で開発したシステムは、実際の溶接セルで追加の保護、校正、データ処理を必要とする場合があります。問うべきなのは、カメラがあるかどうかだけではありません。実際の照明、表面、アクセス、溶接条件で、必要な特徴を確実に見つけられるかどうかです。
American Welding Societyが2026年9月に公開し、Universal Robotsの幹部Anders Billesø Beckが執筆した「Physical AI Enables Adaptive Welding Automation」[6] は、組付け状態や部品位置が変わる現場で、認識と適応が重要になっていることを論じています。同時に、完全なエンドツーエンドAIシステムを長期にわたって検証することは、依然として難しいとも認めています。
トレーラーメーカーにとっては、明確な製造課題の解決にセンシングを使い、信頼して運用できる範囲の終点を定める、という実務的な方向を示しています。
すべての隙間を補償できるわけではない
隙間のばらつきは、適応型ロボット溶接の最も重要な制約の一つです。システムが、想定より広い継手隙間を検出したとします。ロボットは位置を調整できるかもしれません。選択された溶接条件や溶着方法を変更できる装置もあります。しかし、どんな隙間でも溶接金属を増やせば修正できる、と考えてはいけません。
許容隙間は、継手設計、板厚、溶接法、認定された施工要領で決まります。隙間が大きければ、追加の溶加材が必要になることがあります。溶込み、ビード形状、溶落ちリスクに影響する場合もあります。入熱と変形も変わり得ます。
薄いトレーラー部品では、広すぎる隙間を埋めようとして、不合格の溶接を作る可能性があります。厚い構造接合部では、別の認定された溶接構成が適切な場合があります。ロボットには、判断の境界が必要です。
隙間が検証済み範囲内なら、承認された補正を適用できます。範囲外なら、部品を修正する、不合格にする、または技術部門の評価に回すべきです。多品種生産では、トレーラー仕様によって板厚や継手構成が異なるため、この区別が特に重要になります。
ある継手で認定された条件変更を、別の継手に自動適用してはいけません。適応溶接は、許容可能なばらつきの影響を小さくするためのものです。許容できない組付けを当たり前にするためのものではありません。
安定した実行は欠陥も繰り返す
ロボット溶接は、工程が適切に設計・管理されていれば、一貫性を向上させます。逆のことも起こります。プログラムされたトーチ角度が間違っていれば、ロボットはその角度をロット全体で繰り返せます。コンタクトチップが損傷していれば、予定軌跡どおりでもワイヤ位置は想定どおりにならない可能性があります。
シールドガス供給が不十分なら、軌跡が一定でも気孔は防げません。受入部品が汚れていれば、自動化が汚れを除去するわけではありません。継手に適さない溶接条件を再現しても、それが適切になるわけではありません。ロボットは、欠陥も非常に安定して作れてしまいます。
そのため、製造の再現性と溶接品質を区別する必要があります。再現性は、作業をどれだけ安定して行うかを示します。品質は、結果が要求仕様を満たすかを示します。能力のあるロボット工程には、両方が必要です。
メーカーは、再現性に頼る前に、適切な溶接設計と施工要領を確立しなければなりません。そのうえで、材料準備、組付け、設備状態、ガス保護、溶接条件、検査などの関連条件を維持します。溶接プログラムは、そのシステムの一部にすぎません。
条件変更を認定工程の範囲内に収める
ロボット溶接の魅力の一つは、プログラムされた条件を再現できることです。管理されていない手作業よりも安定して、移動速度、ワイヤ送給、溶接順序を維持できます。一定したビード形状を必要とするトレーラー部品では、価値のある能力です。
ただし、一貫性が役立つのは、条件が実際の継手に適切な場合だけです。ある板厚向けの施工要領が、別の板厚にも適するとは限りません。隙間が異なれば必要な溶加材量が変わります。溶接姿勢が変われば、溶融池の挙動が変わります。異なる溶加材やシールドガス構成には、別の承認設定が必要な場合があります。
したがって、自動的な条件変更は、検証済みの工程範囲内に収める必要があります。AWS B2.1/B2.1Mの2026年版について公表されている適用範囲[8] は、手動、機械化、自動の各工程における施工要領と溶接要員の資格認定を扱っています。特定のトレーラー用途に必要な認定は、適用構造規格、契約、製品要件によって決まります。
より広い原則は、自動化しても溶接工程の確立と認定は不要にならない、ということです。認定された工程の実行方法と管理方法が変わるだけです。条件を調整できるロボットに、不適切な受入材料や許容できない組立状態を無制限に補償させるべきではありません。
トレーラーOEMにとって重要なのは、検出された継手状態と、許可された溶接応答との関係が管理されていることです。
プログラミングとモジュール治具が経済性を変える
溶接テンプレートで技術知識を再利用する
従来のロボット溶接には、初期プログラミングへの大きな投資が必要でした。担当者が軌跡を作り、トーチ姿勢を調整し、アクセスを確認し、順序を検証します。その後に何千個もの同一部品が続けば、経済的に成立します。各仕様を数台しか作らない場合は、事情が変わります。
工場が1週間で3種類のフレームを作るとします。それぞれブラケット位置、クロスメンバー配置、溶接長が異なります。変更のたびに手動でプログラムを作り直す必要があれば、その時間が全生産工数の大きな部分を占めます。ロボットが溶接金属を置いている時間より、次の製品の準備に工場が費やす時間のほうが長くなることもあります。
そこで、多品種製造では、自動プログラミングと再利用可能な溶接テンプレートが重要になります。繰り返し登場する継手群について標準戦略を開発し、ソフトウェアがデジタルモデル内の適切な特徴にそれを適用できます。
標準的な構造部材同士のすみ肉溶接なら、トレーラー仕様によって位置が変わっても、検証済みのプログラミング手法を再利用できる場合があります。複雑な取付部には、追加の技術評価が必要かもしれません。目的は、形状が似ている溶接はすべて技術的に置き換え可能だと考えずに、不要なプログラミング作業を減らすことです。
Visual Componentsが2026年4月に公開した高度なオフライン溶接プログラミングの解説[7] は、再利用可能なテンプレート、溶接データベース、自動軌跡最適化によって、この考え方を説明しています。製造上の意味は、プログラミングと設計データの結び付きが強くなることです。
しかし、実物の組立確認は依然として必要です。デジタルプログラムの再利用は段取り替えを短縮できますが、次の実フレームがモデルと一致することまでは保証できません。
Tyllisはソフトウェアと物理的な治具を組み合わせる
Tyllisのプロジェクトが特に重要なのは、小さな標準部品1個ではなく、大型の特注輸送機器を対象としたことです。Valk Weldingは、ARPがフレーム全体の溶接プログラムを自動生成したと報告しました。また、Tyllisの製品範囲に対応できるモジュール治具も組み込まれていました。
この二つは、別の能力です。自動プログラミングは、異なる設計を準備する費用の問題に対応します。モジュール治具は、異なる実物アセンブリを収める問題に対応します。どちらも単独では、無制限の公差補償を意味しません。
サプライヤーの公開発表には、すべてのフレーム仕様、隙間分布、溶接合否結果、長期生産結果を網羅する独立したデータセットはありません。したがって、完全自律溶接が多品種製造のあらゆる課題を解決した証明ではなく、記録された導入上の節目として理解すべきです。
それでも、自動化の議論が変化している理由は見えます。重要な生産システムは、もはや単一プログラムを繰り返すロボットだけではありません。デジタル設計情報、自動プログラミング、変更に対応する治具、溶接工程を組み合わせたものです。
OEMが次に確認すべきなのは、連続して流れてくる実物アセンブリ間の不可避な違いを、システムがどう扱うかです。そこで、センシング、工程限界、検査が決定的になります。[2]
LippertとContinental:統合生産の例
2026年のトレーラー業界の別の例は、他の製造工程と自動化を組み合わせる重要性を示しています。NATMが2026年3月29日に掲載した発表で、LippertとContinental Trailersは、ボートトレーラー用車軸の供給関係を公表しました。発表では、Lippertの製造システムを、高度な自動化、ロボット溶接、精密機械加工、品質管理の組合せとして説明しています。
この取組は、Continentalのトレーラーラインアップに車軸を供給することを目的としていました。[3] 発表には、ロボット溶接だけで車軸耐久性が高まることを示す独立測定はありません。また、Tyllisのフレーム案件と同じ自動化構成を使うとも示されていません。
重要なのは、記述された製造の組合せです。精密加工は部品形状を定めます。自動化は作業の繰返し性を支えます。ロボット溶接は選定された接合作業を行います。品質管理は製造結果を確認します。
これらは相互補完的です。ロボットは、誤って機械加工されたあらゆる特徴を補償できません。精密加工は、すべての溶接欠陥を防げません。一定の溶接プログラムでも、最終検査は不要になりません。
トレーラー部品の信頼できる製造は、これらの作業がどう連携するかで決まります。完成品の品質は、工場内で最も先進的な機械ではなく、生産システム全体に属するという「材料と製造」の原則を裏付けています。
溶接速度だけでなく工場全体の処理能力を測る
実際のボトルネックを見つける
ロボット溶接を検討する工場は、最初に溶接金属を置く時間へ注目するかもしれません。それは重要な測定値です。しかし、生産サイクル全体ではありません。セルには、搬入、位置決め、クランプ、プログラム選択、センシング、溶接、検査、搬出が必要です。仕様変更には追加時間もかかります。
ロボットが速く溶接を終えても、次のフレームが準備できていなければ、セルは待機します。仕様間で治具に大きな手調整が必要なら、溶接の高速化による効果は減ります。組付け不良で停止が多ければ、公称溶接速度と実際の生産量の関係は弱くなります。
セルの生産速度が後工程の塗装や最終組立を上回ると、完成トレーラーの台数は増えず、仕掛品だけが増えることもあります。したがって、問うべきなのはロボットの移動速度だけではありません。生産システム全体の処理能力を、自動化がどれだけ改善するかです。
多品種工場では、アーク発生中の速度を最大化するより、段取り替えや手直しを減らす方が有効な場合があります。一方、安定した大量生産部品なら、溶接サイクル短縮が大きな効果をもたらすかもしれません。適切な投資は実際のボトルネックで決まります。溶接作業が速くなっても、工場全体が自動的に速くなるわけではありません。
投資全体と段取り替え費用を計算する
多品種向けの溶接システムには、ロボットアーム以外の投資も必要です。溶接装置、治具、ポジショナー、センサー、ソフトウェア、安全柵、排気、設置、訓練などがプロジェクト全体に含まれます。CADデータの準備、テンプレート開発、工程認定のための技術工数も必要になる場合があります。
運用費には、保守、消耗品、プログラム変更、定期校正が含まれます。経済効果の源泉も複数あります。直接的な溶接労務を減らす用途もあれば、プログラミング、段取り替え、手直し、廃棄を減らす用途もあります。生産能力の増加や、作業条件の安定化にもつながり得ます。
ただし、その価値は予定する製品構成で実証しなければなりません。手溶接とロボット溶接の時間差だけに基づく単純な回収計算は、誤解を招きます。例として、手作業のステーションがブラケットの溶接にかなりの時間を使い、ロボットが実際の溶接時間を短縮するとします。
しかし、小ロットごとに長い治具交換と手動のプログラム修正が必要なら、ロットが小さいほど、溶接時間の節約を段取り作業が消費してしまいます。自動プログラミングとモジュール治具で変更費用を減らせれば、同じロボットシステムが大幅に採算を改善する可能性があります。
ロボット溶接が有利になる普遍的なロットサイズはありません。年間数量、製品の変化、労働力確保、サイクル時間、稼働率、手直し、資本費用によって計算が変わります。OEMは、設備会社の一般的な生産性向上率ではなく、自社の生産データで評価すべきです。
溶接知識と検査は引き続き重要
溶接の経験を管理された工程に取り込む
適切な作業では、自動化によって反復的な手溶接を減らせます。しかし、溶接知識は不要になりません。誰かが継手設計と認定施工要領を確立する必要があります。誰かが実際の組付けの適否を判断する必要があります。誰かがプログラムを準備・検証し、治具を保守し、工程を監視し、欠陥を調査する必要があります。
複雑なトレーラー仕様では、アクセス、形状、生産量のために自動化が実用的でなく、手溶接が残る場合もあります。American Welding Societyの2025年版ロボットアーク溶接要員仕様[9] は、関係者の技術資格に複数の段階を設けています。現行の枠組みは、アソシエイトテクニシャン、テクニシャン、エンジニアを区別しています。導入と維持に専門知識が必要であることを反映しています。
メーカーの人員検討は、ロボットが何人の溶接工を置き換えるかだけにとどめるべきではありません。溶接、ロボット運転、工程トラブル対応、検査、生産技術を理解する人が必要です。
熟練した手溶接工は、自動化開発に有用な知識を提供できます。特に、繰り返し発生する組付け問題や難しい継手を把握する際に価値があります。ただし、その経験を管理された技術手順へ変換する必要があります。一人の熟練者しか理解しない、記録されていない調整にロボットを依存させてはいけません。
成功する自動化は、製造知識を取り込み、再現可能にします。知識そのものを不要にするわけではありません。
工程監視は製品合否判定ではない
ロボットの工程データは、有用な情報を提供します。電流、電圧、ワイヤ送給状態、移動情報など、関連変数を記録できます。センシングシステムは、予想位置からの継手偏差を記録できます。これらは工程変化の特定や欠陥調査に役立ちます。
しかし、電気信号が安定していても、すべての溶接が合格要件を満たすとは限りません。正しく追跡した継手でも融合不良はあり得ます。外観が良い溶接でも、周囲のフレームが寸法的に変形しているかもしれません。プログラムが完了したことは、疲労寿命の証明ではありません。
品質確認は、実際の技術要件に従う必要があります。部品と適用仕様によって、外観検査、寸法検査、適切な非破壊検査、認定のための破壊試験などが必要になります。検査水準は、継手の構造的重要性、契約、技術要件に応じて決めます。
自動検査は、適切な用途で検査範囲と一貫性を改善できます。しかし、カメラや監視アルゴリズムがすべての関連欠陥を検出すると考えてはいけません。何を測定でき、何は証明できないかを、メーカーが明確にする必要があります。
フレームでは、溶接と冷却後に完成形状を別途確認する必要があるかもしれません。ジャッキ取付アセンブリでは、芯の一致や機能上の嵌合が重要になります。車軸関連部品では、重要寸法と溶接品質の両方を管理する必要があります。
工程監視は「どう溶接したか」を示します。製品検査は「必要な結果が得られたか」を確認します。この二つの証拠は補完関係にあります。
停止が正しい対応になることもある
適応溶接の最も有用な機会は、アークを出す前にあるかもしれません。従来の品質管理では、溶接終了後に問題を見つけることがよくあります。その後で欠陥を測定し、問題の溶接を除去したり、変形したアセンブリを直したりします。材料、労務、生産時間をすでに投入した後なので、費用が高くなりがちです。
センシングシステムなら、一定の問題をもっと早く見つけられる可能性があります。ブラケットが許容位置範囲を超えていること、想定外の継手位置、追加評価が必要な隙間などを検出できるかもしれません。部品を誤って載せたため、溶接箇所にアクセスできないことも認識できる場合があります。
そして、溶接金属を置く前に停止して、修正を求められます。これは、適応型製造と無差別な自動補正の重要な違いです。ロボット軌跡を修正するのが正しい場合もあります。治具を直すべき場合もあります。受入部品を不合格にすべき場合もあります。
最適な判断は、偏差の原因と大きさで決まります。製造システムは、センシング情報から、許容ばらつきと介入が必要な状態を区別するべきです。これによって品質管理を、生産のより上流へ移せます。
不合格溶接を自動的に作って後から見つけるより、最初から作らないことのほうが、一般に有用です。
拡大する前に部品群を検証する
互換性のある部品群から始める
最初からフレーム全体を一度に自動化する必要はありません。多品種現場では、繰り返し現れる継手形状を持つ部品群から始めるほうが、管理しやすい場合があります。たとえば、トレーラージャッキの取付構造です。
モデルごとに板寸法や穴配置が異なっていても、管とブラケットの接合は似ていることがあります。そうした継手では、施工要領、治具、プログラミングテンプレートを再利用できる可能性があります。他にも、互換性のあるクロスメンバーアセンブリ、選定されたサスペンション取付構造、適切な支持ブラケットなどが候補になります。
ただし、形状が似ているだけでは不十分です。材料、板厚、継手設計、溶接アクセス、資格認定要件も適合している必要があります。構造荷重を担うサスペンションブラケットを、溶接が似ているという理由だけで、軽負荷のアクセサリーブラケットと同じ群にしてはいけません。
目的は、定められた製造システムの中で差異を扱える製品群を見つけることです。共通治具に調整可能な位置決め要素を組み合わせ、再利用プログラムと適切なセンシングを使う方法があります。製品群と工程要件への理解が深まるにつれて、自動化範囲を広げられます。
小規模なメーカーには、特に重要です。最初の成功案件で、すべての手溶接をなくす必要はありません。実際の生産問題を解決し、品質管理を失わずに拡張できる工程を確立すればよいのです。
生産検証で答える三つの問い
丁寧に準備した1台のフレームで成功する実演は、有用な出発点です。しかし、通常生産を代表しているとは限りません。OEMは、実際の製品範囲と製造ばらつき全体で、システムがどう動くかを確認するべきです。
認定プログラムには、対象となる最小・最大断面、異なる継手位置、許容組付け偏差、代表的な製品仕様などを含められます。溶接中に生じる変化も評価する必要があります。大型フレームは、熱の蓄積で動くかもしれません。別の構成を載せれば、治具の挙動が変わる可能性があります。断面の厚さが違えば、別の施工要領が必要かもしれません。
メーカーは、自動で対応できる条件と、人の介入が必要な条件を定める必要があります。検証では、三つの問いに別々に答えるべきです。第一に、目的の溶接箇所を正しく特定し、アクセスできるか。第二に、許容された製造条件で合格継手を作れるか。第三に、完成アセンブリが寸法・機能要件を満たすか、です。
答えには異なる試験が必要な場合があります。軌跡の生成成功は第一の問いに対応します。溶接の認定と継手検査は第二に対応します。最終寸法・機能検査は第三に対応します。
このうち一つに合格しただけで、生産準備が整ったと判断してはいけません。
OEMがサプライヤーに確認すべき事項
ロボット溶接されたトレーラー部品を評価する調達担当者は、サプライヤーが溶接ロボットを持っているか、という質問を超える必要があります。次の問いは、自動化能力を完成品に結び付けます。
| 調達時の質問 | 重要な理由 |
|---|---|
| 実際に自動化している製品仕様はどれか。 | 特定の継手や部品群しか自動化していない場合がある。 |
| 溶接プログラムをどう生成し、検証するか。 | CADデータ、プログラミング、生産の関係が分かる。 |
| 実物の部品をどう位置決めし、検出するか。 | 治具、基準、受入部品精度への依存が見える。 |
| どの範囲の組付けばらつきに対応できるか。 | 検証済み適応と無管理の補償を区別できる。 |
| 事前位置検出か、リアルタイム追跡か。 | 初期位置と溶接中の移動への対応が分かる。 |
| 偏差が許容範囲を超えたらどうするか。 | 停止、修正要求、継続のどれを行うか確認できる。 |
| 溶接条件をどう認定し、管理するか。 | 自動調整と対象継手の適合性を確認できる。 |
| 完成形状をどう確認するか。 | 正しいシーム追跡だけでは、正確なフレームにならない。 |
| 検査・トレーサビリティ記録は何があるか。 | 工程監視と製品合否を結び付けられる。 |
| 新しい製品仕様をどう導入するか。 | 実際の多品種生産能力が分かる。 |
具体的な要求は、部品に合わせる必要があります。小さなアクセサリーブラケットに、疲労に敏感なフレーム接合部と同じ検証資料は必要ありません。また、メーカーの既存工程を理解せずに、特定のセンシング技術をOEMが指定するべきでもありません。
サプライヤーによって、治具、プログラミング、センシング、検査の異なる組合せで、要求結果を達成できます。調達の目的は、製造能力全体を確認することです。重要なのは、ロボットが設置されているかではありません。指定された部品範囲を、必要な公差と合否基準の中で、安定して製造できるかです。
ロボットではなく製造能力を調達する
ロボットが構造耐久性を証明するわけではない
ロボット溶接をうたうトレーラーは、手溶接の製品より先進的に見えるかもしれません。しかし、製造方法だけで構造耐久性が決まるわけではありません。適切に設計・施工された手溶接は、要求仕様を満たせます。組付けが悪く、条件が不適切なロボット溶接は、満たさないかもしれません。
同様に、ロボット溶接フレームでも、不利な荷重伝達経路や疲労に弱い補強形状を持つことがあります。基礎となる構造設計は、依然として重要です。購入者に役立つ質問は、完成品に関するものです。
必要な溶接は、適切に設計・検査されているか。フレームは寸法要件を満たすか。重要な取付点は正しく配置されているか。生産全体で品質を維持する管理工程があるか。
ロボット溶接は、それらの達成に貢献できます。しかし、それ単独で証明するものではありません。自動化の最も重要な利点は、ロボットが溶接したという事実ではなく、必要な結果を生む管理された再現性のある工程を、メーカーが示せることです。
GOODINの視点
ロボット溶接は、特注品や少量の輸送機器を作るトレーラーメーカーにとって、重要性を増しています。自動プログラミングは新設計導入の手間を減らします。モジュール治具は異なるフレーム構成に対応します。事前位置検出とシーム追跡は、一定の位置変化への対応を助けます。工程監視と検査は、生産性能に関する追加の証拠を提供します。
こうした進歩は、自動化が実用的になる用途を広げます。しかし、製造の根本問題を消すわけではありません。実部品にはばらつきがあります。鋼材厚さ、成形応答、真直度、組付け、溶接変形のすべてが、ロボットに渡される形状へ影響します。
繰返し精度の高い機械でも、不正確な組立を自動修正できるとは限りません。センサーはずれた継手を見つけても、部品自体の構造的な適否まで判断するとは限りません。適応溶接は一定の偏差を補償できても、すべての隙間を溶接可能にするわけではありません。溶接作業が成功しても、完成フレームの寸法要件を保証できません。
適切な自動化戦略は、ばらつきを理解することから始まります。どの偏差が重要か、準備や治具の改善で防げるのはどれか、検証されたセンシングで対応できるのはどれか、介入が必要なのはどれかを特定するべきです。これによって、設計、材料準備、治具管理、溶接、検査、最終組立がつながります。
OEMは、完成品品質と生産全体の処理能力で自動化を評価すべきです。調達部門は、ロボットセルの有無ではなく、その工程が扱える部品とばらつきの範囲でサプライヤー能力を評価すべきです。メーカーの目的は、機械による安定した実行と、実物が設計と違うことを認識する能力を組み合わせることです。
GOODINの視点:自動化は製造ばらつきをなくしません。次世代のトレーラー自動化は、ばらつきが欠陥になる前に検出し、対応することです。重要な進展は、特定の用途でロボットが人より速く溶接できることだけではありません。
かつてトレーラー製造の自動化を難しくしていた多様な変動を、自動化システムが以前より多く扱えるようになっていることです。その価値は、能力を技術要件、認定工程、最終製品検査へ、メーカーがどれだけ効果的につなげるかで決まります。
間違ったアセンブリに完璧なプログラムを繰り返すロボットは、精密製造を実現しているとはいえません。違いを認識し、検証範囲内で応答し、完成結果を確認する製造システムは、その目標に大きく近づきます。ロボット溶接が単なる設備投資ではなく、技術能力になる方向は、そこにあります。
次のOEM案件の部品図面、公差、検査要件については、GOODINへご相談ください。
出典・参考資料
技術分析であり、普遍的な施工要領や合否規格ではありません。サプライヤー発表や導入例は、独立した生産検証を意味しません。AWS規格は公開された適用範囲を参照しています。適用の要否は、製品、契約、関連規格によって決まります。
- NATM — Are You Ready for Automation? This Forum Has the Answers!
- Valk Welding / Peter Pittomvils — Valk Welding programs first trailer chassis fully with ARP
- NATM / Lippert and Continental Trailers — Lippert and Continental Trailers Announce Strategic Marine Trailer Axle Supply Relationship
- Fronius — Robot Assistance Systems
- Fronius — SAG — WireSense Application
- AWS Welding Digest / Anders Billesø Beck — Physical AI Enables Adaptive Welding Automation
- Visual Components — Advanced Robot Offline Programming (OLP) Workflow for Welding: Templates and Automatic Path Optimization
- American Welding Society — AWS B2.1/B2.1M:2026 — Specification for Welding Procedure and Performance Qualification
- American Welding Society — AWS D16.4M/D16.4:2025 — Specification for the Qualification of Robotic Arc Welding Personnel
- SSAB — Trailer Design Guideline — Welding Distortion
同じ定格荷重でも別の製品:同じ仕様のトレーラージャッキで性能が大きく異なる理由
関連記事