La soldadura robotizada llega a la producción de remolques de alta variedad: ¿puede la automatización gestionar la variación real de las piezas?
En esta página
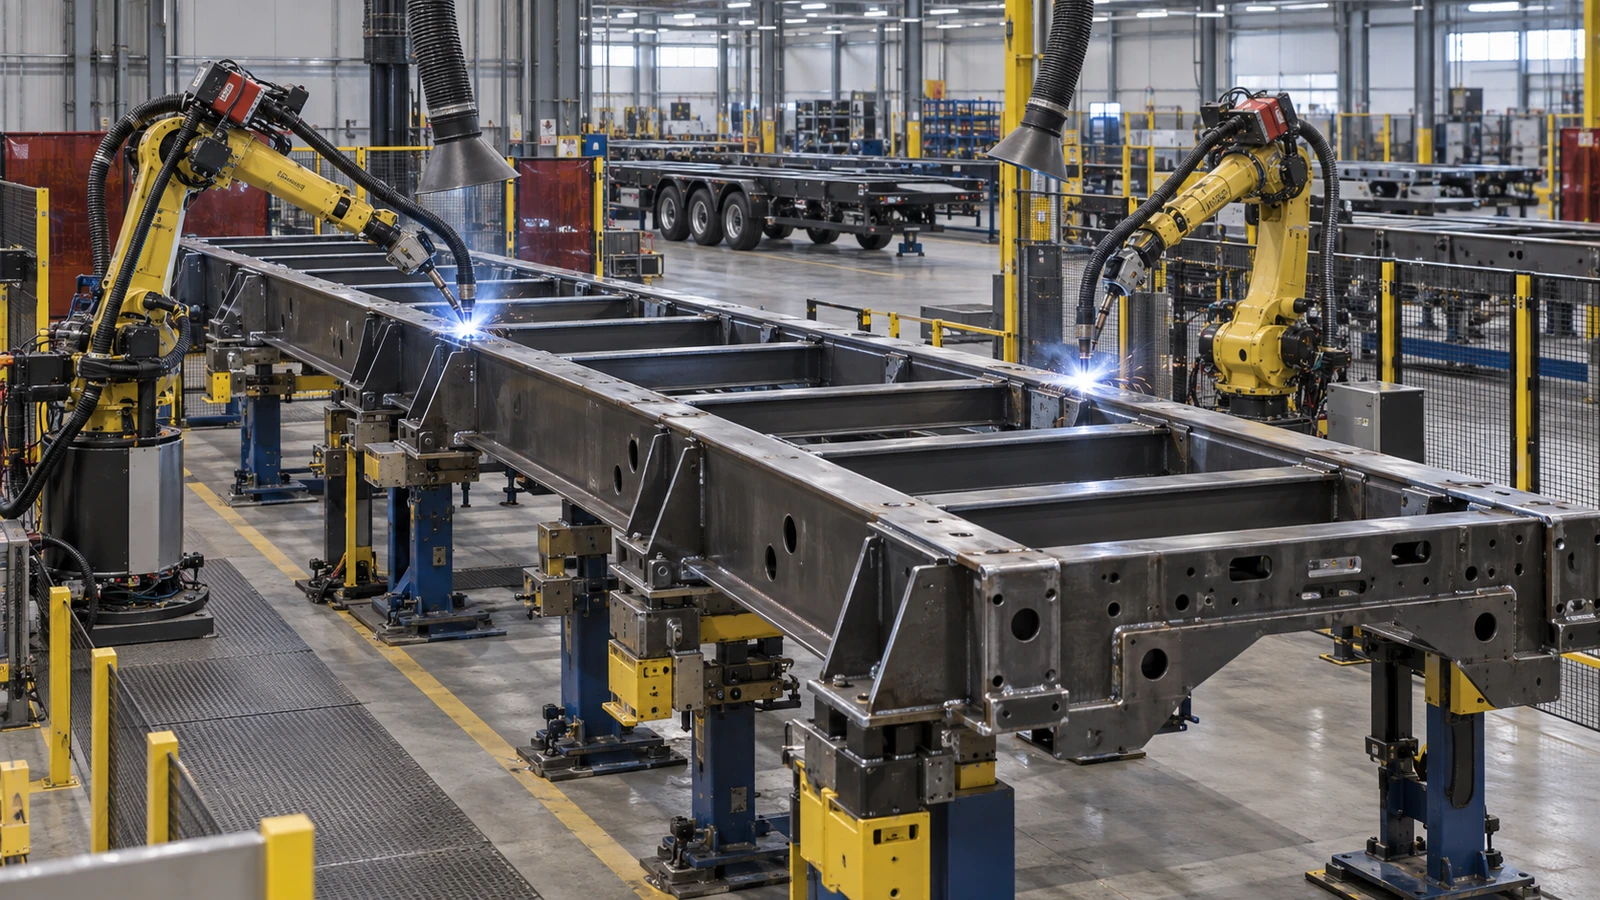
Un robot de soldadura puede repetir el mismo movimiento programado miles de veces. Puede seguir una trayectoria definida, mantener una velocidad de avance controlada y reproducir un ángulo especificado de la antorcha con una consistencia extraordinaria. Pero ¿qué ocurre cuando el siguiente bastidor de remolque no está exactamente donde el robot espera encontrarlo?
Un travesaño puede estar ligeramente fuera de posición. Un soporte conformado puede presentar un ángulo de recuperación elástica diferente. Un tubo de acero puede llegar con una variación dimensional. La separación de la junta puede ser mayor que la utilizada para crear el programa de soldadura original. Un soldador experimentado puede percibir muchas de estas diferencias y adaptar su trabajo. Un robot que sigue un programa fijo no sabe automáticamente que las piezas han cambiado.
Este es el reto central de ingeniería a medida que la soldadura robotizada pasa de las largas series de componentes idénticos a la fabricación de remolques con una gran variedad de productos y volúmenes reducidos. El objetivo ya no consiste únicamente en repetir una soldadura con precisión. Consiste en producir una soldadura aceptable cuando el componente real difiere de la geometría ideal del modelo digital.
Esa distinción cambia la manera en que los fabricantes de remolques deberían evaluar la automatización, los útiles de fijación, los procedimientos de soldadura, la inspección y la capacidad del proveedor. También explica por qué la siguiente etapa de la automatización industrial no trata necesariamente de eliminar la variación. Trata de identificarla y gestionarla antes de que se convierta en un defecto.
Análisis de ingeniería · Materiales y Fabricación
Por qué la producción de alta variedad entra en el debate de la automatización
Durante años, las aplicaciones más sencillas de la soldadura robotizada han correspondido a piezas que mantienen una geometría consistente a lo largo de grandes series de producción. La lógica económica es clara. El fabricante invierte tiempo en desarrollar el programa, construir los útiles y validar el proceso. Una vez completadas esas tareas, la misma configuración puede producir muchos conjuntos idénticos.
La fabricación con gran variedad y bajo volumen cambia ese cálculo. Un fabricante de remolques puede producir diferentes longitudes de bastidor, configuraciones de ejes y disposiciones de montaje. Los clientes pueden especificar distintos soportes, travesaños o detalles de refuerzo. Un lote puede incluir solo unas pocas unidades de un diseño antes de pasar a la siguiente variante. El trabajo de soldadura sigue siendo considerable, pero el fabricante no siempre puede repartir los costes de programación y utillaje entre miles de unidades idénticas.
La National Association of Trailer Manufacturers identificó este reto en la planificación de su Convention & Trade Show de 2026. Su anuncio describía un foro técnico previsto para el 24 de febrero de 2026, Driving Efficiency in Trailer Manufacturing – The Case for Automation, que abordaría cómo fabricantes de distintos tamaños podían evaluar la automatización de la soldadura, el plegado, el remachado y el montaje. El anuncio incluía expresamente los talleres de fabricación a medida y subrayaba la necesidad de identificar los cuellos de botella reales, en lugar de suponer que todas las fábricas necesitan la misma solución. [1]
Qué demuestra realmente el anuncio de Tyllis
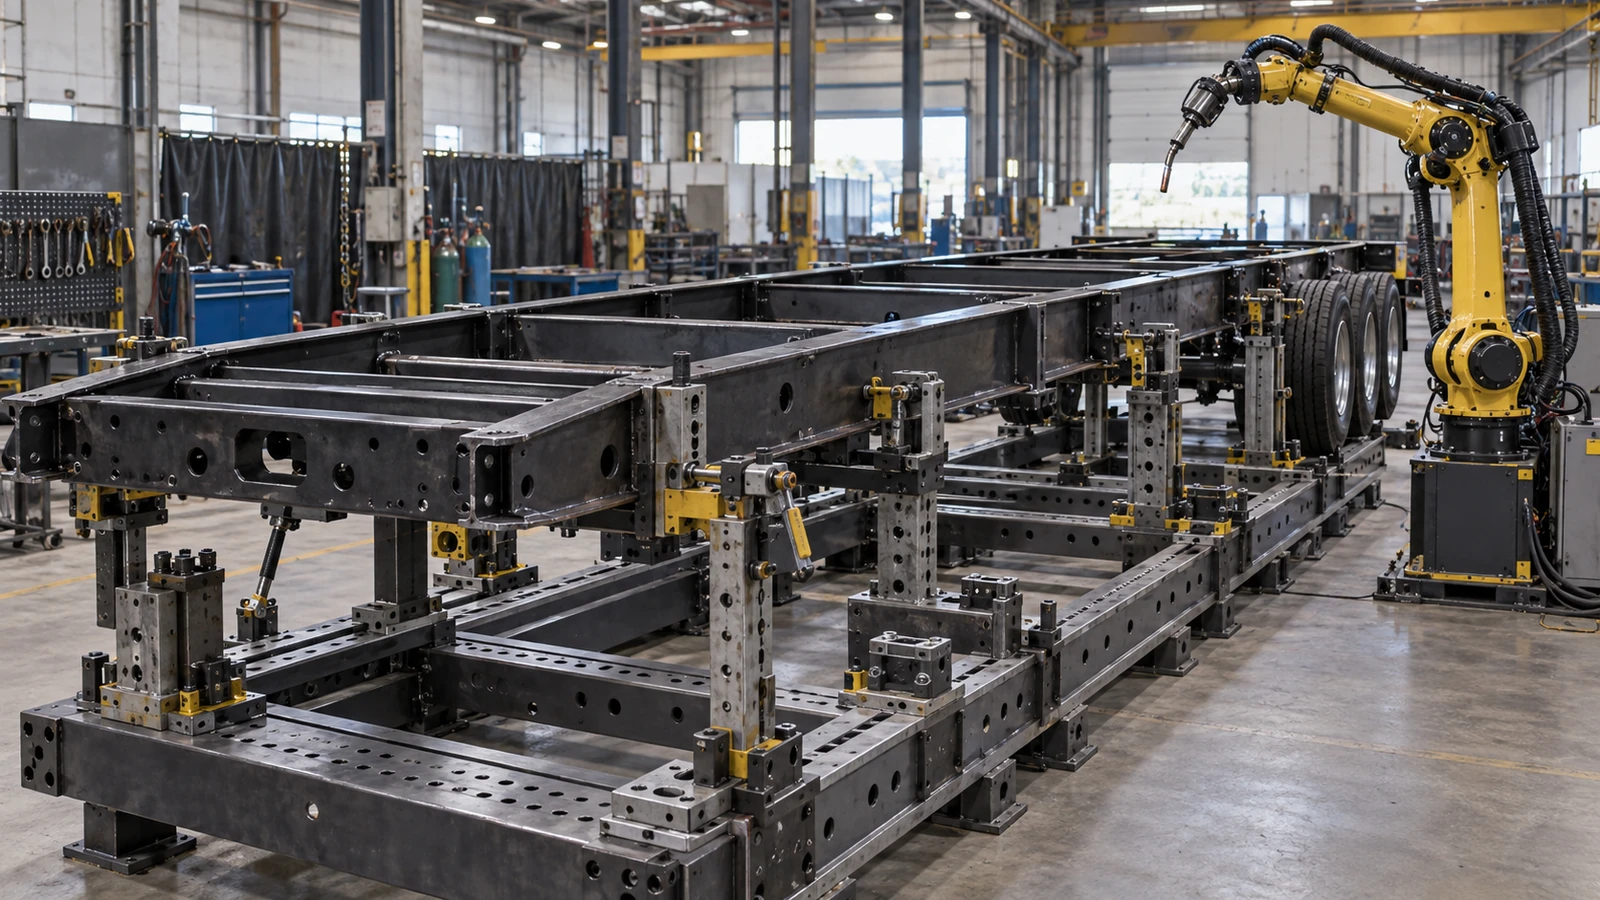
El 7 de mayo de 2026 se conoció un avance más concreto. Valk Welding comunicó la generación totalmente automática de un programa de soldadura para un bastidor completo de remolque en el fabricante finlandés Tyllis Oy Ab, mediante la tecnología Automatic Robot Programming desarrollada junto con ArcNC. Tyllis fabrica equipos de transporte personalizados, incluidos remolques, dollys, camiones con grúa y semirremolques.
El proyecto comprendía un bastidor grande y complejo y un útil modular de soldadura diseñado para alojar diferentes productos. Valk Welding presentó la programación satisfactoria del bastidor completo como evidencia de que la programación automática puede servir incluso para lotes muy pequeños. [2] Es un avance importante, pero conviene mantener preciso su significado.
El anuncio publicado informa de la finalización de la generación automática del programa e identifica la imagen del bastidor que lo acompaña como una prueba de aceptación en fábrica. No publica un informe formal de aceptación ni demuestra que todas las futuras variaciones del bastidor puedan soldarse sin intervención humana, que todos los problemas de ajuste se corrijan automáticamente o que la inspección manual haya dejado de ser necesaria.
La distinción importa porque generar una trayectoria y ejecutar una soldadura aceptable sobre un conjunto físico variable son tareas de ingeniería diferentes. La programación automática ayuda al robot a entender lo que exige el diseño. La soldadura adaptativa lo ayuda a responder a lo que realmente produce la fábrica. Ambas capacidades son relevantes para la próxima generación de fabricación de remolques.
Una trayectoria CAD correcta puede no coincidir con la junta real
Cuando el soporte físico difiere del modelo
La programación fuera de línea comienza con una representación digital de la pieza prevista. El software puede utilizar la geometría de los datos CAD para establecer las ubicaciones de las soldaduras, generar las trayectorias de la antorcha y evaluar la accesibilidad. También puede simular el movimiento del robot e identificar posibles colisiones dentro de la célula de producción modelada.
Esto resulta valioso para la fabricación de remolques personalizados. En lugar de enseñar manualmente cada soldadura de cada bastidor nuevo, el fabricante puede generar o reutilizar partes del programa a partir del diseño digital. Sin embargo, el modelo describe la geometría prevista. La fabricación física tiene tolerancias.
Un tubo de acero puede estar ligeramente arqueado. Una chapa conformada puede presentar más recuperación elástica de la esperada. Un travesaño punteado puede haberse desplazado. El útil puede introducir un pequeño error de posicionamiento. Por tanto, la ubicación programada de la soldadura y la junta real pueden diferir.
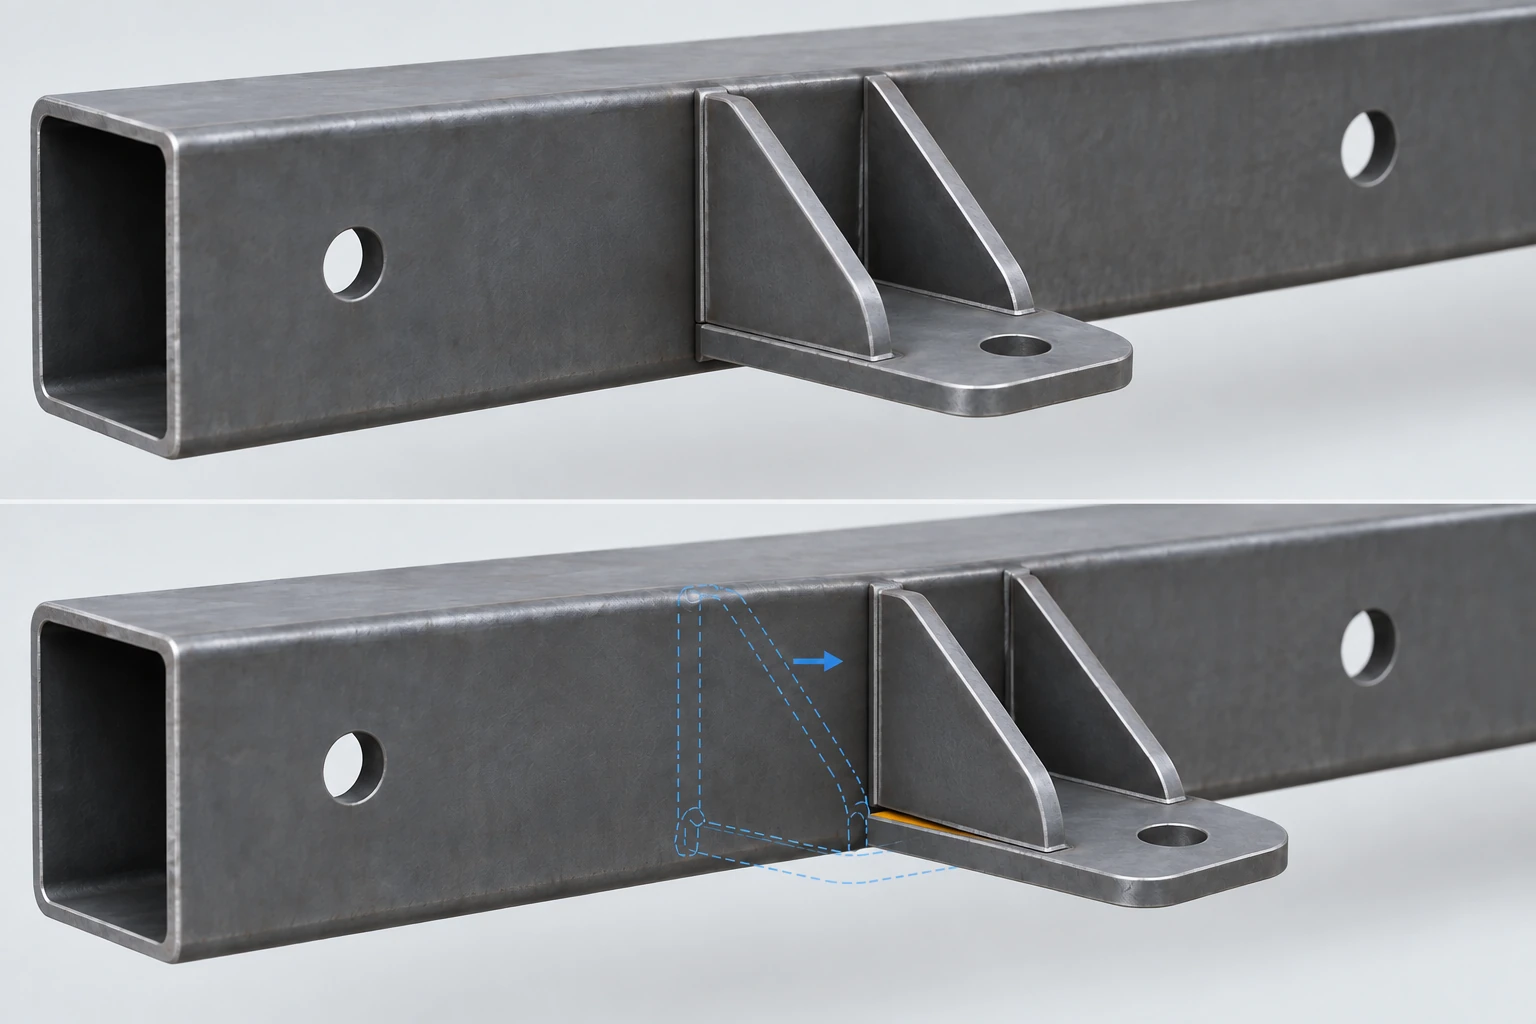
Pensemos en una célula programada para soldar un soporte de suspensión a un larguero rectangular. El software identifica la ubicación prevista de la soldadura en ángulo en el modelo CAD. El robot se acerca a la posición programada. Pero el soporte real está ligeramente desplazado porque su ángulo de conformado difiere del diseño nominal.
Si el robot sigue la trayectoria original sin compensación, la antorcha puede dejar de mantener la relación prevista con ambos elementos de la junta. La soldadura puede resultar asimétrica. Dependiendo del desvío y del proceso, también puede presentar fusión insuficiente, colocación incorrecta del cordón u otros defectos.
El robot no necesariamente ha perdido precisión de posicionamiento. Puede estar siguiendo correctamente la trayectoria programada. El fallo se produce porque la junta física no coincide con la geometría utilizada para crearla. Por eso, la programación desde CAD al robot y la verificación de la pieza real deben considerarse conjuntamente.
Repetibilidad no es precisión del producto acabado
Los robots industriales se comercializan con frecuencia utilizando especificaciones de repetibilidad. La repetibilidad describe con qué consistencia un robot puede regresar a una posición ordenada bajo condiciones definidas. Es una característica importante de la máquina. Pero no establece la precisión del proceso de soldadura completo.
El sistema de coordenadas del robot debe estar correctamente relacionado con el útil y la pieza. El punto central de la herramienta debe estar calibrado. La antorcha y la punta de contacto deben permanecer en las condiciones previstas. La pieza debe posicionarse con suficiente consistencia, o debe detectarse su posición real. La junta también debe mantenerse dentro de las condiciones para las que se desarrolló el procedimiento.
Estos requisitos forman una cadena: calibración del robot → referencia del útil → posición real de la pieza → geometría de la junta → trayectoria de la antorcha → proceso de soldadura → conjunto terminado. Un robot muy repetible puede reproducir una trayectoria incorrecta con una consistencia excelente. Si un soporte está desplazado por un error de fabricación, repetir el programa nominal no elimina ese desplazamiento.
Del mismo modo, el movimiento preciso del robot no impide que el conjunto se deforme durante el enfriamiento. El artículo anterior de Materiales y Fabricación estableció que un corte láser preciso no garantiza una geometría final precisa. La soldadura robotizada amplía el mismo principio. La precisión de posicionamiento del robot es un elemento de la precisión de fabricación, no una prueba de la calidad del producto acabado.
Para los equipos de compras, la evidencia útil no es simplemente la especificación publicada de repetibilidad. Es la calidad demostrada y la consistencia dimensional del componente realmente soldado.
Pequeñas tolerancias pueden crear un gran problema de ajuste
La producción de remolques con gran variedad introduce varias fuentes de variación antes de que una pieza llegue a la estación de soldadura. Los componentes cortados por láser pueden variar dentro de sus tolerancias dimensionales permitidas. Los conformados pueden responder de manera diferente a la recuperación elástica. Los perfiles largos de acero pueden presentar pequeñas desviaciones de rectitud. El espesor puede variar. Un conjunto preparado manualmente puede tener posiciones inconsistentes de los puntos de soldadura. La carga del útil puede cambiar entre operarios o variantes.
Esas desviaciones pueden ser aceptables individualmente. Pero interactúan durante el montaje. Supongamos que un travesaño es ligeramente más corto de lo nominal y que los largueros están algo más separados de lo previsto. La separación resultante en la junta será mayor que la deseada.
Un soldador manual puede reconocerla y ajustar su trabajo dentro de los límites del procedimiento aprobado. Un robot con un programa fijo puede seguir depositando la misma soldadura en la misma ubicación. El resultado depende de la separación real y del proceso utilizado. Una desviación moderada puede seguir siendo aceptable. Una separación mayor puede cambiar el volumen necesario de soldadura, las condiciones de penetración y la deformación resultante.
Si la junta queda fuera del rango cualificado del proceso, modificar simplemente la velocidad de avance o aumentar la deposición de metal de aportación no es necesariamente una corrección aceptable. El problema puede exigir reajustar el montaje o rechazar el conjunto.
Esta es la distinción central de fabricación: una variación que puede detectarse no es necesariamente una variación que pueda compensarse de forma segura. Un sistema automatizado competente necesita reconocer la diferencia.
Útiles, localización y seguimiento cumplen funciones diferentes
Adaptarse a la pieza no significa corregirla
La tecnología de soldadura adaptativa puede reducir la dependencia de un posicionamiento extremadamente rígido de las piezas. No elimina la necesidad de útiles de fijación. Un útil establece la relación estructural entre los componentes que se van a soldar. Los mantiene en la disposición prevista mientras se desarrollan fuerzas de soldadura, expansión térmica y contracción.
En un bastidor de remolque, el útil puede necesitar controlar la separación de los largueros, la posición de los travesaños, las características de montaje y la geometría general del conjunto. A veces, un sensor del robot puede detectar que una junta se ha movido. No puede corregir automáticamente todas las consecuencias estructurales de ese movimiento.
Pensemos en un larguero colocado incorrectamente en el útil. El robot detecta la ubicación real de la soldadura y ajusta su trayectoria. Después produce una soldadura sana entre larguero y travesaño. La junta puede ser aceptable. Pero el bastidor terminado puede seguir teniendo una geometría incorrecta. El robot se adaptó correctamente a la pieza. No corrigió la pieza.
Esta es una limitación esencial. La corrección adaptativa de trayectoria puede ayudar a soldar en la junta real. No demuestra automáticamente que la junta esté en la posición correcta dentro del remolque. El útil debe seguir controlando las dimensiones que determinan la función del producto acabado.
Por eso, una estrategia de automatización bien diseñada utiliza útiles y sensores para finalidades diferentes. Los útiles establecen la geometría exigida del conjunto. Los sensores identifican desviaciones permitidas respecto a la posición esperada de soldadura. El robot se adapta dentro de límites validados. La inspección verifica la junta y el conjunto terminados.
Eliminar por completo el útil puede ser posible en algunas aplicaciones, pero no debe tratarse como el objetivo inevitable de la automatización. El grado adecuado de fijación depende de la geometría de la pieza, los requisitos estructurales, la variación de fabricación y la economía de producción.
Localice la junta antes de soldar
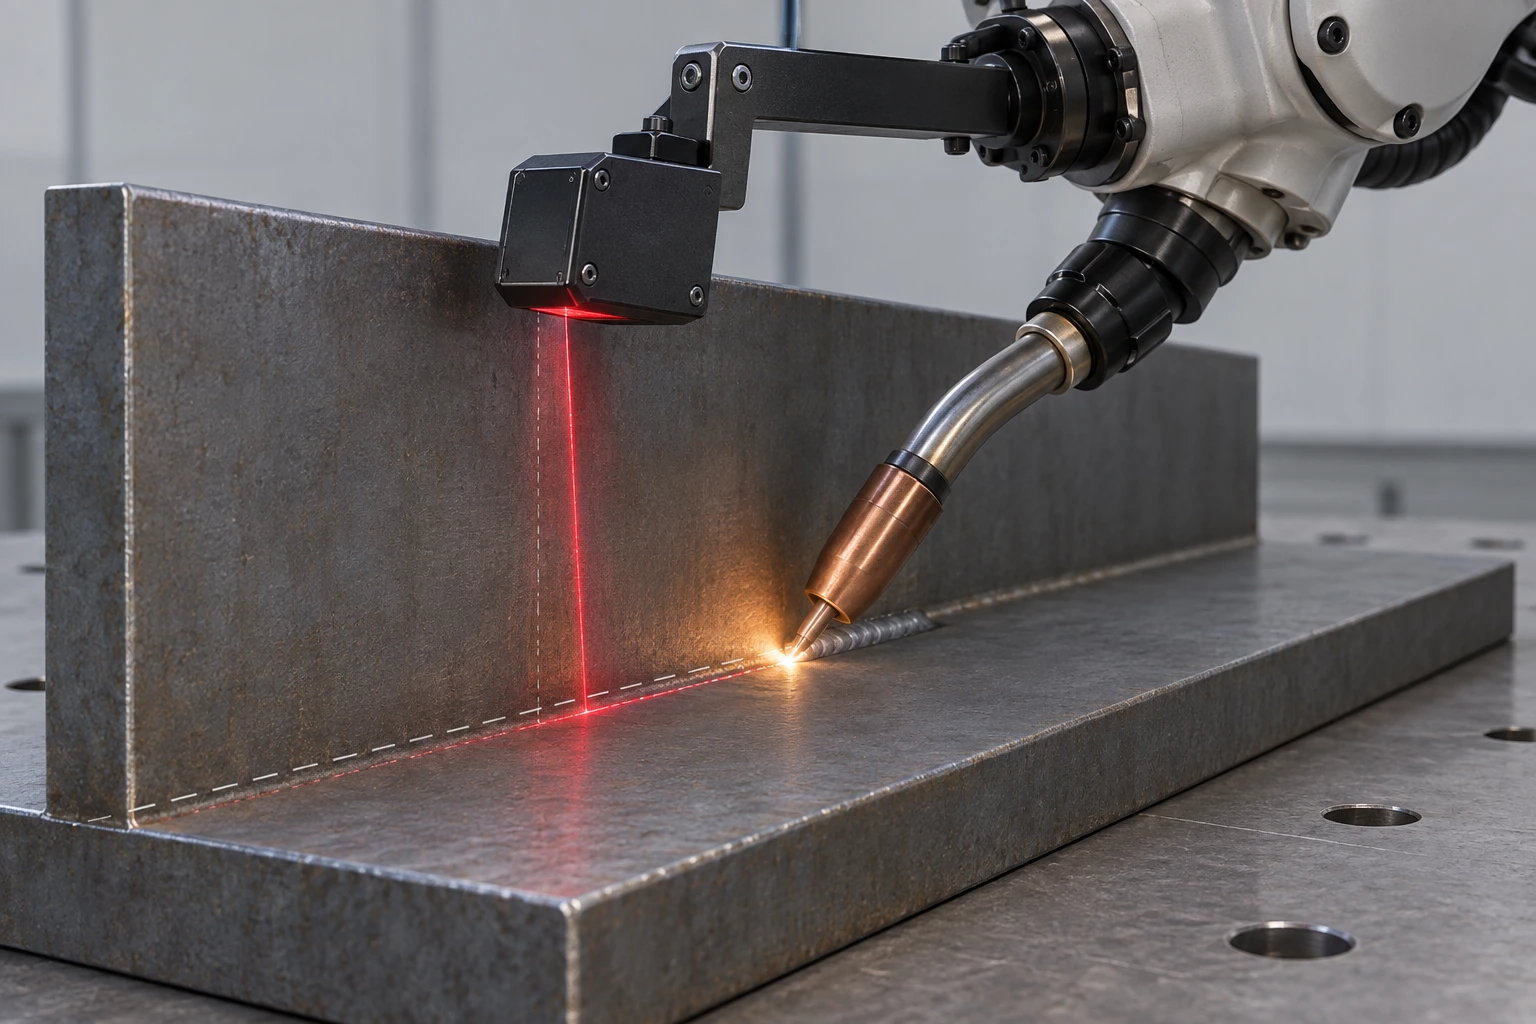
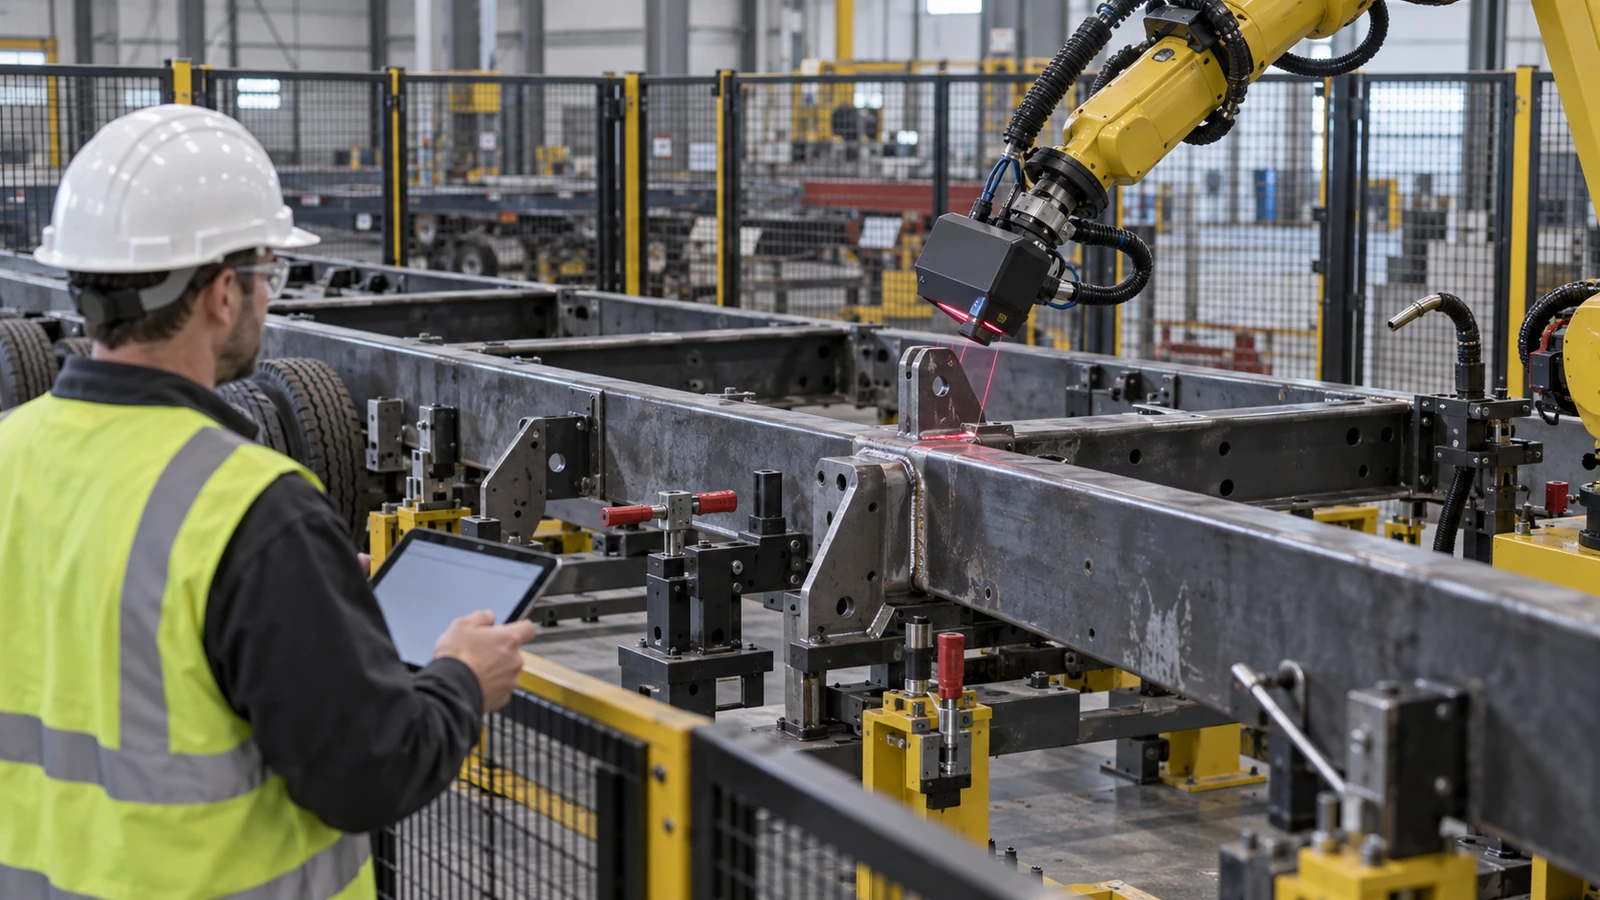
Una forma de gestionar la variación de las piezas consiste en detectar la junta real antes de empezar a soldar. Generalmente se denomina localización de junta o detección por contacto. Un sistema robotizado puede utilizar el hilo de soldadura, la boquilla de gas, una sonda de contacto, un sensor láser u otro método adecuado para identificar características relevantes de la pieza.
El robot utiliza esas mediciones para corregir la trayectoria prevista. Por ejemplo, un sensor puede identificar las posiciones reales de inicio y final de una soldadura en ángulo. El controlador puede ajustar la trayectoria programada para considerar un pequeño desplazamiento del componente. Fronius describe este enfoque en sus sistemas de asistencia para soldadura robotizada. [4]
Su tecnología TouchSense utiliza el hilo o la boquilla de gas para localizar la pieza antes de soldar, lo que permite compensar determinadas tolerancias de posicionamiento y sujeción. El valor industrial es directo. El robot deja de depender por completo de la suposición de que todas las piezas ocupan una posición nominal idéntica.
Sin embargo, la localización tiene una finalidad definida. Establece o corrige la ubicación de la junta. No determina automáticamente si la separación es aceptable, si el material es correcto o si el conjunto cumple sus dimensiones estructurales. Una ubicación detectada puede seguir correspondiendo a una fabricación inaceptable.
Por tanto, el sistema necesita límites de aceptación adecuados. Si el desvío detectado supera el rango permitido, la respuesta correcta puede ser detenerse y solicitar una inspección, en lugar de continuar soldando. La aplicación de Fronius en SAG también ilustra la detección de una junta real mediante el hilo antes de soldar. WireSense emplea el hilo como sensor; no debe confundirse con un seguimiento continuo de junta mientras el arco está encendido. [5]
Siga la junta durante la soldadura
Localizar la junta antes de soldar no es lo mismo que seguirla durante la soldadura. Un bastidor largo puede experimentar movimientos adicionales a medida que avanza el proceso. El calor modifica la forma del conjunto. [10] La junta puede moverse respecto a la trayectoria programada. Un sensor que midió únicamente la posición inicial quizá no detecte todos los cambios posteriores.
El seguimiento de junta aborda este problema. Según la tecnología, el sistema puede utilizar señales del arco o detección óptica para estimar cómo cambia la posición de la junta durante la soldadura. El robot puede entonces ajustar su trayectoria dentro del rango permitido por el sistema.
Fronius distingue sus funciones TouchSense y SeamTracking. TouchSense localiza la junta antes de soldar. SeamTracking proporciona correcciones durante la operación de soldadura. [4] La empresa identifica específicamente la compensación de tolerancias de componentes y sujeción como una aplicación de estas tecnologías.
Esta diferencia importa en las estructuras largas de remolques. Un bastidor puede estar bien colocado al inicio de una soldadura y desarrollar movimiento local durante la operación. Un sistema adaptativo puede ser capaz de seguir ese movimiento. Sin embargo, seguir la junta no impide automáticamente la deformación del bastidor completo.
El robot puede producir una soldadura que siga con precisión la geometría cambiante. El chasis terminado puede seguir necesitando verificación dimensional después del enfriamiento y de soltarlo del útil. El seguimiento controla la relación entre la antorcha y la junta. No sustituye al control de la geometría de toda la estructura soldada.
La adaptación necesita una ventana de operación cualificada
La visión debe funcionar en la célula real
La soldadura basada en visión se describe a menudo como si añadir una cámara otorgara al robot el mismo criterio que a un soldador experimentado. La realidad es más compleja. Un sistema de visión debe adquirir información utilizable en el entorno real de fabricación. La fabricación de remolques presenta varios retos.
Las superficies de acero pueden ser reflectantes. Los conjuntos soldados contienen sombras y rincones ocultos. Las salpicaduras, el humo y los humos de soldadura pueden interferir con las mediciones ópticas. El arco crea una fuente luminosa intensa. Los bastidores grandes pueden contener juntas difíciles de alcanzar para un sensor. El estado superficial y la geometría pueden cambiar entre variantes de producto.
El sensor también debe distinguir la junta prevista de los bordes cercanos, las soldaduras anteriores u otras características. Estos factores no son motivos para rechazar la visión. Son requisitos que deben evaluarse durante la integración del sistema. Un sensor adecuado para localizar una soldadura en ángulo abierta puede no funcionar igual dentro de un alojamiento profundo de un soporte.
Un sistema desarrollado con probetas limpias de laboratorio puede necesitar protección, calibración o procesamiento de datos adicionales en una célula industrial. La pregunta relevante no es simplemente si el robot tiene una cámara. Es si el sistema puede identificar de forma fiable las características necesarias bajo las condiciones reales de iluminación, superficie, acceso y soldadura.
Un artículo de septiembre de 2026 publicado por la American Welding Society y escrito por el directivo de Universal Robots Anders Billesø Beck, Physical AI Enables Adaptive Welding Automation, [6] analiza la creciente importancia de la percepción y la adaptación en entornos con ajustes variables y cambios en la ubicación de las piezas. También reconoce que los sistemas de IA totalmente de extremo a extremo siguen siendo difíciles de validar durante periodos prolongados.
Para los fabricantes de remolques, esto sugiere un enfoque práctico: utilizar sensores para resolver problemas de fabricación claramente definidos y establecer dónde terminan los límites de funcionamiento fiable del sistema.
No todas las separaciones pueden compensarse
La variación de la separación es una de las limitaciones más importantes de la soldadura robotizada adaptativa. Supongamos que el sistema detecta una separación mayor de la esperada. El robot puede ser capaz de ajustar su posición. Algunos sistemas también pueden adaptar determinados parámetros o estrategias de deposición. Pero no pueden suponer que cualquier separación pueda corregirse añadiendo más metal de soldadura.
La separación aceptable depende del diseño de la junta, del espesor, del proceso y del procedimiento cualificado. Una separación mayor puede requerir más material de aportación. Puede afectar a la penetración, a la geometría de la soldadura o al riesgo de perforación. También puede cambiar el aporte térmico y la deformación resultante.
En un componente delgado, intentar puentear una separación excesiva puede crear una soldadura inaceptable. En una unión estructural más gruesa, la respuesta apropiada puede ser otra disposición de soldadura cualificada. El robot necesita un límite de decisión.
Si la separación está dentro de un rango validado, el sistema puede aplicar una corrección aprobada. Si supera ese rango, la pieza debe corregirse, rechazarse o remitirse a ingeniería. Esta distinción es especialmente importante en la producción con gran variedad porque las distintas variantes pueden utilizar espesores y configuraciones de junta diferentes.
Un ajuste de parámetros cualificado para una junta no debe trasladarse automáticamente a otra. La soldadura adaptativa debe reducir las consecuencias de una variación aceptable. No debe normalizar un ajuste de montaje inaceptable.
La ejecución consistente también puede repetir defectos
La soldadura robotizada puede mejorar la consistencia cuando el proceso está correctamente diseñado y controlado. También puede ocurrir lo contrario. Si el ángulo programado de la antorcha es incorrecto, el robot puede repetirlo en todo el lote. Si la punta de contacto está dañada, la trayectoria programada puede dejar de producir la posición prevista del hilo.
Si el suministro de gas protector es insuficiente, una trayectoria consistente no impide la porosidad. Si los componentes recibidos están contaminados, la automatización no elimina esa contaminación. Si los parámetros no son adecuados para la junta, una ejecución repetible no los hace aceptables. Por tanto, el robot puede producir defectos muy consistentes.
Por eso, deben distinguirse repetibilidad de fabricación y calidad de soldadura. La repetibilidad describe con qué consistencia se ejecuta una operación. La calidad describe si el resultado satisface la especificación exigida. Un proceso robotizado competente necesita ambas.
El fabricante debe establecer el diseño correcto de la soldadura y el procedimiento antes de confiar en la repetibilidad. Después, el sistema productivo debe mantener las condiciones pertinentes, incluidas la preparación del material, el ajuste, el estado del equipo, la protección gaseosa, los parámetros y la inspección. El programa es solo una parte de ese sistema.
Mantenga los ajustes dentro del proceso cualificado
Uno de los atractivos de la soldadura robotizada es la capacidad de reproducir parámetros programados. El sistema puede mantener una velocidad de avance, una alimentación de hilo y una secuencia definidas con más consistencia que un proceso manual sin controlar. Esa capacidad puede ser valiosa para componentes que requieren una geometría de soldadura repetible.
Sin embargo, la consistencia solo es útil cuando los parámetros son apropiados para la junta real. Un procedimiento desarrollado para un espesor puede no servir para otro. Otra separación puede cambiar la cantidad necesaria de material de aportación. Un cambio de posición puede modificar el comportamiento del baño fundido. Otro material de aportación u otra configuración del gas protector puede requerir una configuración aprobada distinta.
Por tanto, los cambios automáticos deben permanecer dentro de una ventana de proceso validada. El alcance publicado de la edición de 2026 de AWS B2.1/B2.1M [8] aborda la cualificación de procedimientos y personal de soldadura en procesos manuales, mecanizados y automáticos. El código estructural aplicable, el contrato y los requisitos del producto determinan qué cualificaciones son necesarias para una aplicación concreta de remolques.
El principio general es que la automatización no elimina la necesidad de establecer y cualificar el proceso. Cambia cómo se ejecuta y controla ese proceso cualificado. Un robot capaz de ajustar parámetros no debería recibir autoridad ilimitada para compensar materiales de entrada deficientes o condiciones de montaje inaceptables.
Para un OEM de remolques, el requisito relevante es una relación controlada entre el estado detectado de la junta y la respuesta de soldadura permitida.
La programación y los útiles modulares cambian la economía
Reutilice conocimientos mediante plantillas de soldadura
La soldadura robotizada tradicional suele depender de una inversión inicial considerable en programación. Un programador desarrolla la trayectoria, ajusta la orientación de la antorcha, comprueba la accesibilidad y valida la secuencia. Ese trabajo puede ser económico cuando después se fabrican miles de componentes idénticos. La economía cambia cuando se producen solo unas pocas unidades de cada configuración.
Supongamos que una fábrica construye tres variantes de bastidor en una semana. Cada una requiere diferentes posiciones de soportes, disposiciones de travesaños y longitudes de soldadura. Si es necesario reprogramar manualmente el robot para cada cambio, la programación puede representar una parte importante del esfuerzo productivo total. El robot puede pasar menos tiempo depositando metal que el que la fábrica dedica a prepararlo para el siguiente producto.
Por eso, la programación automática y las plantillas reutilizables son relevantes para la fabricación con gran variedad. El fabricante puede desarrollar estrategias normalizadas para familias recurrentes de juntas. Después, el software puede aplicarlas a características adecuadas identificadas en el modelo digital.
Una soldadura en ángulo entre dos elementos estructurales normalizados puede reutilizar un enfoque validado aunque cambie su ubicación entre variantes. Una unión más compleja puede requerir una revisión adicional de ingeniería. El objetivo es reducir el trabajo innecesario de programación sin suponer que todas las soldaduras geométricamente parecidas son técnicamente intercambiables.
El análisis de Visual Components de abril de 2026 sobre programación avanzada de soldadura fuera de línea [7] describe este enfoque mediante plantillas reutilizables, bases de datos y optimización automática de trayectorias. Su importancia industrial es que la programación se integra más estrechamente con los datos de ingeniería.
Sin embargo, el conjunto físico sigue necesitando verificación. Un programa digital reutilizable puede reducir el tiempo de cambio de producto. No puede garantizar que el siguiente bastidor físico coincida con el modelo.
Tyllis combina software y utillaje físico
El proyecto de Tyllis es especialmente relevante porque implicaba equipos de transporte personalizados de gran tamaño, no un único componente pequeño y normalizado. Valk Welding informó de que su sistema ARP generó automáticamente el programa de soldadura de un bastidor completo. El proyecto también incorporaba un útil modular capaz de acomodar la gama de productos de Tyllis.
Son dos capacidades diferentes. La programación automática aborda el coste de preparar distintos diseños. El útil modular aborda la necesidad de alojar diferentes conjuntos físicos. Ninguna de ellas demuestra, por sí sola, una compensación ilimitada de tolerancias.
El anuncio publicado por el proveedor no proporcionaba un conjunto exhaustivo de datos independientes sobre todas las variantes de bastidor, distribuciones de separaciones, resultados de aceptación de soldaduras o resultados productivos a largo plazo. Por tanto, debe entenderse como un hito documentado de implantación, no como prueba de que la soldadura completamente autónoma haya resuelto todos los problemas de fabricación con gran variedad.
No obstante, el proyecto muestra por qué está cambiando la conversación sobre automatización. El sistema relevante ya no es simplemente un robot que repite un programa. Combina información digital de ingeniería, programación automatizada, utillaje adaptable y el proceso de soldadura.
Para los OEMs, la siguiente pregunta es cómo gestiona ese sistema las diferencias inevitables entre conjuntos físicos sucesivos. Ahí es donde los sensores, los límites del proceso y la inspección resultan decisivos. [2]
Lippert y Continental: un ejemplo de producción integrada
Otro ejemplo del sector de remolques de 2026 ilustra la importancia de integrar la automatización con otros procesos de fabricación. En un comunicado publicado por NATM el 29 de marzo de 2026, Lippert y Continental Trailers anunciaron una relación de suministro de ejes para remolques náuticos. El anuncio describía el sistema de Lippert como una combinación de automatización avanzada, soldadura robotizada, mecanizado de precisión y control de calidad.
El acuerdo estaba destinado a suministrar ejes náuticos para toda la gama de Continental. [3] El anuncio no aporta mediciones independientes que demuestren que la soldadura robotizada por sí sola mejora la durabilidad del eje. Tampoco establece que el nuevo suministro utilice la misma arquitectura de automatización que el proyecto de bastidores de Tyllis.
Su relevancia está en la combinación de fabricación descrita. El mecanizado de precisión ayuda a establecer la geometría del componente. La automatización favorece operaciones repetibles. La soldadura robotizada realiza determinadas uniones. El control de calidad verifica el resultado fabricado.
Estas funciones son complementarias. Un robot no puede compensar cualquier característica mecanizada incorrectamente. El mecanizado de precisión no puede impedir todos los defectos de soldadura. Y un programa consistente no elimina la necesidad de inspección final.
En los componentes de remolque, una fabricación fiable depende de cómo trabajan juntas esas operaciones. Esto refuerza un principio establecido en Materiales y Fabricación: la calidad del producto acabado pertenece al sistema productivo completo, no a la máquina más avanzada que contiene.
Mida la producción de la fábrica, no solo la velocidad de soldadura
Encuentre el cuello de botella real
Una fábrica que estudia la soldadura robotizada puede centrarse inicialmente en el tiempo necesario para depositar metal. Es una medida importante. Pero no representa el ciclo productivo completo. Una célula también requiere carga, posicionamiento, sujeción, selección del programa, detección, soldadura, inspección y descarga. Los cambios de producto añaden tiempo.
Si el robot termina rápido, pero el siguiente bastidor no está preparado, la célula permanece inactiva. Si el útil requiere ajustes manuales extensos entre variantes, el beneficio de soldar más rápido puede reducirse. Si un ajuste deficiente provoca paradas frecuentes, la velocidad nominal puede tener poca relación con la producción real.
Si la célula produce conjuntos más rápido de lo que pueden procesarlos el recubrimiento o el montaje final, la planta puede acumular más inventario en curso en lugar de aumentar los remolques terminados. Por tanto, la pregunta industrial no es simplemente a qué velocidad se mueve el robot. Es cuánto mejora la automatización el caudal del sistema productivo completo.
Una fábrica con gran variedad puede beneficiarse más de reducir los cambios y el retrabajo que de maximizar la velocidad con arco encendido. Otro fabricante con un componente estable y de gran volumen puede obtener beneficios sustanciales de un ciclo más rápido. La inversión correcta depende del cuello de botella real. Una operación de soldadura más rápida no crea automáticamente una fábrica de remolques más rápida.
Calcule la inversión completa y el coste de los cambios
Un sistema de soldadura para gran variedad de productos exige inversión más allá del brazo robótico. El proyecto total puede incluir equipos de soldadura, útiles, posicionadores, sensores, software, resguardos, extracción, instalación y formación. El fabricante también puede necesitar tiempo de ingeniería para preparar datos CAD, desarrollar plantillas y cualificar el proceso.
Los costes operativos incluyen mantenimiento, consumibles, cambios de programación y calibraciones periódicas. El beneficio económico puede proceder de distintas fuentes. Algunas aplicaciones reducen la mano de obra directa. Otras reducen la programación, los cambios, el retrabajo o la chatarra. La automatización también puede aportar capacidad adicional o condiciones operativas más consistentes.
Pero el valor debe demostrarse para la combinación de productos prevista. Una estimación sencilla del retorno basada solo en la diferencia entre tiempo de soldadura manual y robotizada puede resultar engañosa. Consideremos un ejemplo ilustrativo: una estación manual dedica mucho tiempo a soldar un soporte. Un robot reduce el tiempo efectivo de soldadura.
Sin embargo, cada lote pequeño requiere un cambio largo de útil y un ajuste manual del programa. Si el lote es suficientemente pequeño, ese esfuerzo puede consumir buena parte del ahorro. El mismo sistema puede resultar mucho más económico si la programación automática y los útiles modulares reducen esos costes de cambio.
No existe un tamaño universal de lote a partir del cual la soldadura robotizada merezca la pena. El cálculo depende del volumen anual real, la variedad, la disponibilidad de mano de obra, el tiempo de ciclo, la disponibilidad operativa, el retrabajo y el coste de capital. Un OEM debe evaluar la automatización utilizando sus propios datos de producción, no un porcentaje genérico de productividad proporcionado por un vendedor de equipos.
Los conocimientos de soldadura y la inspección siguen siendo esenciales
Convierta la experiencia en un proceso controlado
La automatización puede reducir la soldadura manual repetitiva necesaria en operaciones adecuadas. No elimina la necesidad de conocimientos de soldadura. Alguien debe establecer el diseño de la junta y el procedimiento cualificado. Alguien debe entender si el ajuste real es aceptable. Alguien debe preparar y validar programas, mantener útiles, vigilar el proceso e investigar defectos.
Las variantes complejas pueden seguir requiriendo soldadura manual cuando el acceso, la geometría o el volumen hacen impráctica la automatización. La especificación de 2025 de la American Welding Society para personal de soldadura por arco robotizada [9] reconoce distintos niveles de cualificación técnica para el personal implicado. El marco actual distingue técnicos asociados, técnicos e ingenieros. Esto refleja los conocimientos especializados necesarios para implantar y mantener esos sistemas.
Para los fabricantes de remolques, la cuestión laboral debería ir más allá del número de soldadores sustituidos por un robot. La empresa necesita personas que entiendan soldadura, operación robótica, resolución de problemas, inspección e ingeniería de fabricación.
Un soldador manual cualificado puede aportar conocimientos valiosos al desarrollar la automatización, especialmente al identificar problemas recurrentes de ajuste y configuraciones difíciles. Pero esa experiencia debe traducirse en procedimientos de ingeniería controlados. El robot no debería depender de ajustes no documentados que solo comprende un operario experimentado.
La automatización satisfactoria captura el conocimiento industrial y lo hace repetible. No vuelve innecesario ese conocimiento.
Monitorizar el proceso no equivale a aceptar el producto
Los datos de proceso de un robot pueden aportar información valiosa. El sistema puede registrar corriente, tensión, condiciones de alimentación de hilo, información de avance u otras variables relevantes. Un sistema de detección puede registrar desviaciones de la posición esperada. Esos registros ayudan a identificar cambios del proceso e investigar defectos.
Sin embargo, una señal eléctrica estable no demuestra que cada soldadura cumpla sus requisitos de aceptación. Una junta correctamente seguida puede seguir presentando fusión insuficiente. Una soldadura de aspecto aceptable puede dejar dimensionalmente deformado el bastidor que la rodea. Completar un programa no establece la vida a fatiga.
Por tanto, la verificación debe seguir los requisitos reales de ingeniería. Según el componente y la especificación, puede incluir inspección visual, dimensional, ensayos no destructivos apropiados o ensayos destructivos de cualificación. El nivel de inspección debe reflejar la importancia estructural de la junta y las exigencias contractuales y técnicas aplicables.
La inspección automatizada puede mejorar cobertura y consistencia en aplicaciones adecuadas. Pero no debe suponerse que una cámara o un algoritmo detecte todos los defectos pertinentes. El fabricante debe establecer qué puede medir el método de inspección y qué no puede demostrar.
En un bastidor, la geometría final puede necesitar una verificación separada después de soldar y enfriar. En un conjunto de montaje de gato, pueden importar la alineación y el ajuste funcional. En un componente relacionado con el eje, tanto las dimensiones críticas como la calidad de soldadura pueden requerir control.
La monitorización del proceso indica cómo se realizó la soldadura. La inspección del producto verifica si se obtuvo el resultado requerido. Ambas evidencias son complementarias.
A veces, la respuesta correcta es detenerse
La oportunidad más útil de la soldadura adaptativa puede aparecer antes de encender el arco. El control de calidad tradicional suele identificar un problema después de terminar la soldadura. Entonces, el fabricante mide el defecto, retira la soldadura afectada o corrige el conjunto deformado. Este enfoque puede ser caro porque ya se han empleado más material, mano de obra y tiempo productivo.
Un sistema de detección puede identificar algunos problemas antes. Por ejemplo, puede detectar que un soporte está desplazado más allá del rango permitido. Puede identificar una ubicación inesperada o una separación que requiere evaluación adicional. Puede reconocer que la soldadura prevista es inaccesible porque el componente se ha cargado incorrectamente.
El sistema puede detener la operación y solicitar una corrección antes de depositar metal. Esta es una distinción importante entre fabricación adaptativa y corrección automática indiscriminada. A veces, la respuesta correcta es adaptar la trayectoria. Otras veces es corregir el útil. Otras es rechazar el componente recibido.
La mejor decisión depende de la causa y la magnitud del desvío. Por ello, el sistema debería utilizar la información de detección para distinguir una variación aceptable de las condiciones que requieren intervención. Este enfoque puede adelantar el control de calidad dentro de la cadena de producción.
Prevenir una soldadura inaceptable suele ser más útil que producirla automáticamente y descubrir el defecto después.
Valide la familia de productos antes de ampliar
Empiece con familias compatibles de componentes
Un fabricante no necesita automatizar necesariamente un bastidor entero de una sola vez. Para una operación con gran variedad, un punto de partida más manejable puede ser una familia de componentes con geometrías recurrentes de junta. Consideremos las estructuras de montaje de gatos para remolques.
Los distintos modelos pueden usar diferentes dimensiones de chapa o disposiciones de taladros, manteniendo conexiones similares entre tubo y soporte. Esas juntas recurrentes pueden ofrecer la oportunidad de reutilizar procedimientos, útiles o plantillas. Otras familias posibles incluyen conjuntos compatibles de travesaños, determinadas estructuras de montaje de suspensión y soportes adecuados.
Sin embargo, la similitud geométrica no basta por sí sola. Los componentes también deben tener materiales, espesores, diseños de junta, accesos y requisitos de cualificación compatibles. Un soporte estructural de suspensión no debería agruparse con un soporte de accesorio poco cargado solo porque sus soldaduras se parezcan.
El objetivo útil es identificar familias cuyas diferencias puedan manejarse dentro de un sistema de fabricación definido. Ese sistema puede utilizar útiles comunes con localizadores ajustables, programas reutilizables y sensores adecuados. Después, el fabricante puede ampliar la automatización conforme conozca mejor las familias y sus requisitos de proceso.
Esto resulta especialmente relevante para los fabricantes pequeños. El primer proyecto satisfactorio no necesita eliminar toda la soldadura manual. Necesita resolver un problema productivo real y establecer un proceso ampliable sin perder el control de la calidad.
Tres preguntas separadas para validar la producción
Una demostración satisfactoria en un bastidor cuidadosamente preparado es un punto de partida útil. No es necesariamente representativa de la producción habitual. El OEM debería examinar cómo funciona el sistema en toda la gama real de productos y variaciones.
Un programa de cualificación puede incluir las secciones relevantes más pequeñas y grandes, diferentes ubicaciones de juntas, variaciones de ajuste permitidas y variantes representativas. También debe evaluar los cambios que se producen durante la soldadura. Un bastidor grande puede moverse al acumular calor. Un útil puede comportarse de otra manera con una configuración diferente. Otro espesor puede exigir otro procedimiento.
El fabricante debe establecer qué condiciones puede gestionar automáticamente el sistema y cuáles requieren intervención. La validación debería responder a tres preguntas separadas. Primera: ¿puede identificar correctamente las soldaduras previstas y acceder a ellas? Segunda: ¿puede producir juntas aceptables bajo las condiciones permitidas? Tercera: ¿cumple el conjunto terminado los requisitos dimensionales y funcionales?
Las respuestas pueden requerir pruebas diferentes. La generación satisfactoria de trayectorias aborda la primera pregunta. La cualificación y la inspección de las juntas abordan la segunda. La inspección dimensional y funcional final aborda la tercera.
Un sistema no debería considerarse listo para producción simplemente por superar una de esas evaluaciones.
Qué deberían preguntar los OEMs a sus proveedores
Un equipo de compras que evalúa un componente soldado por robots debería ir más allá de preguntar si el proveedor posee equipos de soldadura robotizada. Las siguientes preguntas ayudan a relacionar la capacidad de automatización con el producto acabado.
| Pregunta de compras | Por qué importa |
|---|---|
| ¿Qué variantes de producto están realmente automatizadas? | El proveedor puede automatizar solo ciertas juntas o familias de componentes. |
| ¿Cómo se generan y validan los programas? | Establece la relación entre datos CAD, programación y producción. |
| ¿Cómo se posicionan y localizan las piezas reales? | Revela la dependencia de útiles, referencias y precisión de los componentes recibidos. |
| ¿Qué variación de ajuste puede admitir el sistema? | Distingue la adaptación validada de la compensación sin control. |
| ¿Utiliza localización previa o seguimiento en tiempo real? | Aclara cómo responde al movimiento inicial y al que aparece durante el proceso. |
| ¿Qué sucede cuando una desviación supera el rango permitido? | Establece si el proceso se detiene, solicita corrección o continúa. |
| ¿Cómo se cualifican y controlan los parámetros? | Asegura que los ajustes automáticos sigan siendo compatibles con la junta prevista. |
| ¿Cómo se verifica la geometría final? | Una soldadura correctamente seguida no garantiza un bastidor preciso. |
| ¿Qué registros de inspección y trazabilidad están disponibles? | Conecta la monitorización productiva con la aceptación del producto. |
| ¿Cómo se introduce una nueva variante? | Establece la capacidad real del proveedor para fabricar una gran variedad de productos. |
Los requisitos concretos deben corresponder al componente. Un pequeño soporte de accesorio no requiere el mismo paquete de validación que una unión de bastidor sensible a la fatiga. Tampoco debería un OEM prescribir una tecnología de detección específica sin comprender el proceso establecido del fabricante.
Distintos proveedores pueden lograr el resultado mediante diferentes combinaciones de útiles, programación, sensores e inspección. El objetivo de compras es verificar la capacidad de fabricación completa. La cualificación relevante no consiste en comprobar si hay un robot instalado. Consiste en verificar si el proveedor puede fabricar consistentemente la gama especificada dentro de sus tolerancias y criterios de aceptación.
Compre capacidad de fabricación, no un robot
El robot no demuestra durabilidad estructural
Un remolque anunciado como soldado por robots puede parecer más avanzado que otro fabricado mediante soldadura manual. Pero el método de producción por sí solo no establece su durabilidad estructural. Una soldadura manual bien diseñada y ejecutada puede cumplir la especificación. Una robotizada con ajuste incorrecto o parámetros inadecuados puede no cumplirla.
Del mismo modo, un bastidor robotizado puede seguir teniendo un recorrido de cargas desfavorable o un detalle de refuerzo sensible a la fatiga. El diseño estructural sigue siendo importante. Para los compradores, las preguntas útiles se refieren al producto terminado.
¿Están las soldaduras relevantes debidamente diseñadas e inspeccionadas? ¿Cumple el bastidor los requisitos dimensionales? ¿Están bien situados los puntos críticos de montaje? ¿Dispone el fabricante de un proceso controlado para mantener la calidad durante la producción?
La soldadura robotizada puede contribuir a esos resultados. No los demuestra de forma independiente. La ventaja más significativa de la automatización no es, por tanto, que un robot haya realizado la soldadura. Es que el fabricante pueda demostrar un proceso controlado y repetible que produzca el resultado exigido.
Visión GOODIN
La soldadura robotizada está adquiriendo mayor relevancia para fabricantes de remolques personalizados o de bajo volumen. La programación automática puede reducir el esfuerzo de introducir diseños nuevos. Los útiles modulares pueden acomodar diferentes configuraciones. La localización y el seguimiento pueden ayudar a los robots a responder a ciertos cambios de posición. La monitorización y la inspección pueden aportar evidencia adicional sobre el rendimiento productivo.
Estos avances amplían las aplicaciones en las que la automatización puede resultar práctica. Pero no eliminan el problema fundamental de fabricación. Los componentes reales varían. El espesor del acero, la respuesta al conformado, la rectitud, el ajuste y la distorsión influyen en la geometría presentada al robot.
Una máquina muy repetible no puede corregir automáticamente un conjunto impreciso. Un sensor puede identificar una junta desplazada sin determinar si el componente es estructuralmente aceptable. Un sistema adaptativo puede compensar ciertos desvíos sin hacer soldable cualquier separación. Y una operación satisfactoria no garantiza que el bastidor terminado cumpla sus requisitos dimensionales.
La estrategia correcta comienza, por tanto, por entender la variación. Los fabricantes deberían identificar qué variaciones importan, cuáles pueden prevenirse con mejor preparación o utillaje, cuáles pueden acomodarse mediante detección validada y cuáles necesitan intervención. Este enfoque conecta diseño, preparación del material, control del utillaje, soldadura, inspección y montaje final.
Para los OEMs, la automatización debe evaluarse mediante la calidad del producto terminado y el caudal productivo completo. Para compras, la capacidad del proveedor debe juzgarse por la gama de piezas y variaciones que puede manejar, no simplemente por disponer de una célula. Para los fabricantes, el objetivo es combinar ejecución repetible con capacidad para reconocer cuándo el producto real difiere del diseño.
Visión GOODIN: la automatización no elimina la variación de fabricación. La siguiente generación de automatización de remolques consiste en detectar esa variación y adaptarse a ella antes de que se convierta en defecto. El avance importante no es, por tanto, que los robots puedan soldar más rápido que las personas en determinadas aplicaciones.
Es que los sistemas automatizados están adquiriendo capacidad para manejar una mayor parte de la variabilidad que antes dificultaba automatizar la producción de remolques. Su valor dependerá de cómo conecten los fabricantes esa capacidad con requisitos de ingeniería, procesos cualificados e inspección final.
Un robot que repite un programa perfecto sobre un conjunto incorrecto no está ofreciendo fabricación de precisión. Un sistema que reconoce la diferencia, responde dentro de límites validados y verifica el resultado terminado se acerca mucho más a ella. Esa es la dirección en la que la automatización de la soldadura de remolques se convierte en una capacidad de ingeniería, no simplemente en una inversión en equipos.
Consulte con GOODIN los planos de componentes, las tolerancias y los requisitos de inspección de su próximo programa OEM.
Fuentes y lecturas adicionales
Análisis de ingeniería, no un procedimiento universal de soldadura ni una norma de aceptación. Los anuncios de proveedores y casos de aplicación no constituyen validación independiente de producción. Las referencias AWS utilizan el alcance publicado de las normas; su aplicación depende del producto, contrato y código.
- NATM — Are You Ready for Automation? This Forum Has the Answers!
- Valk Welding / Peter Pittomvils — Valk Welding programs first trailer chassis fully with ARP
- NATM / Lippert and Continental Trailers — Lippert and Continental Trailers Announce Strategic Marine Trailer Axle Supply Relationship
- Fronius — Robot Assistance Systems
- Fronius — SAG — WireSense Application
- AWS Welding Digest / Anders Billesø Beck — Physical AI Enables Adaptive Welding Automation
- Visual Components — Advanced Robot Offline Programming (OLP) Workflow for Welding: Templates and Automatic Path Optimization
- American Welding Society — AWS B2.1/B2.1M:2026 — Specification for Welding Procedure and Performance Qualification
- American Welding Society — AWS D16.4M/D16.4:2025 — Specification for the Qualification of Robotic Arc Welding Personnel
- SSAB — Trailer Design Guideline — Welding Distortion
Misma capacidad de carga, distinto producto: por qué dos gatos para remolque con la misma especificación pueden rendir de forma muy diferente
Artículo relacionado