A soldagem robotizada está chegando à produção de reboques de alta variedade: mas a automação consegue lidar com a variação real das peças?
Nesta página
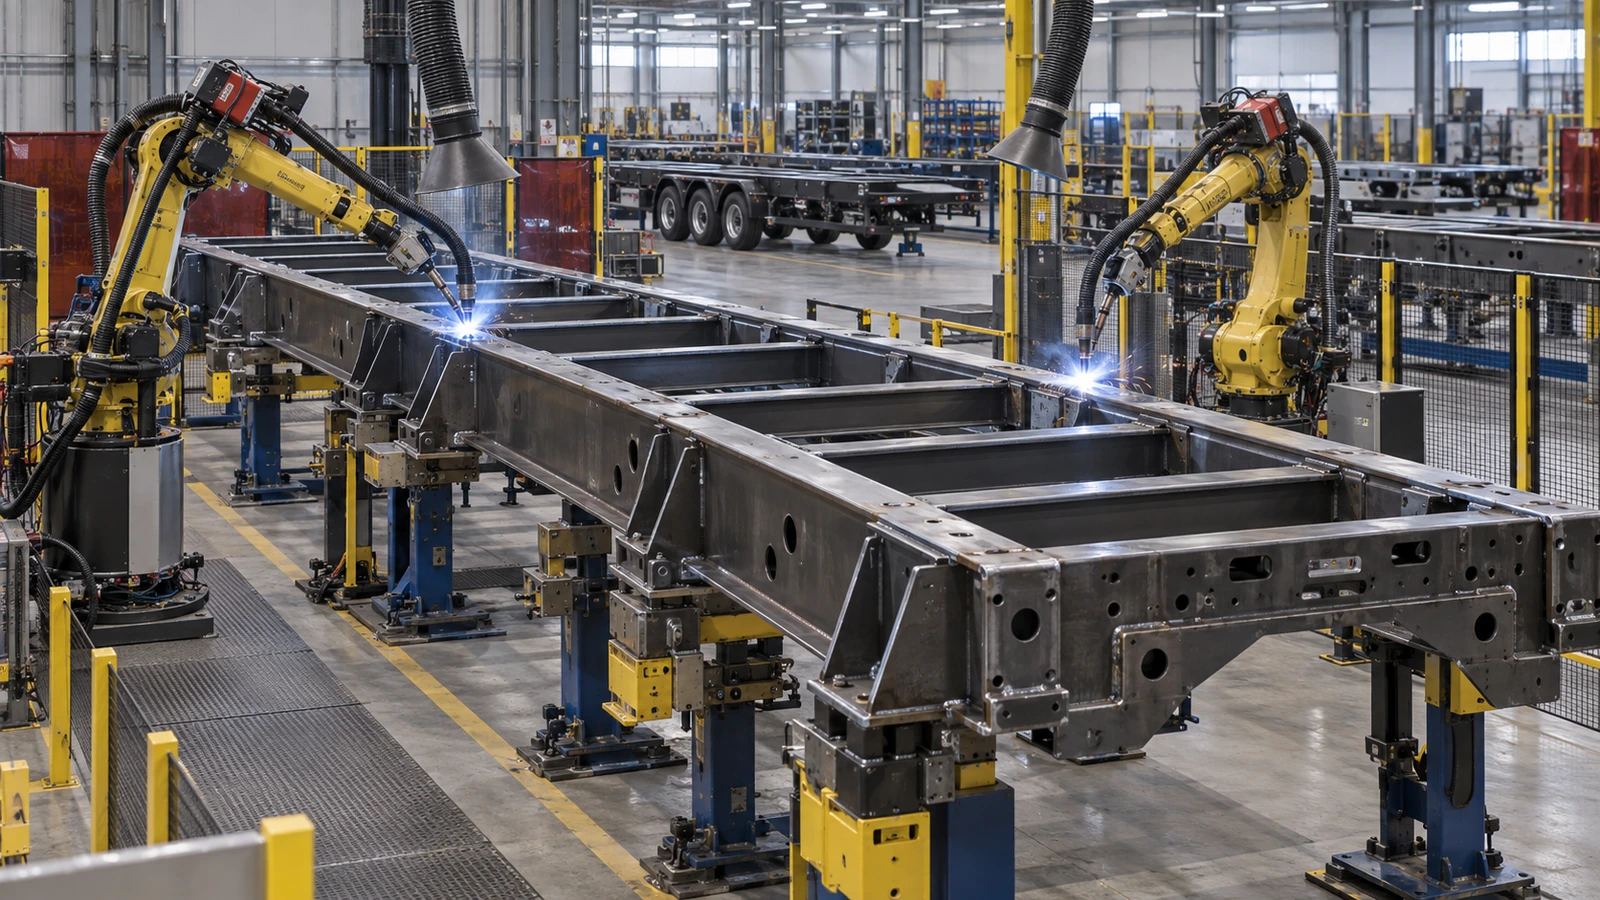
Um robô de soldagem pode repetir o mesmo movimento programado milhares de vezes. Ele pode seguir uma trajetória definida, manter uma velocidade de avanço controlada e reproduzir um ângulo especificado da tocha com uma consistência impressionante. Mas o que acontece quando o próximo chassi de reboque não está exatamente onde o robô espera encontrá-lo?
Uma travessa pode estar ligeiramente fora de posição. Um suporte conformado pode apresentar um ângulo de retorno elástico diferente. Um tubo de aço pode chegar com uma variação dimensional. A folga da junta pode ser maior do que aquela utilizada para criar o programa de soldagem original. Um soldador experiente consegue perceber muitas dessas diferenças e ajustar seu trabalho de acordo com elas. Um robô que segue um programa fixo não sabe automaticamente que as peças mudaram.
Esse é o principal desafio de engenharia à medida que a soldagem robotizada avança além das longas séries de componentes idênticos e entra na fabricação de reboques com grande variedade de produtos e baixos volumes. O objetivo já não é simplesmente repetir uma solda com precisão. É produzir uma solda aceitável quando o componente real difere da geometria ideal do modelo digital.
Essa distinção muda a maneira como os fabricantes de reboques devem avaliar a automação, os dispositivos de fixação, os procedimentos de soldagem, a inspeção e a capacidade dos fornecedores. Ela também explica por que a próxima etapa da automação industrial não se resume necessariamente a eliminar a variação. Trata-se de identificar e administrar a variação antes que ela se transforme em um defeito.
Análise de engenharia · Materiais e Fabricação
Por que a produção de reboques de alta variedade entra no debate da automação
Durante anos, as aplicações mais diretas da soldagem robotizada envolveram peças cuja geometria permanece consistente ao longo de grandes séries de produção. A lógica econômica é clara. O fabricante investe tempo no desenvolvimento do programa de soldagem, na construção dos dispositivos de fixação e na validação do processo. Depois de concluir essas tarefas, a mesma configuração pode produzir muitos conjuntos idênticos.
A fabricação com grande variedade e baixo volume modifica esse cálculo. Um fabricante de reboques pode produzir diversos comprimentos de chassi, configurações de eixos e disposições de montagem. Os clientes podem especificar diferentes suportes, travessas ou detalhes de reforço. Um lote pode conter apenas algumas unidades de um projeto antes da chegada da próxima variante. O trabalho de soldagem continua sendo substancial, mas o fabricante nem sempre consegue distribuir os custos de programação e de dispositivos entre milhares de unidades idênticas.
A National Association of Trailer Manufacturers identificou esse desafio no planejamento de sua Convention & Trade Show de 2026. Seu anúncio descrevia um fórum técnico programado para 24 de fevereiro de 2026, Driving Efficiency in Trailer Manufacturing – The Case for Automation, abrangendo a avaliação da automação em soldagem, dobra, rebitagem e montagem por fabricantes de diferentes portes. O anúncio incluía especificamente ambientes de fabricação sob encomenda e enfatizava a identificação dos verdadeiros gargalos produtivos, em vez de presumir que todas as fábricas precisam da mesma solução de automação. [1]
O que o anúncio da Tyllis realmente comprova
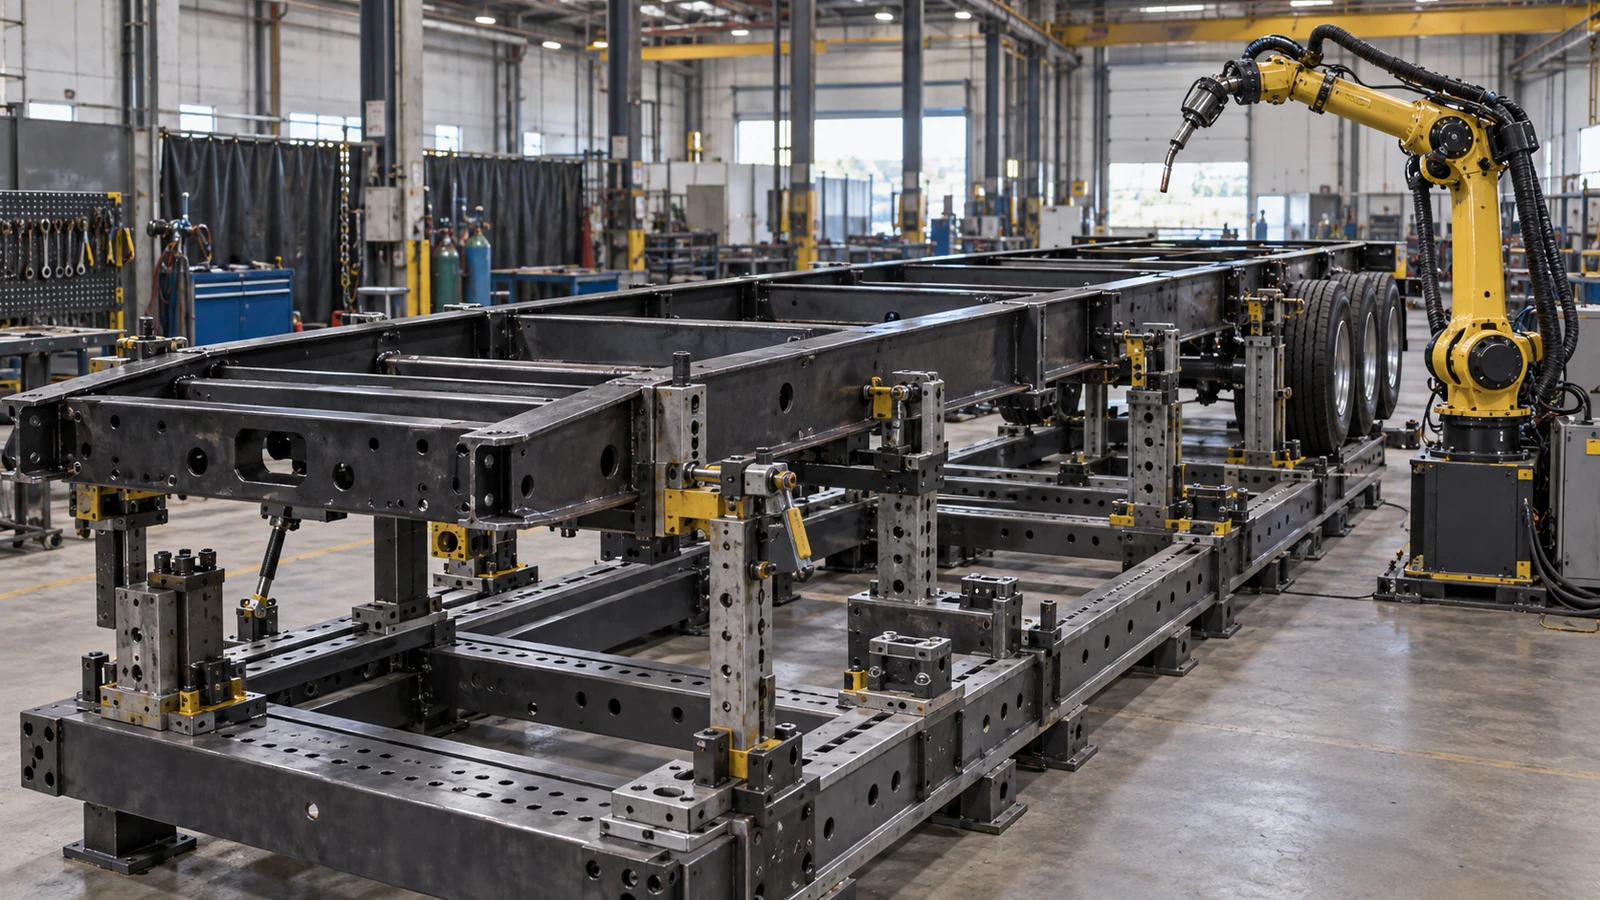
Um desenvolvimento mais concreto surgiu em 7 de maio de 2026. A Valk Welding informou a geração totalmente automática de um programa de soldagem para um chassi completo de reboque na fabricante finlandesa Tyllis Oy Ab, utilizando a tecnologia Automatic Robot Programming, desenvolvida em conjunto com a ArcNC. A Tyllis fabrica equipamentos de transporte personalizados, incluindo reboques, dollys, caminhões com guindaste e semirreboques.
O projeto envolveu um chassi grande e complexo e um dispositivo de soldagem modular concebido para acomodar diferentes produtos. A Valk Welding apresentou a programação bem-sucedida do chassi completo como evidência de que a programação automática pode atender até mesmo lotes de produção muito pequenos. [2] Trata-se de um avanço importante, mas seu significado deve permanecer preciso.
O anúncio publicado informa a conclusão da geração automática do programa e identifica a imagem do chassi que o acompanha como um teste de aceitação em fábrica. Ele não publica um relatório formal de aceitação nem estabelece que todas as futuras variações do chassi possam ser soldadas sem intervenção humana, que todos os problemas de ajuste entre peças sejam corrigidos automaticamente ou que a inspeção manual tenha se tornado desnecessária.
Essa distinção importa porque gerar uma trajetória de soldagem e executar uma solda aceitável em um conjunto físico variável são tarefas de engenharia diferentes. A programação automática ajuda o robô a compreender o que o projeto exige. A soldagem adaptativa o ajuda a responder ao que a fábrica realmente produz. As duas capacidades são relevantes para a próxima geração da fabricação de reboques.
Uma trajetória CAD correta pode não alcançar a junta real
Quando o suporte físico difere do modelo
A programação off-line de robôs começa com uma representação digital da peça pretendida. O software pode utilizar a geometria dos dados CAD para estabelecer os locais de soldagem, gerar trajetórias da tocha e avaliar a acessibilidade. Também pode simular o movimento do robô e identificar potenciais colisões dentro da célula de produção modelada.
Isso é valioso na fabricação de reboques personalizados. Em vez de ensinar manualmente cada solda de cada novo chassi, o fabricante pode gerar ou reutilizar partes do programa a partir do projeto digital. Entretanto, o modelo digital descreve a geometria pretendida. A fabricação física possui tolerâncias.
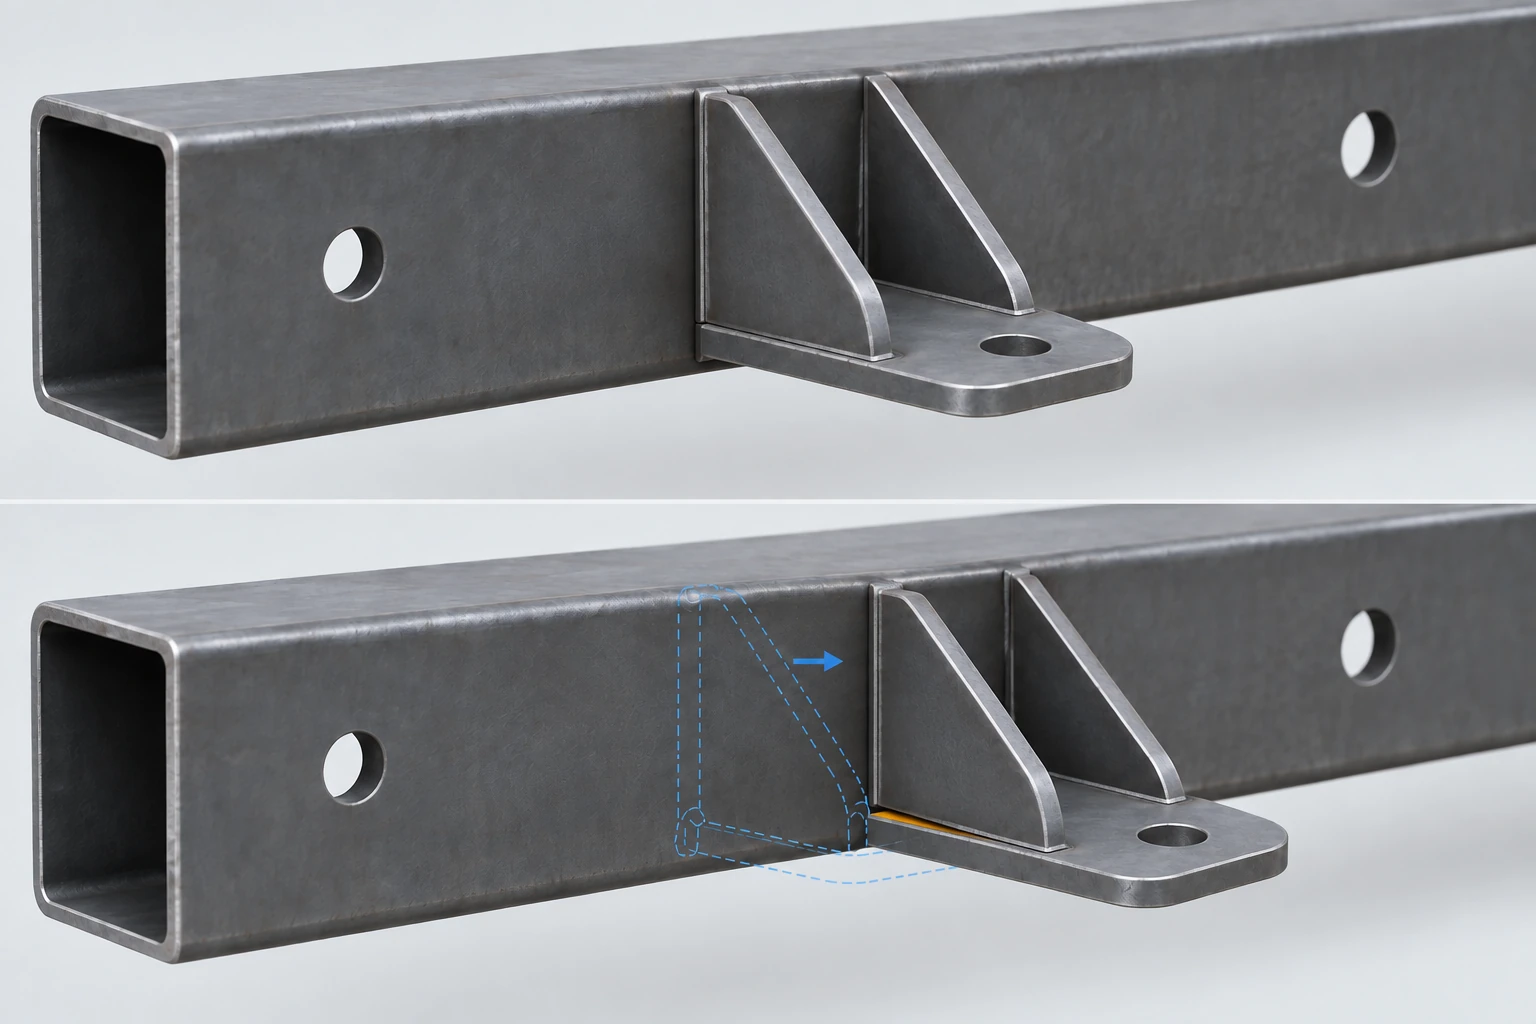
Um tubo de aço pode estar ligeiramente curvado. Uma chapa conformada pode apresentar mais retorno elástico do que o esperado. Uma travessa fixada por pontos de solda pode ter se deslocado. O dispositivo de fixação pode introduzir um pequeno erro de posicionamento. Portanto, a posição programada para a solda pode ser diferente da junta real.
Considere uma célula robotizada programada para soldar um suporte de suspensão em uma longarina retangular do chassi. O software identifica no modelo CAD a posição pretendida da solda de filete. O robô se aproxima da posição programada. Mas o suporte real está ligeiramente deslocado porque seu ângulo de conformação difere do projeto nominal.
Se o robô seguir a trajetória original sem compensação, a tocha talvez deixe de manter a relação pretendida com os dois elementos da junta. A solda pode ficar assimétrica. Dependendo do desvio e do processo utilizado, também pode apresentar fusão insuficiente, posicionamento inadequado do cordão ou outros defeitos.
O robô não necessariamente perdeu sua precisão de posicionamento. Ele pode estar seguindo corretamente a trajetória programada. A falha ocorre porque a junta física não corresponde à geometria utilizada para criar essa trajetória. Por isso, a programação do CAD para o robô e a verificação da peça real precisam ser consideradas em conjunto.
Repetibilidade não é precisão do produto acabado
Os robôs industriais são frequentemente comercializados com base em especificações de repetibilidade. A repetibilidade descreve com que consistência um robô consegue retornar a uma posição comandada sob condições definidas. É uma característica importante da máquina. Mas ela não estabelece a precisão de todo o processo de soldagem.
O sistema de coordenadas do robô precisa estar corretamente relacionado ao dispositivo de fixação e à peça. O ponto central da ferramenta precisa estar calibrado. A tocha e o bico de contato devem permanecer nas condições previstas. A peça deve ser posicionada com consistência suficiente, ou sua posição real precisa ser detectada. A junta também precisa permanecer dentro das condições para as quais o procedimento de soldagem foi desenvolvido.
Esses requisitos formam uma cadeia: calibração do robô → referência do dispositivo → posição real da peça → geometria da junta → trajetória da tocha → processo de soldagem → conjunto acabado. Um robô altamente repetível pode reproduzir uma trajetória incorreta com excelente consistência. Se um suporte estiver deslocado por um erro de fabricação, repetir o programa nominal não elimina esse deslocamento.
Da mesma forma, o movimento preciso do robô não impede que o conjunto soldado se deforme durante o resfriamento. O artigo anterior de Materiais e Fabricação mostrou que o corte a laser preciso não garante a precisão da geometria acabada. A soldagem robotizada estende o mesmo princípio. A precisão de posicionamento do robô é um elemento da precisão de fabricação, e não uma prova da qualidade do produto acabado.
Para as equipes de compras, a evidência útil não é simplesmente a especificação publicada de repetibilidade do robô. É a qualidade demonstrada e a consistência dimensional do componente realmente soldado.
Pequenas tolerâncias podem criar um grande problema de ajuste
A produção de reboques com grande variedade introduz diversas fontes de variação antes que a peça chegue à estação de soldagem. Componentes cortados a laser podem variar dentro das tolerâncias dimensionais permitidas. Componentes conformados podem apresentar diferentes respostas de retorno elástico. Perfis longos de aço podem ter pequenos desvios de retilineidade. A espessura do material pode variar. Um conjunto preparado manualmente pode apresentar posições inconsistentes dos pontos de solda. O carregamento do dispositivo pode variar entre operadores ou variantes de produto.
Esses desvios podem ser individualmente aceitáveis. Mas eles interagem durante a montagem. Suponha que uma travessa seja ligeiramente mais curta do que o nominal. As longarinas do chassi também estão um pouco mais afastadas do que o previsto. A folga resultante da junta torna-se maior do que a pretendida.
Um soldador manual pode reconhecer a folga e ajustar o trabalho dentro dos limites do procedimento de soldagem aprovado. Um robô que segue um programa fixo pode continuar depositando a mesma solda no mesmo local. O resultado depende da folga real e do processo utilizado. Um desvio modesto pode continuar aceitável. Uma folga maior pode alterar o volume necessário de solda, as condições de penetração e a distorção resultante.
Se a junta estiver fora da faixa qualificada do processo, simplesmente modificar a velocidade de avanço ou aumentar a deposição de material de adição não é necessariamente uma correção aceitável. O problema pode exigir um ajuste da montagem ou a rejeição do conjunto. Essa é a distinção central de fabricação: uma variação que pode ser detectada não é necessariamente uma variação que pode ser compensada com segurança. Um sistema automatizado capaz precisa reconhecer a diferença.
Dispositivos, localização e rastreamento têm funções diferentes
Adaptar-se à peça não significa corrigir a peça
A tecnologia de soldagem adaptativa pode reduzir a dependência de um posicionamento extremamente rígido das peças. Ela não elimina a necessidade de dispositivos de fixação. Um dispositivo estabelece a relação estrutural entre os componentes que serão soldados. Mantém as peças na disposição pretendida enquanto se desenvolvem esforços de soldagem, expansão térmica e contração.
Para um chassi de reboque, o dispositivo pode precisar controlar o espaçamento entre longarinas, a posição das travessas, os elementos de montagem e a geometria geral do conjunto. Um sensor do robô às vezes consegue detectar que uma junta se moveu. Ele não consegue corrigir automaticamente todas as consequências estruturais desse movimento.
Considere uma longarina posicionada incorretamente no dispositivo. O robô detecta a posição real da solda e ajusta sua trajetória. Em seguida, produz uma solda íntegra entre a longarina e a travessa. A junta pode ser aceitável. Mas o chassi acabado ainda pode apresentar uma geometria incorreta. O robô se adaptou à peça com sucesso. Não corrigiu a peça.
Essa é uma limitação fundamental. A correção adaptativa da trajetória pode ajudar a produzir uma solda na junta real. Ela não estabelece automaticamente que a junta esteja no local correto dentro do reboque. O dispositivo ainda precisa controlar as dimensões que determinam a função do produto acabado.
Uma estratégia de automação bem projetada, portanto, utiliza dispositivos e sensores para finalidades diferentes. Os dispositivos estabelecem a geometria exigida do conjunto. Os sensores identificam desvios permitidos em relação à posição esperada de soldagem. O robô se adapta dentro de limites validados. A inspeção verifica a junta resultante e o conjunto acabado.
Eliminar completamente o dispositivo pode ser possível em algumas aplicações, mas não deve ser tratado como o objetivo inevitável da automação. O nível apropriado de fixação depende da geometria da peça, dos requisitos estruturais, da variação de fabricação e da economia de produção.
Localize a junta antes da soldagem
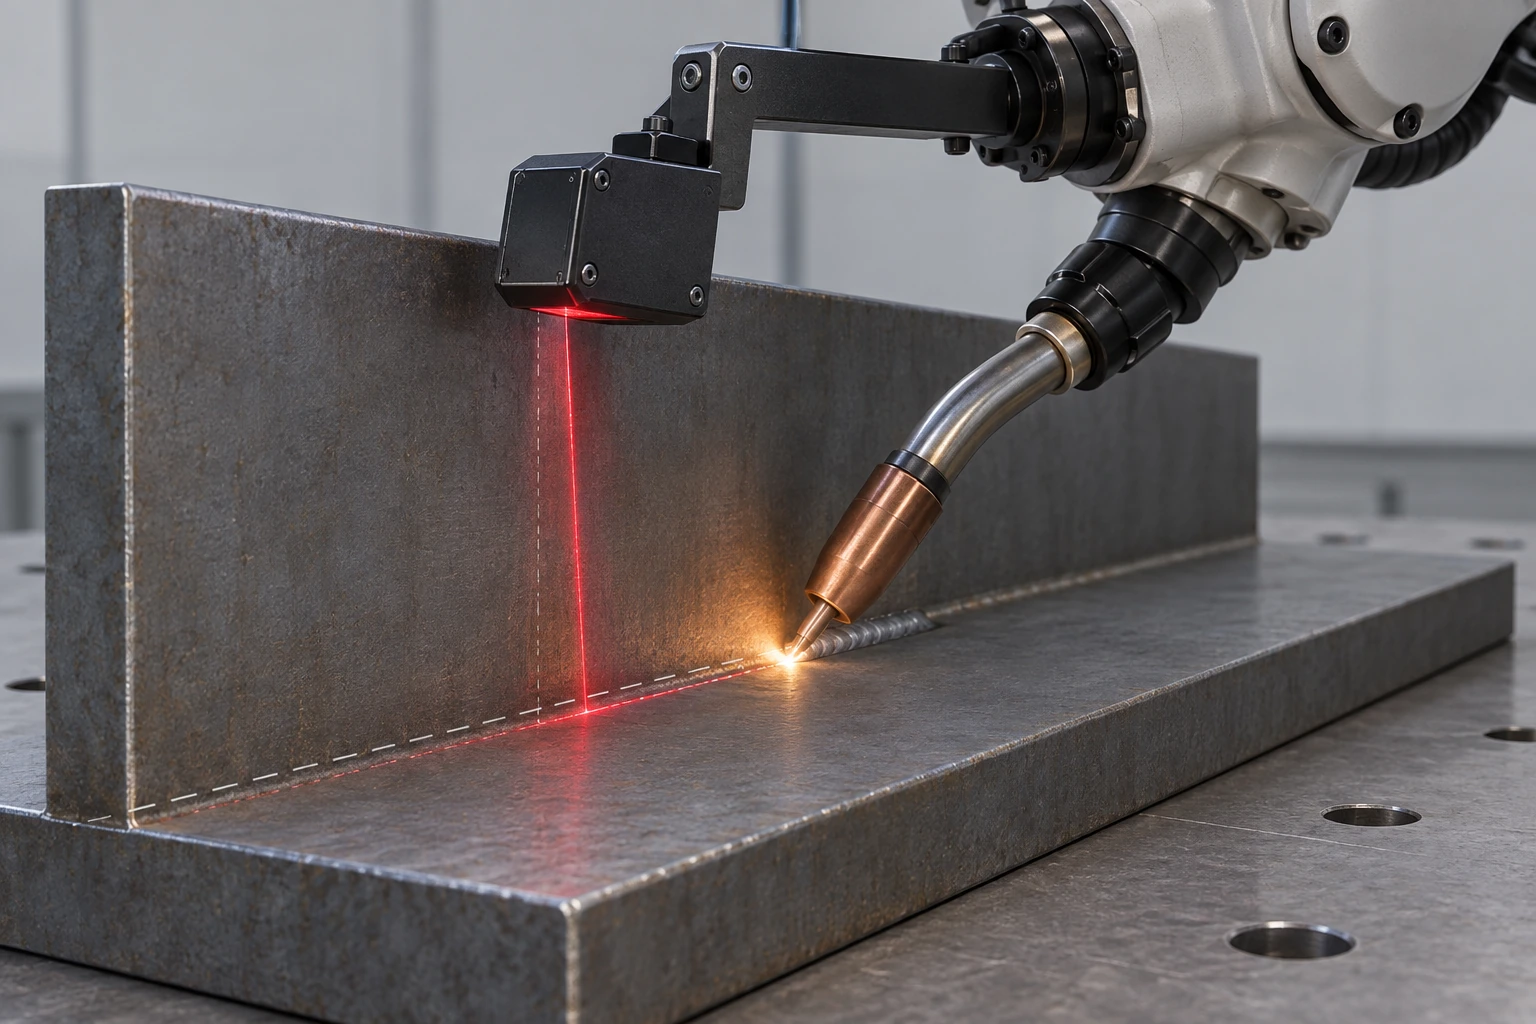
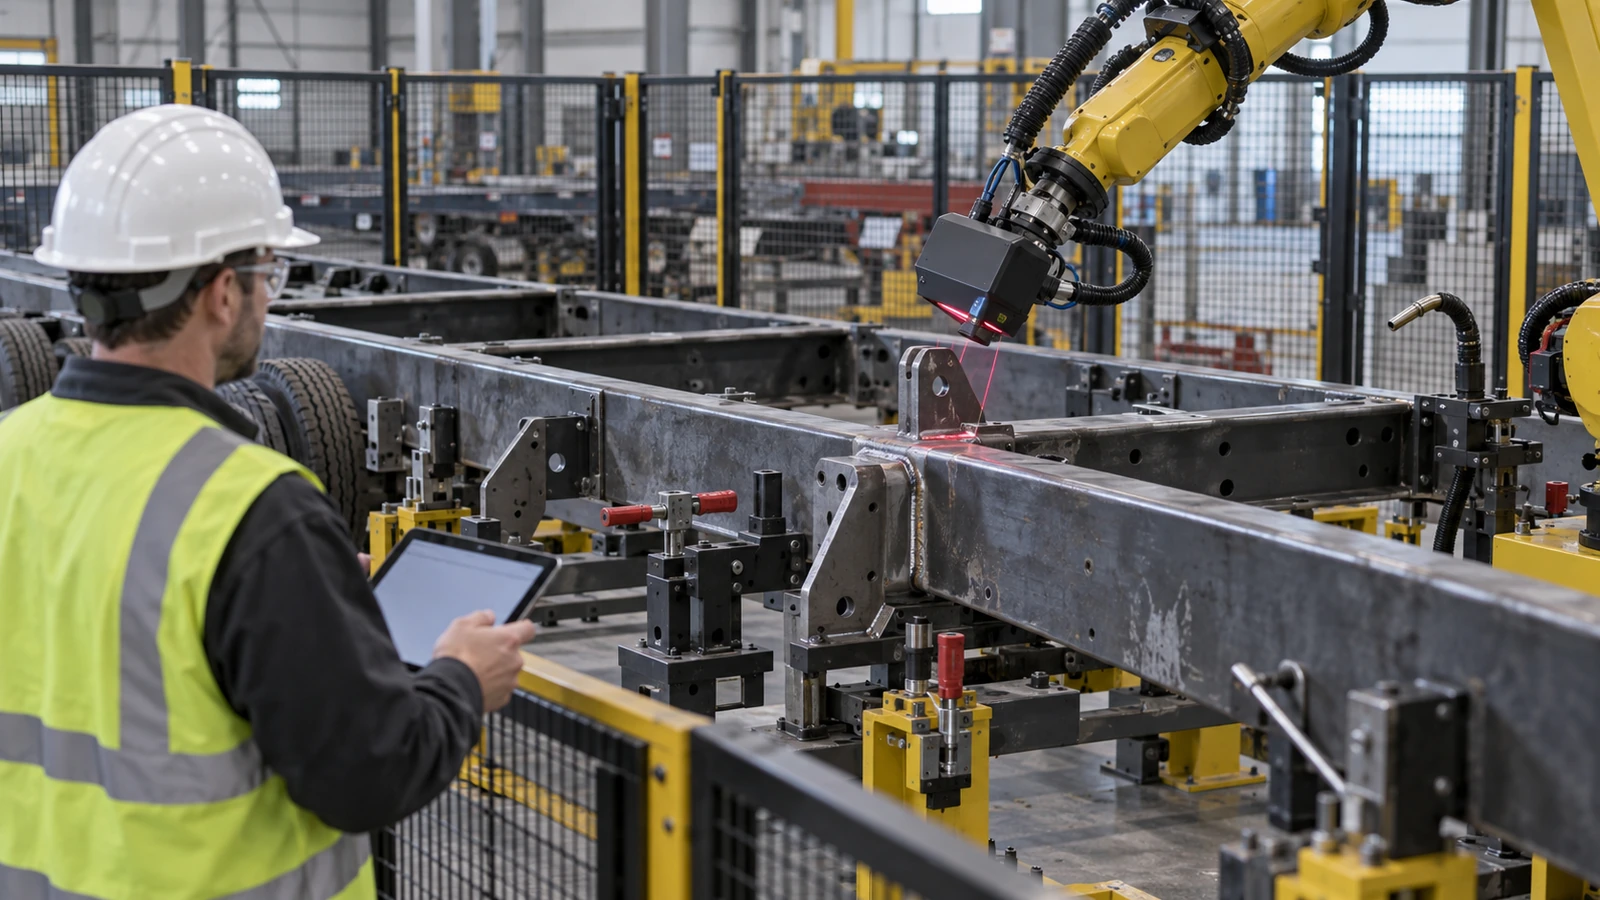
Uma maneira de lidar com a variação das peças é detectar a junta real antes de começar a soldagem. Isso costuma ser descrito como localização de junta ou sensoriamento por toque. Um sistema robotizado pode utilizar arame de soldagem, bocal de gás, apalpador de contato, sensor a laser ou outro método adequado para identificar características relevantes da peça.
O robô utiliza essas medições para corrigir a trajetória pretendida. Por exemplo, um sensor pode identificar as posições reais de início e fim de uma solda de filete. O controlador pode então ajustar a trajetória programada para considerar um pequeno deslocamento do componente. A Fronius descreve essa abordagem em seus sistemas de assistência à soldagem robotizada. [4]
Sua tecnologia TouchSense utiliza o arame ou o bocal de gás para localizar a peça antes da soldagem, permitindo ao robô compensar determinadas tolerâncias de posicionamento e fixação. O valor industrial é direto. O robô deixa de depender inteiramente da suposição de que todas as peças ocupam uma posição nominal idêntica.
Entretanto, a localização da junta tem uma finalidade definida. Ela estabelece ou corrige a posição da junta. Não determina automaticamente se a folga é aceitável, se o material é correto ou se o conjunto atende às suas dimensões estruturais. Uma posição de solda detectada ainda pode estar associada a uma fabricação inaceitável.
O sistema de sensoriamento, portanto, precisa de limites de aceitação adequados. Se o desvio detectado ultrapassar a faixa permitida, a resposta correta pode ser parar e solicitar uma inspeção, em vez de continuar soldando. A aplicação da Fronius na SAG também ilustra a detecção da junta real por meio do arame antes da soldagem. O WireSense utiliza o arame como sensor; isso não deve ser confundido com o rastreamento contínuo da junta durante a abertura do arco. [5]
Acompanhe a junta durante a soldagem
Localizar a junta antes da soldagem não é o mesmo que segui-la durante a soldagem. Um chassi longo pode sofrer movimentos adicionais à medida que o processo avança. O calor modifica a forma do conjunto. [10] A junta pode se mover em relação à trajetória programada. Um sensor que mediu apenas a posição inicial talvez não detecte todas as mudanças posteriores.
O rastreamento de junta trata desse problema. Dependendo da tecnologia, o sistema pode utilizar sinais do arco ou sensoriamento óptico para estimar como a posição da junta muda durante a soldagem. O robô pode então ajustar sua trajetória dentro da faixa permitida pelo sistema.
A Fronius distingue suas funções TouchSense e SeamTracking. O TouchSense localiza a junta antes da soldagem. O SeamTracking fornece correções durante a operação de soldagem. [4] A empresa identifica especificamente a compensação de tolerâncias dos componentes e da fixação como aplicação dessas tecnologias.
Essa distinção importa nas estruturas longas de reboques. Um chassi pode estar corretamente posicionado no início de uma solda e desenvolver movimento local durante a operação. Um sistema adaptativo talvez consiga acompanhar esse movimento. Entretanto, rastrear a junta não impede automaticamente a distorção do chassi como um todo.
O robô pode produzir uma solda que acompanhe com precisão a geometria em mudança. O chassi concluído ainda pode exigir verificação dimensional depois do resfriamento e da liberação do dispositivo. O rastreamento controla a relação entre a tocha e a junta. Ele não substitui o controle da geometria de toda a estrutura soldada.
A adaptação precisa de uma faixa operacional qualificada
A visão precisa funcionar na célula real
A soldagem baseada em visão costuma ser descrita como se acrescentar uma câmera desse ao robô o mesmo discernimento de um soldador experiente. A realidade é mais complicada. Um sistema de visão precisa obter informações utilizáveis no ambiente real de fabricação. A fabricação de reboques apresenta diversos desafios.
As superfícies de aço podem ser reflexivas. Conjuntos soldados contêm sombras e cantos ocultos. Respingos, fumaça e fumos podem interferir nas medições ópticas. O arco de soldagem cria uma fonte luminosa intensa. Chassis grandes podem conter juntas de difícil aproximação para o sensor. As condições superficiais e a geometria dos componentes podem mudar entre variantes.
O sensor também precisa distinguir a junta pretendida de arestas próximas, soldas anteriores e outras características. Esses fatores não são motivos para rejeitar a tecnologia de visão. São requisitos que precisam ser avaliados durante a integração do sistema. Um sensor adequado para localizar uma solda de filete aberta pode não apresentar o mesmo desempenho dentro do rebaixo profundo de um suporte.
Um sistema desenvolvido com corpos de prova limpos em laboratório pode exigir proteção, calibração ou processamento de dados adicionais em uma célula industrial. A pergunta relevante não é apenas se o robô tem uma câmera. É se o sistema de sensoriamento consegue identificar com confiabilidade as características necessárias sob as condições reais de iluminação, superfície, acesso e soldagem.
Um artigo de setembro de 2026 publicado pela American Welding Society e escrito pelo executivo da Universal Robots Anders Billesø Beck, Physical AI Enables Adaptive Welding Automation, [6] discute a importância crescente da percepção e da adaptação em ambientes de fabricação com ajustes variáveis e mudanças na posição das peças. Ele também reconhece que sistemas de IA totalmente de ponta a ponta continuam difíceis de validar durante períodos prolongados.
Para os fabricantes de reboques, isso sugere uma abordagem prática: usar sensores para resolver problemas de fabricação claramente definidos e estabelecer onde terminam os limites de operação confiável do sistema.
Nem toda folga pode ser compensada
A variação da folga é uma das limitações mais importantes da soldagem robotizada adaptativa. Suponha que um sistema detecte que a folga de uma junta é maior do que o esperado. O robô pode ser capaz de ajustar sua posição. Alguns sistemas de soldagem também conseguem adaptar determinados parâmetros ou estratégias de deposição. Mas o sistema não pode presumir que qualquer folga seja corrigível com mais metal de solda.
A folga aceitável depende do projeto da junta, da espessura do material, do processo e do procedimento qualificado. Uma folga maior pode exigir mais material de adição. Pode afetar a penetração, a geometria da solda ou o risco de perfuração. Também pode alterar o aporte térmico e a distorção resultante.
Em um componente fino de reboque, tentar preencher uma folga excessiva pode produzir uma solda inaceitável. Em uma ligação estrutural mais espessa, a resposta apropriada pode ser outra configuração de soldagem qualificada. O robô precisa de um limite de decisão.
Se a folga estiver dentro de uma faixa validada, o sistema poderá aplicar uma correção aprovada. Se ultrapassar essa faixa, a peça deverá ser corrigida, rejeitada ou encaminhada para avaliação de engenharia. Essa distinção é especialmente importante na produção com grande variedade, porque diferentes variantes podem utilizar espessuras e configurações de junta distintas.
Um ajuste de parâmetro qualificado para uma junta não deve ser transferido automaticamente para outra. A soldagem adaptativa deve reduzir as consequências da variação aceitável. Não deve normalizar um ajuste de montagem inaceitável.
Uma execução consistente também pode repetir defeitos
A soldagem robotizada pode melhorar a consistência quando o processo é corretamente projetado e controlado. O contrário também é possível. Se o ângulo programado da tocha estiver errado, o robô poderá repetir esse ângulo em todo o lote. Se o bico de contato estiver danificado, a trajetória programada talvez deixe de produzir a posição pretendida do arame.
Se o fornecimento de gás de proteção for inadequado, uma trajetória consistente não impedirá a porosidade. Se os componentes recebidos estiverem contaminados, a automação não removerá a contaminação. Se os parâmetros forem inadequados para a junta, sua execução repetível não os tornará aceitáveis. Portanto, o robô pode produzir defeitos altamente consistentes.
Por isso, é necessário distinguir repetibilidade de fabricação e qualidade da soldagem. A repetibilidade descreve com que consistência uma operação é executada. A qualidade descreve se o resultado atende à especificação exigida. Um processo robotizado capaz precisa das duas.
O fabricante deve estabelecer o projeto correto da solda e o procedimento de soldagem antes de depender da repetibilidade. O sistema de produção precisa então manter as condições relevantes, incluindo preparação do material, ajuste entre peças, estado do equipamento, proteção gasosa, parâmetros e inspeção. O programa de soldagem é apenas uma parte desse sistema.
Mantenha os ajustes dentro do processo qualificado
Uma das atrações da soldagem robotizada é a capacidade de reproduzir parâmetros programados. O sistema pode manter uma velocidade de avanço, uma regulagem de alimentação de arame e uma sequência de soldagem definidas com mais consistência do que um processo manual sem controle. Essa capacidade pode ser valiosa para componentes de reboques que exigem geometria de solda repetível.
Entretanto, a consistência só é útil quando os parâmetros são apropriados para a junta real. Um procedimento programado desenvolvido para uma espessura pode não servir para outra. Uma folga diferente pode alterar a quantidade necessária de material de adição. Uma mudança na posição de soldagem pode modificar o comportamento da poça fundida. Outro material de adição ou outra configuração de gás de proteção pode exigir uma configuração aprovada diferente.
As alterações automáticas dos parâmetros precisam, portanto, permanecer dentro de uma janela de processo validada. O escopo publicado da edição de 2026 da AWS B2.1/B2.1M [8] aborda a qualificação de procedimentos e de pessoal de soldagem em processos manuais, mecanizados e automáticos. O código estrutural aplicável, o contrato e os requisitos do produto determinam quais qualificações são necessárias para uma aplicação específica em reboques.
O princípio mais amplo é que a automação não elimina a necessidade de estabelecer e qualificar o processo. Ela muda a maneira como esse processo qualificado é executado e controlado. Um robô capaz de ajustar parâmetros não deve receber autoridade ilimitada para compensar material recebido inadequado ou condições de montagem inaceitáveis.
Para um OEM de reboques, o requisito relevante é uma relação controlada entre a condição detectada da junta e a resposta de soldagem permitida.
Programação e dispositivos modulares mudam a economia
Reutilize conhecimento por meio de modelos de soldagem
A soldagem robotizada tradicional frequentemente depende de um investimento inicial substancial em programação. Um programador desenvolve a trajetória, ajusta a orientação da tocha, verifica a acessibilidade e valida a sequência. Esse trabalho pode ser econômico quando milhares de componentes idênticos são produzidos depois. A economia muda quando um fabricante de reboques produz apenas algumas unidades de cada configuração.
Suponha que uma fábrica produza três variantes de chassi em uma semana. Cada variante exige posições diferentes de suportes, disposições de travessas e comprimentos de solda. Se o robô precisar ser reprogramado manualmente a cada mudança, o tempo de programação pode representar uma parcela significativa do esforço produtivo total. O robô pode passar menos tempo depositando metal do que a fábrica passa preparando-o para o próximo produto.
Por isso, a programação automática e os modelos reutilizáveis de soldagem são relevantes para a produção com grande variedade. O fabricante pode desenvolver estratégias padronizadas para famílias recorrentes de juntas. O software pode então aplicar essas estratégias às características adequadas identificadas no modelo digital.
Uma solda de filete entre dois elementos estruturais padronizados pode reutilizar uma abordagem de programação validada, mesmo quando sua posição muda entre variantes. Uma ligação mais complexa pode exigir avaliação adicional de engenharia. O objetivo é reduzir o esforço desnecessário de programação sem presumir que todas as soldas geometricamente semelhantes sejam tecnicamente intercambiáveis.
A discussão da Visual Components de abril de 2026 sobre programação avançada off-line de soldagem [7] descreve essa abordagem por meio de modelos reutilizáveis, bancos de dados de soldagem e otimização automática de trajetórias. A importância industrial é que a programação passa a se integrar mais estreitamente aos dados de engenharia.
Entretanto, o conjunto físico ainda precisa ser verificado. Um programa digital reutilizável pode reduzir o tempo de troca de produto. Não pode garantir que o próximo chassi físico corresponda ao modelo.
O sistema da Tyllis combina software e dispositivos físicos
O projeto da Tyllis é particularmente relevante porque envolveu equipamentos de transporte personalizados de grande porte, e não um único componente pequeno e padronizado. A Valk Welding informou que seu sistema ARP gerou automaticamente o programa de soldagem de um chassi completo de reboque. O projeto também incorporou um dispositivo modular capaz de acomodar a gama de produtos da Tyllis.
Essas são duas capacidades distintas. A programação automática trata do custo de preparar diferentes projetos. Um dispositivo modular trata da necessidade de acomodar diferentes conjuntos físicos. Nenhuma dessas características, isoladamente, estabelece compensação ilimitada de tolerâncias.
O anúncio publicado pelo fornecedor não apresentou um conjunto abrangente de dados independentes cobrindo todas as variantes de chassi, distribuições de folgas, resultados de aceitação das soldas ou resultados produtivos de longo prazo. Portanto, deve ser entendido como um marco documentado de implementação, e não como prova de que a soldagem totalmente autônoma resolveu todos os problemas da fabricação com grande variedade.
Ainda assim, o projeto mostra por que a discussão sobre automação está mudando. O sistema produtivo relevante já não é apenas um robô repetindo um programa. Ele combina informações digitais de engenharia, programação automatizada, fixação adaptável e o processo de soldagem.
Para os OEMs de reboques, a pergunta seguinte é como esse sistema lida com as diferenças inevitáveis entre conjuntos físicos sucessivos. É nesse ponto que os sensores, os limites do processo e a inspeção se tornam decisivos. [2]
Lippert e Continental: um exemplo de produção integrada
Outro exemplo do setor de reboques em 2026 ilustra a importância de integrar a automação a outros processos de fabricação. Em um comunicado publicado pela NATM em 29 de março de 2026, a Lippert e a Continental Trailers anunciaram uma parceria de fornecimento de eixos para reboques náuticos. O anúncio descreveu o sistema de fabricação da Lippert como uma combinação de automação avançada, soldagem robotizada, usinagem de precisão e controle de qualidade.
A parceria destinava-se ao fornecimento de eixos náuticos para toda a linha de reboques da Continental. [3] O anúncio não fornece medições independentes demonstrando que a soldagem robotizada, sozinha, melhora a durabilidade dos eixos. Também não estabelece que a nova parceria utilize a mesma arquitetura de automação do projeto de chassis da Tyllis.
Sua relevância está na combinação de fabricação descrita. A usinagem de precisão ajuda a estabelecer a geometria dos componentes. A automação apoia operações repetíveis. A soldagem robotizada executa determinadas tarefas de união. O controle de qualidade verifica o resultado fabricado.
Essas funções são complementares. Um robô não consegue compensar toda característica usinada incorretamente. A usinagem de precisão não consegue impedir todos os defeitos relacionados à soldagem. E um programa consistente não elimina a necessidade de inspeção final.
Para os componentes de reboques, a fabricação confiável depende de como essas operações trabalham em conjunto. Isso reforça um princípio estabelecido ao longo de Materiais e Fabricação: a qualidade de um produto acabado pertence ao sistema produtivo completo, e não à máquina mais avançada que existe dentro dele.
Meça a produção da fábrica, não apenas a velocidade de soldagem
Encontre o gargalo real
Uma fábrica que considera a soldagem robotizada pode inicialmente se concentrar no tempo necessário para depositar metal de solda. Essa é uma medida importante. Mas não corresponde ao ciclo produtivo completo. Uma célula também exige carregamento, posicionamento, fixação, seleção do programa, sensoriamento, soldagem, inspeção e descarregamento. As trocas de produto acrescentam tempo.
Se o robô terminar a soldagem rapidamente, mas o próximo chassi não estiver pronto, a célula permanecerá ociosa. Se o dispositivo exigir ajustes manuais extensos entre variantes, o benefício da soldagem mais rápida poderá diminuir. Se o ajuste inadequado das peças causar paradas frequentes, a velocidade nominal de soldagem poderá ter pouca relação com a produção real.
Se a célula produzir conjuntos mais rapidamente do que as operações posteriores de revestimento ou montagem final conseguem processar, a fábrica poderá acumular mais estoque em processo, em vez de aumentar a quantidade de reboques concluídos. Portanto, a questão de fabricação não é simplesmente quão rápido o robô consegue se mover. É quanto a automação melhora a vazão do sistema produtivo completo.
Uma fábrica com grande variedade pode se beneficiar mais da redução das trocas e dos retrabalhos do que da maximização da velocidade com arco aberto. Outro fabricante, com um componente estável de alto volume, pode se beneficiar substancialmente de um ciclo de soldagem mais rápido. O investimento correto depende do gargalo real. Uma operação de soldagem mais rápida não cria automaticamente uma fábrica de reboques mais rápida.
Calcule todo o investimento e o custo das trocas
Um sistema de soldagem para produção com grande variedade exige investimento além do braço robótico. O projeto completo pode incluir equipamentos de soldagem, dispositivos, posicionadores, sensores, software, proteções, exaustão, instalação e treinamento. O fabricante também pode precisar de tempo de engenharia para preparar dados CAD, desenvolver modelos de soldagem e qualificar o processo.
Os custos operacionais incluem manutenção, consumíveis, alterações de programação e calibrações periódicas. O benefício econômico pode vir de diversas fontes. Algumas aplicações reduzem a mão de obra direta de soldagem. Outras reduzem o esforço de programação, o tempo de troca, o retrabalho ou a sucata. A automação também pode permitir capacidade produtiva adicional ou condições operacionais mais consistentes.
Mas o valor precisa ser demonstrado para a combinação de produtos pretendida. Uma estimativa simples de retorno baseada apenas na diferença entre o tempo de soldagem manual e robotizada pode ser enganosa. Considere um exemplo ilustrativo: uma estação manual dedica um tempo substancial à soldagem de um suporte de reboque. Um robô reduz o tempo efetivo de soldagem.
Entretanto, cada pequeno lote exige uma troca demorada do dispositivo e um ajuste manual do programa. Se o lote for suficientemente pequeno, o esforço da troca pode consumir grande parte da economia de tempo de soldagem. O mesmo sistema pode se tornar consideravelmente mais econômico se a programação automática e os dispositivos modulares reduzirem esses custos de troca.
Não existe um tamanho universal de lote a partir do qual a soldagem robotizada valha a pena. O cálculo relevante depende do volume anual real, da variação de produtos, da disponibilidade de mão de obra, do tempo de ciclo, da disponibilidade operacional, do retrabalho e do custo de capital. Portanto, um OEM deve avaliar a automação com seus próprios dados produtivos, e não com uma porcentagem genérica de produtividade fornecida por um vendedor de equipamentos.
Conhecimento de soldagem e inspeção continuam essenciais
Registre a experiência de soldagem em um processo controlado
A automação pode reduzir a quantidade de soldagem manual repetitiva necessária em operações adequadas. Ela não elimina a necessidade de conhecimento de soldagem. Alguém precisa estabelecer o projeto da junta e o procedimento qualificado. Alguém precisa compreender se o ajuste real entre peças é aceitável. Alguém precisa preparar e validar programas, manter dispositivos, monitorar o comportamento do processo e investigar defeitos.
Variantes complexas de reboques ainda podem exigir soldagem manual quando o acesso, a geometria ou o volume tornam a automação impraticável. A especificação de 2025 da American Welding Society para pessoal de soldagem a arco robotizada [9] reconhece diferentes níveis de qualificação técnica para as pessoas envolvidas nessa atividade. A estrutura atual distingue técnicos associados, técnicos e engenheiros. Isso reflete o conhecimento especializado necessário para implementar e manter esses sistemas.
Para os fabricantes de reboques, a questão da força de trabalho deve ir além do número de soldadores substituídos por um robô. A empresa precisa de pessoas que compreendam soldagem, operação robótica, solução de problemas do processo, inspeção e engenharia de fabricação.
Um soldador manual qualificado pode contribuir com conhecimento valioso durante o desenvolvimento da automação, especialmente ao identificar problemas recorrentes de ajuste e configurações difíceis de junta. Mas essa experiência precisa ser traduzida em procedimentos de engenharia controlados. Um robô não deve depender de ajustes não documentados que apenas um operador experiente compreende.
A automação bem-sucedida captura o conhecimento de fabricação e o torna repetível. Ela não torna esse conhecimento desnecessário.
Monitorar o processo não é aceitar o produto
Os dados do processo de um robô podem fornecer informações valiosas. O sistema pode registrar corrente, tensão, condições de alimentação de arame, informações de avanço ou outras variáveis relevantes. Um sistema de sensoriamento pode registrar desvios em relação à posição esperada da junta. Esses registros podem ajudar a identificar mudanças de processo e investigar defeitos.
Entretanto, um sinal elétrico estável não prova que todas as soldas atendam aos requisitos de aceitação. Uma junta corretamente rastreada ainda pode conter fusão insuficiente. Uma solda de aparência aceitável ainda pode deixar o chassi ao redor dimensionalmente distorcido. A conclusão de um programa de soldagem não estabelece a vida em fadiga.
A verificação da qualidade, portanto, precisa seguir os requisitos reais de engenharia. Dependendo do componente e da especificação aplicável, ela pode incluir inspeção visual, inspeção dimensional, ensaios não destrutivos apropriados ou ensaios destrutivos de qualificação. O nível de inspeção deve refletir a importância estrutural da junta e os requisitos contratuais e técnicos aplicáveis.
A inspeção automatizada pode melhorar a cobertura e a consistência em aplicações adequadas. Mas não se deve presumir que uma câmera ou um algoritmo de monitoramento detecte todo defeito relevante. O fabricante precisa estabelecer o que o método de inspeção consegue medir e o que ele não consegue comprovar.
Em um chassi de reboque, a geometria acabada pode exigir verificação separada após a soldagem e o resfriamento. Em um conjunto de montagem de macaco, o alinhamento e o encaixe funcional podem ser importantes. Em um componente relacionado ao eixo, tanto as dimensões críticas quanto a qualidade da solda podem precisar de controle.
O monitoramento do processo informa ao fabricante como a soldagem foi executada. A inspeção do produto verifica se o resultado exigido foi atingido. As duas formas de evidência são complementares.
Às vezes, a resposta correta é parar
A oportunidade mais útil da soldagem adaptativa pode ocorrer antes de o arco ser aberto. O controle de qualidade tradicional muitas vezes identifica um problema depois da conclusão da soldagem. O fabricante então mede o defeito, remove a solda afetada ou corrige o conjunto distorcido. Essa abordagem pode ser cara porque mais material, mão de obra e tempo produtivo já foram comprometidos.
Um sistema de sensoriamento pode potencialmente identificar determinados problemas antes. Por exemplo, pode detectar que um suporte está deslocado além da faixa permitida de posicionamento. Pode identificar uma posição de junta inesperada ou uma folga que exige avaliação adicional. Pode reconhecer que a solda pretendida está inacessível porque o componente foi carregado incorretamente.
O sistema pode então parar a operação e solicitar correção antes de depositar metal de solda. Essa é uma distinção importante entre fabricação adaptativa e correção automática indiscriminada. Às vezes, a resposta correta é adaptar a trajetória do robô. Às vezes, é corrigir o dispositivo. Às vezes, é rejeitar o componente recebido.
A melhor decisão depende da causa e da magnitude do desvio. Portanto, um sistema de fabricação deve utilizar as informações de sensoriamento para distinguir variações aceitáveis de condições que exigem intervenção. Essa abordagem pode antecipar o controle de qualidade na cadeia produtiva.
Impedir uma solda inaceitável geralmente é mais útil do que produzi-la automaticamente e descobrir o defeito depois.
Valide a família de produtos antes de ampliar
Comece com famílias de componentes compatíveis
Um fabricante não precisa necessariamente automatizar um chassi inteiro de uma só vez. Para uma operação com grande variedade, um ponto de partida mais administrável pode ser uma família de componentes com geometrias de junta recorrentes. Considere as estruturas de montagem de macacos de reboque.
Modelos diferentes podem utilizar dimensões de chapa ou disposições de furos distintas, mantendo ligações semelhantes entre tubo e suporte. Essas juntas recorrentes podem oferecer uma oportunidade de reutilizar procedimentos, dispositivos ou modelos de programação. Outras famílias possíveis incluem conjuntos de travessas compatíveis, determinadas estruturas de montagem da suspensão e suportes adequados.
Entretanto, a semelhança geométrica não é suficiente por si só. Os componentes também precisam ter material, espessura, projeto de junta, acesso de soldagem e requisitos de qualificação compatíveis. Um suporte estrutural de suspensão não deve ser agrupado com um suporte de acessório pouco carregado apenas porque suas soldas parecem semelhantes.
O objetivo útil é identificar famílias de produtos cujas diferenças possam ser tratadas dentro de um sistema de fabricação definido. Esse sistema pode utilizar dispositivos comuns com elementos de localização ajustáveis, programas reutilizáveis e sensoriamento apropriado. O fabricante pode então ampliar a automação à medida que as famílias e seus requisitos de processo se tornam mais bem compreendidos.
Isso é particularmente relevante para fabricantes menores de reboques. O primeiro projeto bem-sucedido de automação não precisa eliminar toda a soldagem manual. Precisa resolver um problema produtivo real e estabelecer um processo que possa ser ampliado sem perder o controle da qualidade.
Três perguntas separadas para validar a produção
Uma demonstração bem-sucedida em um chassi cuidadosamente preparado é um ponto de partida útil. Não é necessariamente representativa da produção rotineira. O OEM deve examinar como o sistema funciona em toda a gama real de produtos e variações de fabricação.
Um programa de qualificação pode incluir as menores e maiores seções relevantes, diferentes posições de juntas, variações permitidas de ajuste e variantes representativas de produtos. Também deve avaliar as mudanças que ocorrem durante a soldagem. Um chassi grande pode se mover à medida que o calor se acumula. Um dispositivo pode se comportar de maneira diferente quando carregado com outra configuração. Outra espessura de seção pode exigir outro procedimento.
O fabricante deve estabelecer quais condições o sistema consegue tratar automaticamente e quais exigem intervenção. A validação deve responder a três perguntas separadas. Primeiro: o sistema consegue identificar corretamente as soldas pretendidas e alcançá-las? Segundo: consegue produzir juntas aceitáveis sob as condições de fabricação permitidas? Terceiro: o conjunto concluído atende aos requisitos dimensionais e funcionais?
As respostas podem exigir ensaios diferentes. A geração bem-sucedida da trajetória responde à primeira pergunta. A qualificação da soldagem e a inspeção das juntas respondem à segunda. A inspeção dimensional e funcional final responde à terceira.
Um sistema não deve ser considerado pronto para produção simplesmente porque passa em apenas uma dessas avaliações.
O que os OEMs devem perguntar aos fornecedores
Uma equipe de compras que avalia um componente de reboque soldado por robô deve ir além de perguntar se o fornecedor possui equipamentos de soldagem robotizada. As perguntas a seguir ajudam a relacionar a capacidade de automação ao produto acabado.
| Pergunta de compras | Por que importa |
|---|---|
| Quais variantes de produto são realmente automatizadas? | O fornecedor pode automatizar apenas determinadas juntas ou famílias de componentes. |
| Como os programas de soldagem são gerados e validados? | Estabelece a relação entre dados CAD, programação e produção. |
| Como as peças reais são posicionadas e localizadas? | Revela a dependência de dispositivos, referências e precisão dos componentes recebidos. |
| Que variação de ajuste entre peças o sistema consegue acomodar? | Distingue adaptação validada de compensação sem controle. |
| O sistema utiliza localização prévia ou rastreamento em tempo real da junta? | Esclarece como ele responde ao movimento inicial e ao movimento durante o processo. |
| O que acontece quando um desvio ultrapassa a faixa permitida? | Estabelece se o processo para, solicita correção ou continua. |
| Como os parâmetros de soldagem são qualificados e controlados? | Assegura que os ajustes automáticos permaneçam compatíveis com a junta pretendida. |
| Como a geometria acabada é verificada? | Uma solda corretamente rastreada não garante um chassi dimensionalmente preciso. |
| Quais registros de inspeção e rastreabilidade estão disponíveis? | Relaciona o monitoramento da produção à aceitação do produto. |
| Como uma nova variante de produto é introduzida? | Estabelece a capacidade real do fornecedor para produzir uma grande variedade de produtos. |
Os requisitos exatos devem refletir o componente. Um pequeno suporte de acessório não exige o mesmo conjunto de validações que uma ligação de chassi sensível à fadiga. Tampouco um OEM deve prescrever uma tecnologia específica de sensoriamento sem compreender o processo estabelecido do fabricante.
Fornecedores diferentes podem atingir o resultado exigido por meio de combinações diferentes de dispositivos, programação, sensores e inspeção. O objetivo da compra é verificar a capacidade completa de fabricação. A qualificação relevante do fornecedor não é saber se há um robô instalado. É saber se ele consegue fabricar consistentemente a gama especificada de componentes dentro das tolerâncias e dos critérios de aceitação exigidos.
Compre capacidade de fabricação, não um robô
O robô não comprova a durabilidade estrutural
Um reboque anunciado como soldado por robôs pode parecer mais avançado do que outro fabricado com soldagem manual. Mas o método de produção, sozinho, não estabelece a durabilidade estrutural. Uma solda manual corretamente projetada e executada pode atender à especificação. Uma solda robotizada produzida com ajuste incorreto ou parâmetros inadequados pode não atender.
Da mesma forma, um chassi soldado por robôs ainda pode conter um caminho de cargas desfavorável ou um detalhe de reforço sensível à fadiga. O projeto estrutural continua importante. Para os compradores, as perguntas úteis dizem respeito ao produto acabado.
As soldas relevantes são adequadamente projetadas e inspecionadas? O chassi atende aos requisitos dimensionais? Os pontos críticos de montagem estão corretamente posicionados? O fabricante possui um processo controlado para manter a qualidade ao longo da produção?
A soldagem robotizada pode contribuir para esses resultados. Ela não os comprova de forma independente. Portanto, a vantagem mais significativa da automação não é que um robô tenha executado a solda. É que o fabricante consiga demonstrar um processo controlado e repetível que produza o resultado exigido.
Visão GOODIN
A soldagem robotizada está se tornando mais relevante para fabricantes de reboques que produzem equipamentos personalizados ou em baixos volumes. A programação automática pode reduzir o esforço necessário para introduzir novos projetos. Dispositivos modulares podem acomodar configurações diferentes de chassi. Sistemas de localização e rastreamento de juntas podem ajudar os robôs a responder a determinadas mudanças de posição. O monitoramento e a inspeção podem fornecer evidências adicionais do desempenho produtivo.
Esses avanços ampliam as aplicações em que a automação pode ser prática. Mas não eliminam o problema fundamental da fabricação. Os componentes reais variam. A espessura do aço, a resposta à conformação, a retilineidade, o ajuste entre peças e a distorção de soldagem influenciam a geometria apresentada ao robô.
Uma máquina altamente repetível não consegue corrigir automaticamente um conjunto impreciso. Um sensor pode identificar uma junta deslocada sem determinar se o próprio componente é estruturalmente aceitável. Um sistema de soldagem adaptativa pode compensar determinados desvios sem tornar soldável qualquer folga. E uma operação de soldagem bem-sucedida não garante que o chassi acabado atenda aos requisitos dimensionais.
Portanto, a estratégia correta de automação começa pela compreensão da variação. Os fabricantes devem identificar quais variações importam, quais podem ser evitadas com melhor preparação ou fixação, quais podem ser acomodadas por sensoriamento validado e quais exigem intervenção. Essa abordagem conecta projeto, preparação do material, controle dos dispositivos, soldagem, inspeção e montagem final.
Para os OEMs, a automação deve ser avaliada pela qualidade do produto acabado e pela vazão completa da produção. Para as equipes de compras, a capacidade do fornecedor deve ser avaliada pela gama de peças e variações que seu processo consegue tratar, e não simplesmente pela presença de uma célula robotizada. Para os fabricantes, o objetivo é combinar a execução repetível da máquina com a capacidade de reconhecer quando o produto real difere do projeto pretendido.
Visão GOODIN: a automação não elimina a variação de fabricação. A próxima geração da automação de reboques consiste em detectar e adaptar-se à variação antes que ela se transforme em defeito. O desenvolvimento importante, portanto, não é o fato de robôs conseguirem soldar mais rapidamente do que pessoas em determinadas aplicações.
É o fato de os sistemas automatizados estarem se tornando capazes de lidar com uma parcela maior da variabilidade que antes dificultava a automação da fabricação de reboques. O valor dependerá da eficácia com que os fabricantes conectarem essa capacidade aos requisitos de engenharia, aos processos qualificados e à inspeção final do produto.
Um robô que repete um programa perfeito em um conjunto incorreto não está entregando fabricação de precisão. Um sistema de fabricação que reconhece a diferença, responde dentro de limites validados e verifica o resultado acabado está se aproximando muito mais disso. É nessa direção que a automação da soldagem de reboques se torna uma capacidade de engenharia, e não simplesmente um investimento em equipamentos.
Converse com a GOODIN sobre os desenhos dos componentes, as tolerâncias e os requisitos de inspeção do seu próximo programa OEM.
Fontes e leituras adicionais
Análise de engenharia, não um procedimento universal de soldagem ou padrão de aceitação. Anúncios de fornecedores e casos de aplicação não são validações independentes de produção. As referências AWS utilizam o escopo publicado das normas; a aplicabilidade depende do produto, contrato e código.
- NATM — Are You Ready for Automation? This Forum Has the Answers!
- Valk Welding / Peter Pittomvils — Valk Welding programs first trailer chassis fully with ARP
- NATM / Lippert and Continental Trailers — Lippert and Continental Trailers Announce Strategic Marine Trailer Axle Supply Relationship
- Fronius — Robot Assistance Systems
- Fronius — SAG — WireSense Application
- AWS Welding Digest / Anders Billesø Beck — Physical AI Enables Adaptive Welding Automation
- Visual Components — Advanced Robot Offline Programming (OLP) Workflow for Welding: Templates and Automatic Path Optimization
- American Welding Society — AWS B2.1/B2.1M:2026 — Specification for Welding Procedure and Performance Qualification
- American Welding Society — AWS D16.4M/D16.4:2025 — Specification for the Qualification of Robotic Arc Welding Personnel
- SSAB — Trailer Design Guideline — Welding Distortion
Mesma capacidade, produtos diferentes: por que dois macacos para reboques com a mesma especificação podem ter desempenhos muito distintos
Artigo Relacionado