اللحام الروبوتي يدخل إنتاج المقطورات عالي التنوع: هل تستطيع الأتمتة التعامل مع التفاوت الحقيقي للأجزاء؟
في هذا المقال
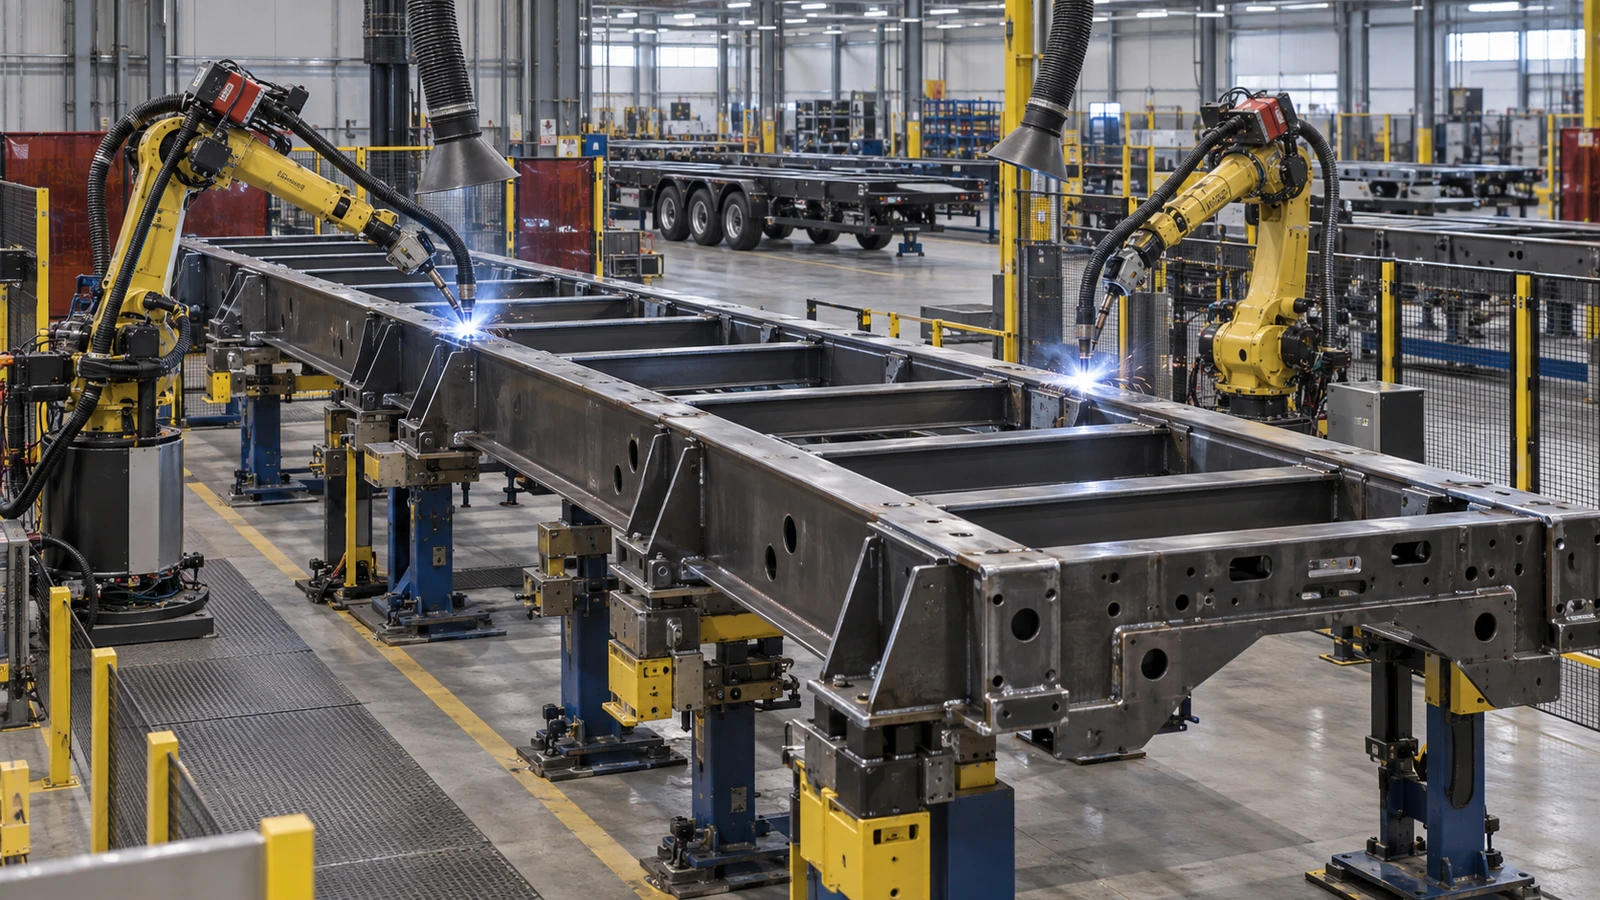
يستطيع روبوت اللحام تكرار الحركة المبرمجة نفسها آلاف المرات. ويمكنه اتباع مسار محدد، والحفاظ على سرعة انتقال مضبوطة، وإعادة إنتاج زاوية محددة للشعلة باتساق لافت. لكن ماذا يحدث عندما لا يكون إطار المقطورة التالي في الموضع الذي يتوقعه الروبوت بالضبط؟
قد تكون عارضة عرضية منحرفة قليلًا عن موضعها. وقد تكون زاوية الارتداد المرن لحامل مشكّل مختلفة. وقد يصل أنبوب فولاذي بتفاوت في الأبعاد. وربما تكون فجوة الوصلة أكبر من الفجوة التي استُخدمت عند إعداد برنامج اللحام الأصلي. يستطيع عامل اللحام المتمرس ملاحظة كثير من هذه الفروق وتعديل عمله وفقًا لها. أما الروبوت الذي يتبع برنامجًا ثابتًا فلا يعرف تلقائيًا أن الأجزاء قد تغيرت.
هذا هو التحدي الهندسي الأساسي مع انتقال اللحام الروبوتي من سلاسل الإنتاج الطويلة لمكونات متطابقة إلى تصنيع المقطورات بتنوع كبير وكميات صغيرة. لم يعد الهدف مجرد تكرار اللحام بدقة، بل إنتاج لحام مقبول عندما يختلف المكون الحقيقي عن الشكل المثالي في النموذج الرقمي.
يغيّر هذا التمييز طريقة تقييم مصنعي المقطورات للأتمتة، وتجهيزات التثبيت، وإجراءات اللحام، والفحص، وقدرات الموردين. كما يفسر لماذا لا تتعلق المرحلة التالية من أتمتة التصنيع بالضرورة بإلغاء التفاوت. إنها تتعلق باكتشاف التفاوت وإدارته قبل أن يتحول إلى عيب.
تحليل هندسي · المواد والتصنيع
لماذا يدخل إنتاج المقطورات عالي التنوع نقاش الأتمتة
لسنوات، كانت التطبيقات الأكثر مباشرة للحام الروبوتي تشمل أجزاء تحافظ على اتساق هندسي عبر سلاسل إنتاج كبيرة. والمنطق الاقتصادي واضح: يستثمر المصنع وقتًا في تطوير برنامج اللحام، وبناء تجهيزات التثبيت، والتحقق من العملية. وبعد إكمال هذه الأعمال، يستطيع الإعداد نفسه إنتاج عدد كبير من التجميعات المتطابقة.
يغيّر التصنيع عالي التنوع ومنخفض الحجم هذا الحساب. فقد ينتج مصنع المقطورات أطوالًا مختلفة للإطارات، وتكوينات متنوعة للمحاور، وترتيبات مختلفة للتثبيت. وقد يطلب العملاء حوامل أو عوارض عرضية أو تفاصيل تدعيم مختلفة. وربما لا تضم الدفعة سوى وحدات قليلة من تصميم واحد قبل الانتقال إلى النسخة التالية. تظل أعمال اللحام كبيرة، لكن المصنع لا يستطيع دائمًا توزيع تكاليف البرمجة والتجهيزات على آلاف الوحدات المتطابقة.
حددت National Association of Trailer Manufacturers هذا التحدي أثناء التخطيط لمعرضها ومؤتمرها لعام 2026. ووصف إعلانها منتدى تقنيًا مقررًا في 24 فبراير 2026 بعنوان Driving Efficiency in Trailer Manufacturing – The Case for Automation، يتناول كيفية تقييم المصنعين بمختلف أحجامهم لأتمتة اللحام والثني والبرشمة والتجميع. وأدرج الإعلان صراحة بيئات التصنيع حسب الطلب، وشدد على تحديد الاختناقات الإنتاجية الحقيقية بدل افتراض أن كل مصنع يحتاج إلى حل الأتمتة نفسه. [1]
ما الذي يثبته إعلان Tyllis فعلًا؟
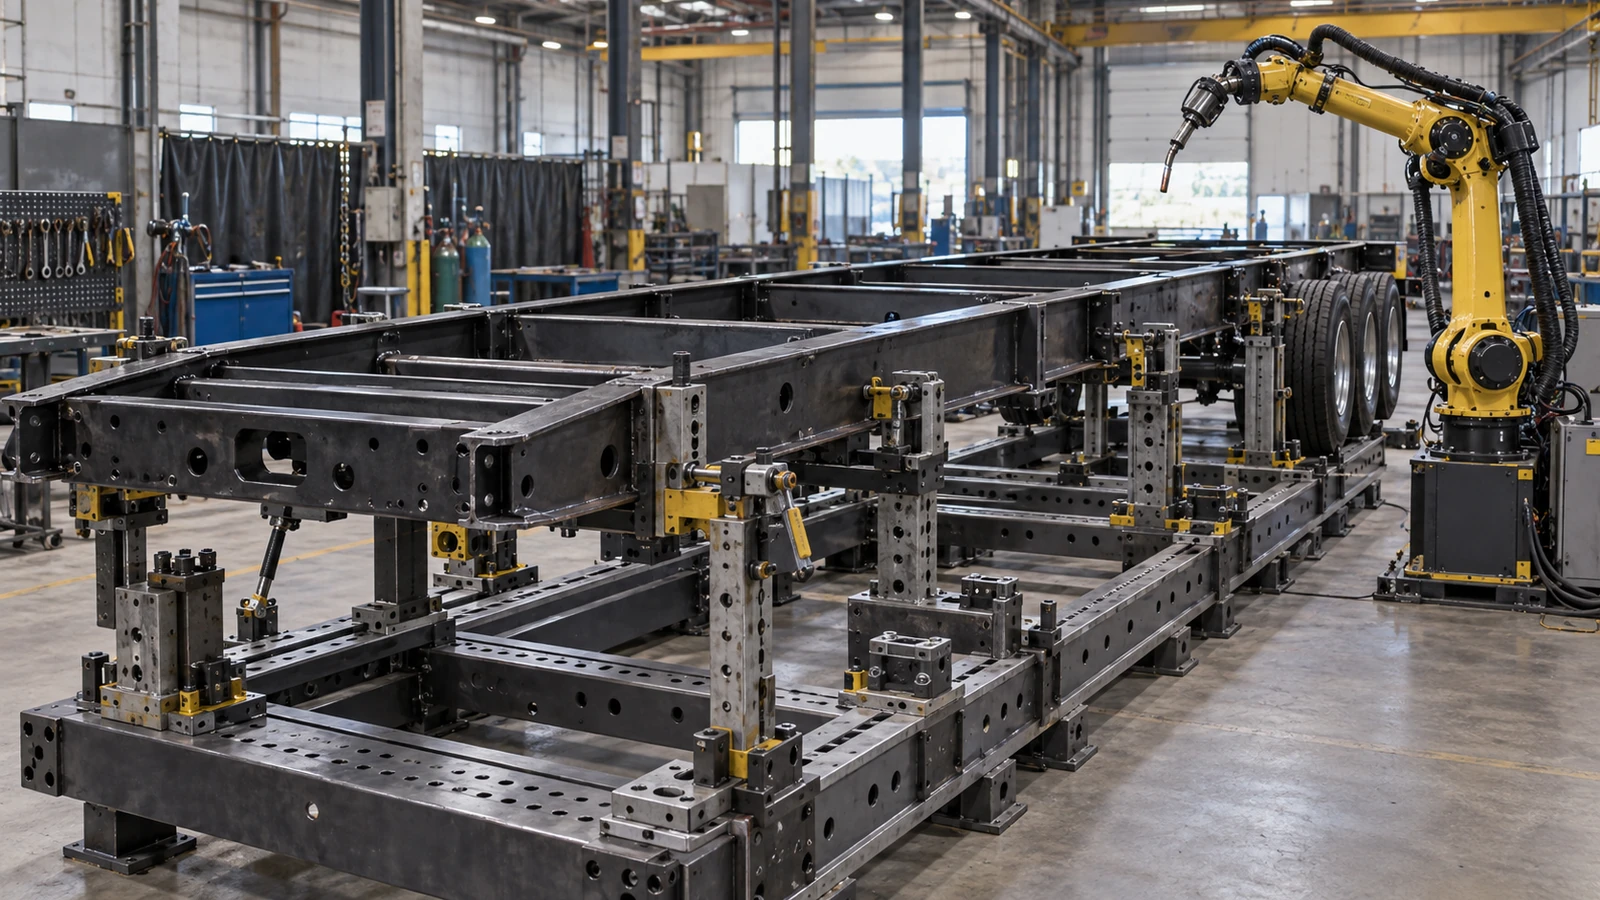
ظهر تطور أكثر تحديدًا في 7 مايو 2026. فقد أعلنت Valk Welding إنشاء برنامج لحام آلي بالكامل لإطار مقطورة كامل لدى المصنع الفنلندي Tyllis Oy Ab، باستخدام تقنية Automatic Robot Programming المطورة بالتعاون مع ArcNC. وتصنع Tyllis معدات نقل مخصصة، تشمل المقطورات، وعربات الربط، والشاحنات المزودة برافعات، وأنصاف المقطورات.
تضمن المشروع إطارًا كبيرًا ومعقدًا، وتجهيز تثبيت معياريًا مصممًا لاستيعاب منتجات مختلفة. وقدمت Valk Welding نجاح برمجة الإطار الكامل بوصفه دليلًا على إمكانية استخدام البرمجة الآلية حتى مع دفعات إنتاج صغيرة جدًا. [2] هذا تطور مهم، لكن ينبغي إبقاء دلالته دقيقة.
يفيد الإعلان المنشور باكتمال توليد البرنامج آليًا، ويصف صورة الإطار المصاحبة بأنها من اختبار قبول في المصنع. لكنه لا ينشر تقرير قبول رسميًا، ولا يثبت أن كل اختلاف مستقبلي في الإطار يمكن لحامه دون تدخل بشري، أو أن جميع مشكلات ملاءمة الأجزاء تُصحح تلقائيًا، أو أن الفحص اليدوي لم يعد ضروريًا.
هذا التمييز مهم لأن توليد مسار لحام وتنفيذ لحام مقبول على تجميع فعلي متغير هما مهمتان هندسيتان مختلفتان. تساعد البرمجة الآلية الروبوت على فهم ما يتطلبه التصميم. ويساعده اللحام التكيفي على الاستجابة لما ينتجه المصنع فعلًا. وكلتا القدرتين مهمة للجيل التالي من تصنيع المقطورات.
قد يفوّت مسار CAD الصحيح الوصلة الحقيقية
عندما يختلف الحامل الحقيقي عن النموذج
تبدأ برمجة الروبوت خارج خط الإنتاج بتمثيل رقمي لقطعة العمل المقصودة. ويمكن للبرنامج استخدام هندسة بيانات CAD لتحديد مواقع اللحام، وتوليد مسارات الشعلة، وتقييم إمكانية الوصول. كما يمكنه محاكاة حركة الروبوت وتحديد احتمالات التصادم داخل نموذج خلية الإنتاج.
هذه قدرة مفيدة في تصنيع المقطورات المخصصة. فبدل تعليم كل لحام يدويًا على كل إطار جديد، يستطيع المصنع توليد أجزاء من البرنامج أو إعادة استخدامها انطلاقًا من التصميم الرقمي. لكن النموذج الرقمي يصف الشكل المقصود. أما التصنيع الفعلي فله تفاوتات مسموحة.
قد يكون الأنبوب الفولاذي مقوسًا قليلًا. وقد تُظهر صفيحة مشكلة ارتدادًا مرنًا أكبر من المتوقع. وربما تحركت عارضة عرضية مثبتة بلحامات نقطية مؤقتة. وقد يُدخل التجهيز خطأ صغيرًا في التموضع. لذلك قد يختلف موقع اللحام المبرمج عن الوصلة الحقيقية.
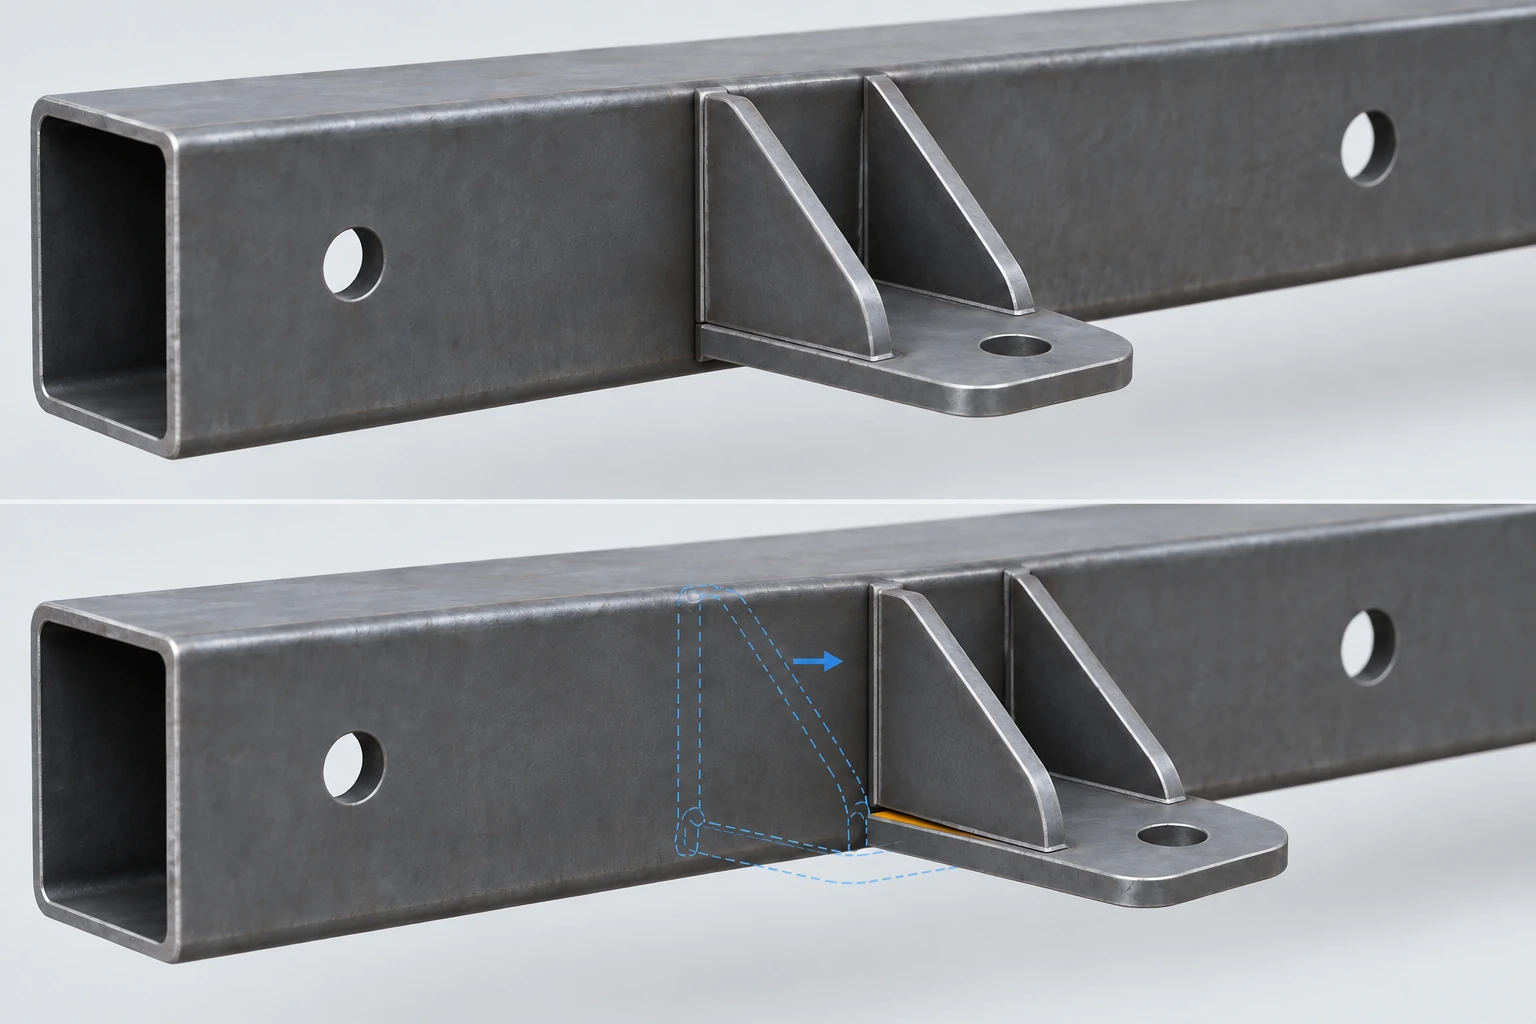
لنتصور خلية روبوتية مبرمجة للحام حامل تعليق على عضو مستطيل من إطار المقطورة. يحدد البرنامج موضع لحام الزاوية المقصود في نموذج CAD. ويقترب الروبوت من الموضع المبرمج. لكن الحامل الحقيقي منحرف قليلًا لأن زاوية تشكيله تختلف عن التصميم الاسمي.
إذا اتبع الروبوت مساره الأصلي دون تعويض، فقد لا تحافظ الشعلة على العلاقة المقصودة مع طرفي الوصلة. وقد يصبح اللحام غير متناظر. وبحسب مقدار الانحراف وعملية اللحام، قد يحدث أيضًا نقص في الانصهار، أو تموضع غير صحيح لخرزة اللحام، أو عيوب أخرى.
ليس من الضروري أن يكون الروبوت قد فقد دقته الموضعية. فقد يكون يتبع المسار المبرمج بصورة صحيحة. ينشأ الإخفاق لأن الوصلة الفعلية لا تطابق الهندسة المستخدمة لإنشاء ذلك المسار. ولهذا يجب النظر إلى البرمجة من CAD إلى الروبوت والتحقق من الأجزاء الحقيقية معًا.
التكرارية ليست دقة المنتج النهائي
تُسوّق الروبوتات الصناعية كثيرًا باستخدام مواصفات قابلية التكرار. وتصف قابلية التكرار مدى اتساق عودة الروبوت إلى موضع مأمور به تحت شروط محددة. وهي خاصية مهمة للآلة، لكنها لا تثبت دقة عملية اللحام بأكملها.
يجب ربط نظام إحداثيات الروبوت بالتجهيز وقطعة العمل بصورة صحيحة. ويجب معايرة نقطة مركز الأداة. كما يجب أن تظل الشعلة وطرف التلامس في الحالة المقصودة. وينبغي تموضع قطعة العمل باتساق كافٍ، أو اكتشاف موضعها الحقيقي. ويجب أيضًا أن تبقى الوصلة ضمن الشروط التي طُوّر إجراء اللحام من أجلها.
تشكل هذه المتطلبات سلسلة: معايرة الروبوت ← مرجع التجهيز ← موضع الجزء الحقيقي ← هندسة الوصلة ← مسار الشعلة ← عملية اللحام ← التجميع النهائي. يستطيع روبوت عالي التكرارية إعادة تنفيذ مسار خاطئ باتساق ممتاز. وإذا انحرف حامل بسبب خطأ تصنيع، فإن تكرار البرنامج الاسمي لا يزيل ذلك الانحراف.
وبالمثل، لا تمنع حركة الروبوت الدقيقة تشوه التجميع الملحوم أثناء التبريد. وقد أوضح المقال السابق في قسم المواد والتصنيع أن القطع الدقيق بالليزر لا يضمن دقة الشكل النهائي. ويمد اللحام الروبوتي المبدأ نفسه إلى مجال آخر: دقة تموضع الروبوت أحد مدخلات دقة التصنيع، وليست إثباتًا لجودة المنتج النهائي.
لذلك لا تقتصر الأدلة المفيدة لفريق المشتريات على مواصفة التكرارية المنشورة للروبوت. الأهم هو الجودة المثبتة واتساق أبعاد المكون الملحوم فعليًا.
قد تصنع سماحيات صغيرة مشكلة ملاءمة كبيرة
يُدخل إنتاج المقطورات عالي التنوع عدة مصادر للتفاوت قبل وصول الجزء إلى محطة اللحام. فقد تختلف الأجزاء المقطوعة بالليزر ضمن سماحياتها البعدية. وقد تختلف استجابة الأجزاء المشكلة للارتداد المرن. وربما تحتوي القطاعات الفولاذية الطويلة على انحرافات صغيرة في الاستقامة. وقد تختلف سماكة المادة. ويمكن أن يتضمن التجميع المُعد يدويًا مواضع غير متسقة للحامات التثبيت المؤقتة. وقد تختلف طريقة تحميل التجهيز بين المشغلين أو نسخ المنتج.
قد تكون هذه الانحرافات مقبولة كل على حدة، لكنها تتفاعل أثناء التجميع. لنفترض أن عارضة عرضية أقصر قليلًا من البعد الاسمي، وأن المسافة بين عارضتي الإطار أكبر قليلًا من القيمة الاسمية. تصبح فجوة الوصلة الناتجة أكبر من المقصود.
قد يلاحظ عامل اللحام اليدوي الفجوة ويعدّل عمله ضمن حدود الإجراء المعتمد. أما الروبوت الذي يتبع برنامجًا ثابتًا فقد يستمر في ترسيب اللحام نفسه في الموقع نفسه. تعتمد النتيجة على الفجوة الحقيقية والعملية المستخدمة. قد يبقى الانحراف المحدود مقبولًا، لكن الفجوة الأكبر قد تغير حجم اللحام المطلوب، وظروف الاختراق، والتشوه الناتج.
إذا خرجت الوصلة عن النطاق المؤهل للعملية، فإن تعديل سرعة الحركة أو زيادة ترسيب معدن الإضافة ليس بالضرورة تصحيحًا مقبولًا. وقد تتطلب المشكلة تعديل الملاءمة أو رفض التجميع.
هذا هو التمييز التصنيعي المركزي: التفاوت الذي يمكن اكتشافه ليس بالضرورة تفاوتًا يمكن تعويضه بأمان. ويجب أن يتعرف النظام الآلي القادر على هذا الفرق.
التجهيزات والبحث والتتبع تؤدي وظائف مختلفة
التكيف مع الجزء لا يعني تصحيحه
يمكن لتقنية اللحام التكيفي أن تقلل الاعتماد على تموضع بالغ الصرامة للأجزاء. لكنها لا تلغي الحاجة إلى تجهيزات التثبيت. فالتجهيز يحدد العلاقة الإنشائية بين المكونات المراد لحامها، ويحافظ على ترتيبها المقصود بينما تتطور قوى اللحام والتمدد الحراري والانكماش.
في إطار المقطورة، قد يحتاج التجهيز إلى ضبط المسافة بين العوارض الطولية، وموضع العوارض العرضية، وخصائص التثبيت، والشكل العام للتجميع. وقد يكتشف مستشعر الروبوت أن وصلة قد تحركت، لكنه لا يصحح تلقائيًا كل نتيجة إنشائية لذلك التحرك.
لنتصور عارضة إطار موضوعة بصورة خاطئة في التجهيز. يكتشف الروبوت موقع اللحام الحقيقي ويعدّل مساره. ثم ينتج لحامًا سليمًا بين العارضة الطولية والعرضية. قد تكون الوصلة مقبولة، لكن هندسة الإطار النهائي قد تظل خاطئة. لقد تكيف الروبوت مع الجزء بنجاح، لكنه لم يصحح الجزء.
هذا قيد أساسي. يمكن لتصحيح المسار التكيفي أن يساعد على تنفيذ اللحام عند الوصلة الفعلية، لكنه لا يثبت تلقائيًا أن الوصلة تقع في موضعها الصحيح داخل المقطورة. ويجب أن يواصل التجهيز ضبط الأبعاد التي تحدد وظيفة المنتج النهائي.
لذلك تستخدم استراتيجية الأتمتة الجيدة التجهيزات والاستشعار لأغراض مختلفة. تحدد التجهيزات هندسة التجميع المطلوبة. وتكتشف المستشعرات الانحرافات المسموحة عن موقع اللحام المتوقع. ويتكيف الروبوت ضمن حدود جرى التحقق منها. ثم يفحص النظام الوصلة والتجميع النهائي.
قد يكون الاستغناء الكامل عن التجهيز ممكنًا في بعض التطبيقات، لكنه لا ينبغي أن يُعامل باعتباره الهدف الحتمي للأتمتة. يعتمد مستوى التثبيت المناسب على شكل الجزء، والمتطلبات الإنشائية، وتفاوت التصنيع، واقتصاديات الإنتاج.
حدد الوصلة قبل اللحام
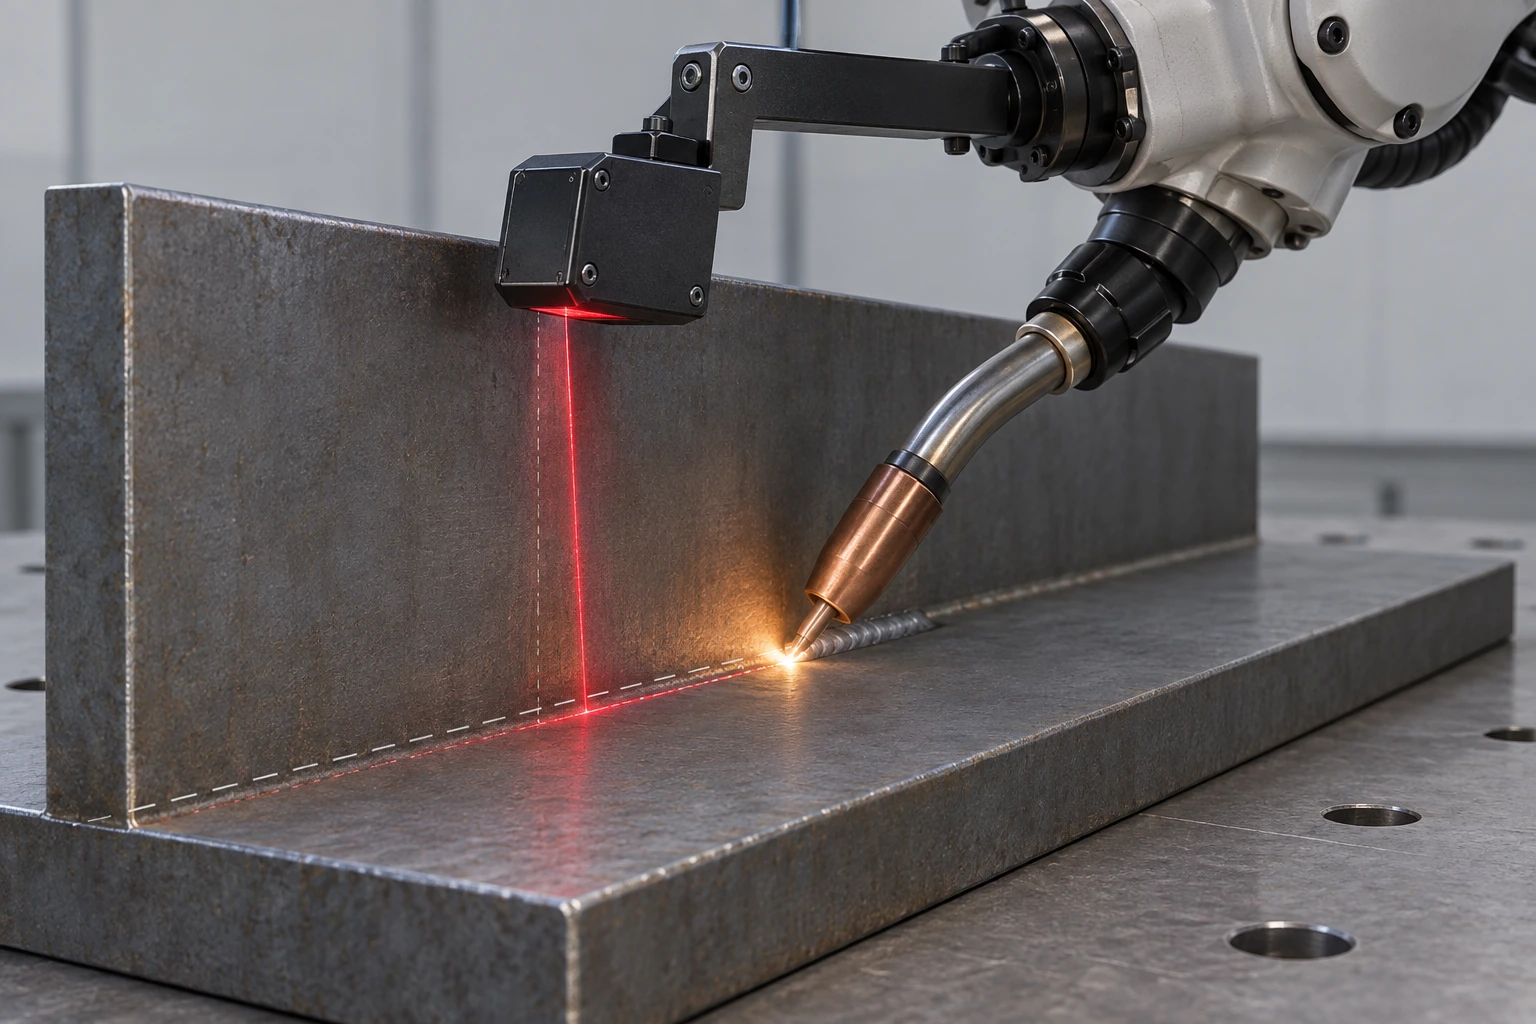
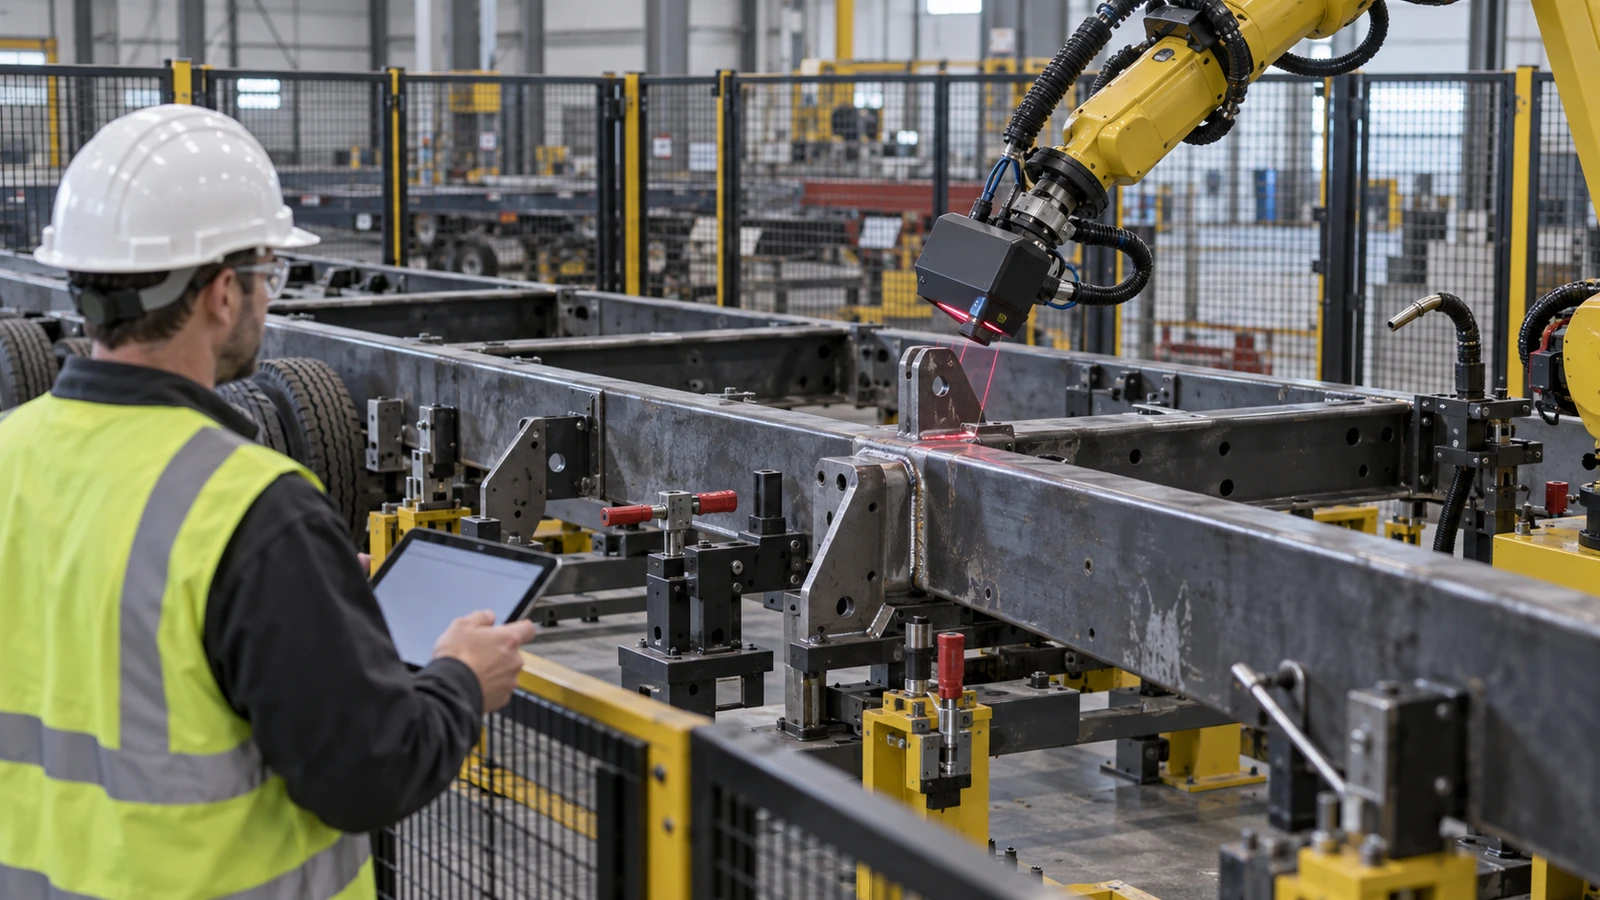
إحدى طرق التعامل مع تفاوت الأجزاء هي اكتشاف الوصلة الحقيقية قبل بدء اللحام. ويُوصف ذلك عادة بالبحث عن الوصلة أو الاستشعار باللمس. وقد يستخدم النظام سلك اللحام، أو فوهة الغاز، أو مسبار تلامس، أو مستشعر ليزر، أو وسيلة مناسبة أخرى لتحديد الخصائص المهمة لقطعة العمل.
يستخدم الروبوت هذه القياسات لتصحيح مسار اللحام المقصود. فقد يحدد مستشعر، مثلًا، موضعي البداية والنهاية الحقيقيين للحام زاوية. ثم يستطيع المتحكم تعديل المسار المبرمج لاستيعاب إزاحة صغيرة في المكون. وتشرح Fronius هذا النهج في أنظمة المساعدة للحام الروبوتي. [4]
تستخدم تقنية TouchSense سلك اللحام أو فوهة الغاز لتحديد موقع قطعة العمل قبل اللحام، بما يتيح تعويض بعض تفاوتات التموضع والتثبيت. والقيمة التصنيعية مباشرة: لم يعد الروبوت يعتمد بالكامل على افتراض أن كل جزء يشغل الموضع الاسمي نفسه تمامًا.
لكن البحث عن الوصلة له غرض محدد. فهو يحدد موقع الوصلة أو يصححه. ولا يثبت تلقائيًا أن الفجوة مقبولة، أو أن المادة صحيحة، أو أن التجميع يحقق أبعاده الإنشائية. وقد يرتبط موقع لحام مُكتشف بقطعة مصنعة غير مقبولة.
لذلك يحتاج نظام الاستشعار إلى حدود قبول مناسبة. وإذا تجاوز الانحراف النطاق المسموح، فقد تكون الاستجابة الصحيحة هي التوقف وطلب الفحص بدل متابعة اللحام. ويوضح تطبيق Fronius لدى SAG أيضًا اكتشاف الوصلة الحقيقية بالسلك قبل اللحام. تستخدم WireSense السلك مستشعرًا، ولا ينبغي الخلط بينها وبين التتبع المستمر للوصلة أثناء اشتعال القوس. [5]
تابع الوصلة أثناء اللحام
العثور على الوصلة قبل اللحام ليس هو متابعة الوصلة أثناء اللحام. فقد يشهد إطار طويل تحركات إضافية مع تقدم العملية. تغير الحرارة شكل التجميع. [10] وقد تتحرك الوصلة بالنسبة إلى المسار المبرمج. وربما لا يكتشف مستشعر قاس الوضع الأولي فقط جميع التغيرات اللاحقة.
يعالج تتبع الوصلة هذه المشكلة. وبحسب التقنية، قد يستخدم النظام إشارات القوس أو الاستشعار البصري لتقدير تغير موقع الوصلة أثناء اللحام. ثم يستطيع الروبوت تعديل مساره ضمن النطاق المسموح للنظام.
تميز Fronius بين وظيفتي TouchSense وSeamTracking. تحدد الأولى موقع الوصلة قبل اللحام. وتوفر الثانية تصحيحات أثناء عملية اللحام. [4] وتذكر الشركة صراحة تعويض تفاوتات المكونات والتثبيت باعتباره أحد استخدامات هذه التقنيات.
هذا التمييز مهم للهياكل الطويلة للمقطورات. فقد يكون الإطار متموضعًا بصورة صحيحة عند بداية اللحام، ثم يتحرك محليًا أثناء العملية. وقد يستطيع نظام تكيفي متابعة ذلك التحرك. لكن تتبع الوصلة لا يمنع تلقائيًا تشوه الإطار بكامله.
يمكن أن ينتج الروبوت لحامًا يتبع الهندسة المتغيرة بدقة، بينما يظل الشاسيه المكتمل بحاجة إلى تحقق بعدي بعد التبريد وفك التثبيت. يتحكم تتبع الوصلة في العلاقة بين الشعلة والوصلة. وهو ليس بديلًا عن التحكم في شكل الهيكل الملحوم بأكمله.
يحتاج التكيف إلى نطاق تشغيل مؤهل
يجب أن تعمل الرؤية في الخلية الحقيقية
غالبًا ما يُوصف اللحام القائم على الرؤية كما لو أن إضافة كاميرا تمنح الروبوت الحكم نفسه الذي يمتلكه عامل لحام خبير. الواقع أكثر تعقيدًا. يجب أن يجمع نظام الرؤية معلومات قابلة للاستخدام من بيئة التصنيع الحقيقية، وصناعة المقطورات تطرح عدة تحديات.
قد تكون أسطح الفولاذ عاكسة. وتحتوي التجميعات الملحومة على ظلال وزوايا محجوبة. وقد تعوق الرذاذات والدخان وأبخرة اللحام القياسات البصرية. ويشكل القوس مصدر ضوء شديدًا. وربما تتضمن الإطارات الكبيرة وصلات يصعب على المستشعر الاقتراب منها. كما قد تتغير حالة السطح وهندسة المكونات بين نسخ المنتج.
ويجب أن يميز المستشعر الوصلة المطلوبة عن الحواف القريبة واللحامات السابقة والخصائص الأخرى. هذه ليست أسبابًا لرفض الرؤية الآلية، بل متطلبات ينبغي تقييمها أثناء تكامل النظام. فمستشعر مناسب لوصلة زاوية مكشوفة قد لا يعمل بالكفاءة نفسها داخل تجويف عميق في حامل.
وقد يحتاج نظام طُوّر على عينات مخبرية نظيفة إلى حماية أو معايرة أو معالجة بيانات إضافية داخل خلية لحام صناعية. ليس السؤال المهم مجرد امتلاك الروبوت لكاميرا، بل قدرة نظام الاستشعار على تحديد الخصائص المطلوبة بثقة تحت ظروف الإضاءة والسطح والوصول واللحام الفعلية.
يناقش مقال نشرته American Welding Society في سبتمبر 2026، وكتبه المسؤول التنفيذي في Universal Robots أندرس بيليسو بيك بعنوان Physical AI Enables Adaptive Welding Automation، [6] الأهمية المتزايدة للإدراك والتكيف في بيئات تتغير فيها ملاءمة الأجزاء ومواضعها. ويقر أيضًا بأن أنظمة الذكاء الاصطناعي المتكاملة بالكامل من البداية إلى النهاية تظل صعبة التحقق على مدى فترات طويلة.
بالنسبة إلى مصنعي المقطورات، يشير ذلك إلى نهج عملي: استخدام الاستشعار لحل مشكلات تصنيع محددة بوضوح، وتحديد أين تنتهي حدود التشغيل الموثوق للنظام.
لا يمكن تعويض كل فجوة
يُعد تفاوت الفجوة من أهم قيود اللحام الروبوتي التكيفي. لنفترض أن النظام اكتشف فجوة أكبر من المتوقع. قد يستطيع الروبوت تعديل موضعه. ويمكن لبعض أنظمة اللحام أيضًا تعديل معلمات مختارة أو استراتيجيات الترسيب. لكن النظام لا يستطيع افتراض أن كل فجوة قابلة للإصلاح بإضافة المزيد من معدن اللحام.
تعتمد الفجوة المقبولة على تصميم الوصلة، وسماكة المادة، وعملية اللحام، والإجراء المؤهل. وقد تتطلب فجوة أوسع مزيدًا من معدن الإضافة. وقد تؤثر في الاختراق، أو شكل اللحام، أو خطر الاحتراق النافذ. كما قد تغير المدخل الحراري والتشوه الناتج.
في مكون رقيق، قد تؤدي محاولة سد فجوة مفرطة إلى لحام غير مقبول. وفي وصلة إنشائية أكثر سماكة، قد تكون الاستجابة المناسبة ترتيب لحام مؤهلًا مختلفًا. يحتاج الروبوت إلى حد فاصل لاتخاذ القرار.
إذا بقيت الفجوة ضمن نطاق جرى التحقق منه، يمكن تطبيق تصحيح معتمد. وإذا تجاوزته، فينبغي تصحيح الجزء أو رفضه أو إحالته إلى المراجعة الهندسية. وهذا مهم خصوصًا في الإنتاج عالي التنوع لأن النسخ المختلفة قد تستخدم سماكات وتكوينات وصلات مختلفة.
لا ينبغي نقل تعديل معلمة مؤهل لوصلة معينة تلقائيًا إلى أخرى. ينبغي أن يقلل اللحام التكيفي آثار التفاوت المقبول، لا أن يجعل الملاءمة غير المقبولة أمرًا طبيعيًا.
قد يكرر التنفيذ المتسق العيوب أيضًا
يمكن للحام الروبوتي تحسين الاتساق عندما تكون العملية مصممة ومضبوطة بصورة صحيحة. والعكس ممكن أيضًا. فإذا كانت زاوية الشعلة المبرمجة خاطئة، يمكن للروبوت تكرارها عبر دفعة كاملة. وإذا كان طرف التلامس تالفًا، فقد لا ينتج المسار المبرمج موضع السلك المقصود.
وإذا كان إمداد الغاز الواقي غير كافٍ، فإن ثبات المسار لا يمنع المسامية. وإذا كانت المكونات الواردة ملوثة، فلا تزيل الأتمتة التلوث. وإذا كانت معلمات اللحام غير مناسبة للوصلة، فلا يجعلها التكرار مقبولة. ومن ثم يستطيع الروبوت إنتاج عيوب شديدة الاتساق.
لهذا يجب التمييز بين تكرارية التصنيع وجودة اللحام. تصف التكرارية مدى اتساق تنفيذ العملية، بينما تصف الجودة مدى مطابقة النتيجة للمواصفة المطلوبة. وتحتاج العملية الروبوتية القادرة إلى الاثنين.
يجب على المصنع تحديد تصميم اللحام الصحيح وإجراء اللحام قبل الاعتماد على التكرارية. ثم يجب أن يحافظ نظام الإنتاج على الشروط ذات الصلة، بما فيها إعداد المادة، وملاءمة الأجزاء، وحالة المعدات، والحماية الغازية، والمعلمات، والفحص. برنامج اللحام جزء واحد فقط من هذا النظام.
أبقِ التعديلات داخل العملية المؤهلة
من مزايا اللحام الروبوتي القدرة على إعادة إنتاج المعلمات المبرمجة. يستطيع النظام الحفاظ على سرعة انتقال محددة، وإعداد تغذية سلك، وتسلسل لحام باتساق أعلى من عملية يدوية غير مضبوطة. وقد تكون هذه القدرة مهمة لمكونات تحتاج إلى هندسة لحام قابلة للتكرار.
لكن الاتساق مفيد فقط عندما تكون المعلمات مناسبة للوصلة الفعلية. فقد لا يصلح إجراء مبرمج لسماكة معينة لسماكة أخرى. وقد تغير فجوة مختلفة كمية معدن الإضافة المطلوبة. ويمكن أن يغير وضع اللحام سلوك الحوض المنصهر. وقد يتطلب معدن إضافة أو ترتيب غاز واقٍ مختلف إعدادًا معتمدًا آخر.
لذلك يجب أن تبقى التغييرات الآلية ضمن نافذة عملية جرى التحقق منها. ويتناول النطاق المنشور لإصدار 2026 من AWS B2.1/B2.1M [8] تأهيل إجراءات اللحام والعاملين فيه عبر العمليات اليدوية والميكانيكية والآلية. ويحدد الكود الإنشائي المطبق، والعقد، ومتطلبات المنتج، التأهيلات الضرورية لتطبيق معين في المقطورات.
المبدأ الأوسع هو أن الأتمتة لا تلغي ضرورة تأسيس عملية اللحام وتأهيلها. إنها تغير كيفية تنفيذ العملية المؤهلة والتحكم فيها. ولا ينبغي منح روبوت يستطيع تعديل المعلمات صلاحية غير محدودة لتعويض مواد واردة رديئة أو ظروف تجميع غير مقبولة.
بالنسبة إلى مصنع المقطورات الأصلي، يتمثل المطلب المهم في علاقة مضبوطة بين حالة الوصلة المكتشفة والاستجابة المسموحة لعملية اللحام.
البرمجة والتجهيزات المعيارية تغيّر الاقتصاديات
أعد استخدام المعرفة عبر قوالب اللحام
يعتمد اللحام الروبوتي التقليدي غالبًا على استثمار أولي كبير في البرمجة. يطور المبرمج المسار، ويضبط اتجاه الشعلة، ويتحقق من الوصول، ويثبت تسلسل العمل. وقد يكون هذا اقتصاديًا عندما تتبعه آلاف المكونات المتطابقة. لكن الحساب يتغير إذا كان المصنع ينتج وحدات قليلة فقط من كل تكوين.
لنفترض أن مصنعًا يبني ثلاثة إصدارات من الإطار في أسبوع واحد. يتطلب كل منها مواقع حوامل، وترتيبات عوارض عرضية، وأطوال لحام مختلفة. وإذا وجبت إعادة البرمجة يدويًا لكل تغيير، فقد تمثل البرمجة جزءًا كبيرًا من جهد الإنتاج الكلي. وربما يقضي الروبوت وقتًا في ترسيب المعدن أقل مما يقضيه المصنع في إعداده للمنتج التالي.
لهذا تهم البرمجة الآلية وقوالب اللحام القابلة لإعادة الاستخدام في التصنيع عالي التنوع. يستطيع المصنع تطوير استراتيجيات قياسية لعائلات الوصلات المتكررة. ثم يطبق البرنامج تلك الاستراتيجيات على الخصائص المناسبة التي يحددها في النموذج الرقمي.
قد يعيد لحام زاوية بين عضوين إنشائيين قياسيين استخدام نهج برمجة مُثبت، حتى إذا تغير موقعه بين نسخ المقطورة. أما التثبيت الأكثر تعقيدًا فقد يحتاج إلى مراجعة هندسية إضافية. الهدف هو تقليل جهد البرمجة غير الضروري دون افتراض أن كل اللحامات المتشابهة هندسيًا قابلة للاستبدال تقنيًا.
يشرح نقاش Visual Components المنشور في أبريل 2026 بشأن البرمجة المتقدمة للحام خارج الخط [7] هذا النهج باستخدام قوالب قابلة لإعادة الاستخدام، وقواعد بيانات لحام، وتحسين آلي للمسارات. وتكمن دلالته التصنيعية في زيادة ارتباط البرمجة ببيانات الهندسة.
ومع ذلك، يجب التحقق من التجميع الفعلي. يمكن لبرنامج رقمي قابل لإعادة الاستخدام تقليل زمن تبديل المنتج، لكنه لا يضمن أن الشاسيه الفعلي التالي يطابق النموذج.
تجمع Tyllis البرمجيات والتجهيزات الفعلية
تكتسب حالة Tyllis أهمية خاصة لأنها تناولت معدات نقل كبيرة ومخصصة، لا مكونًا صغيرًا قياسيًا واحدًا. أفادت Valk Welding بأن نظام ARP أنشأ آليًا برنامج لحام إطار مقطورة كامل. وشمل المشروع أيضًا تجهيزًا معياريًا قادرًا على استيعاب نطاق منتجات Tyllis.
هاتان قدرتان مختلفتان. تعالج البرمجة الآلية تكلفة تجهيز تصاميم متعددة. ويعالج التجهيز المعياري الحاجة إلى استيعاب تجميعات مادية مختلفة. ولا تثبت أي منهما بمفردها تعويضًا غير محدود للتفاوتات.
لم يقدم إعلان المورد مجموعة بيانات مستقلة شاملة لكل نسخ الإطار، وتوزيع فجوات الوصلات، ونتائج قبول اللحام، ومخرجات الإنتاج طويلة الأجل. لذلك ينبغي فهمه باعتباره محطة تنفيذ موثقة، لا دليلًا على أن اللحام المستقل بالكامل حل جميع مشكلات التصنيع عالي التنوع.
مع ذلك، يوضح المشروع سبب تغير نقاش الأتمتة. لم يعد النظام المعني مجرد روبوت يكرر برنامجًا واحدًا، بل يجمع معلومات هندسية رقمية، وبرمجة آلية، وتجهيزات قابلة للتكيف، وعملية لحام.
وبالنسبة إلى مصنعي المقطورات الأصليين، يكون السؤال التالي: كيف يتعامل هذا النظام مع الفروق التي لا مفر منها بين التجميعات المتعاقبة؟ هنا تصبح المستشعرات وحدود العملية والفحص عناصر حاسمة. [2]
Lippert وContinental: مثال للإنتاج المتكامل
يوضح مثال آخر من صناعة المقطورات في 2026 أهمية دمج الأتمتة مع عمليات التصنيع الأخرى. ففي بيان نشرته NATM بتاريخ 29 مارس 2026، أعلنت Lippert وContinental Trailers علاقة توريد لمحاور مقطورات القوارب. ووصف الإعلان نظام تصنيع Lippert بأنه يجمع أتمتة متقدمة، ولحامًا روبوتيًا، وتشغيلًا آليًا دقيقًا، وضبطًا للجودة.
كان الترتيب يهدف إلى توريد محاور بحرية عبر مجموعة مقطورات Continental. [3] ولا يقدم الإعلان قياسات مستقلة تثبت أن اللحام الروبوتي وحده يحسن متانة المحور. كما لا يثبت أن علاقة التوريد الجديدة تستخدم بنية الأتمتة نفسها المستخدمة في مشروع إطارات Tyllis.
تكمن أهميته في مجموعة العمليات المذكورة. يساعد التشغيل الدقيق على تحديد هندسة المكون. وتدعم الأتمتة العمليات المتكررة. وينفذ اللحام الروبوتي مهام وصل مختارة. ويتحقق ضبط الجودة من النتيجة المصنعة.
هذه وظائف متكاملة. لا يستطيع الروبوت تعويض كل خاصية مشغلة بصورة خاطئة. ولا يمنع التشغيل الدقيق كل عيب متعلق باللحام. ولا يلغي برنامج لحام ثابت الحاجة إلى الفحص النهائي.
يعتمد التصنيع الموثوق لمكونات المقطورات على كيفية عمل هذه العمليات معًا. وهذا يعزز مبدأ متكررًا في قسم المواد والتصنيع: جودة المنتج النهائي تخص نظام الإنتاج الكامل، لا أكثر آلة تطورًا داخله.
قِس إنتاج المصنع لا سرعة اللحام وحدها
ابحث عن الاختناق الحقيقي
قد يركز مصنع يفكر في اللحام الروبوتي أولًا على الزمن اللازم لترسيب معدن اللحام. وهذا قياس مهم، لكنه لا يمثل دورة الإنتاج الكاملة. فالخلية تحتاج أيضًا إلى التحميل، والتموضع، والتثبيت، واختيار البرنامج، والاستشعار، واللحام، والفحص، والتفريغ. وتضيف تبديلات المنتج وقتًا آخر.
إذا أنهى الروبوت اللحام سريعًا لكن الإطار التالي لم يكن جاهزًا، تبقى الخلية معطلة. وإذا تطلب التجهيز تعديلات يدوية واسعة بين النسخ، فقد تنخفض فائدة سرعة اللحام. وإذا أدت الملاءمة الرديئة إلى توقفات متكررة، فقد تكون السرعة الاسمية قليلة الصلة بالإنتاج الفعلي.
وإذا أنتجت الخلية تجميعات أسرع مما تستطيع عمليات الطلاء أو التجميع النهائي اللاحقة استيعابه، فقد يتراكم مخزون العمل الجاري بدل زيادة عدد المقطورات المكتملة. لذلك لا يتعلق السؤال التصنيعي بمجرد سرعة حركة الروبوت، بل بمقدار تحسين الأتمتة لمعدل تدفق نظام الإنتاج الكامل.
قد يستفيد مصنع عالي التنوع من تقليل التبديل وإعادة العمل أكثر من تعظيم سرعة اللحام أثناء اشتعال القوس. وقد يستفيد مصنع آخر ذو مكون مستقر وعالي الحجم كثيرًا من تقصير دورة اللحام. يعتمد الاستثمار الصحيح على الاختناق الحقيقي. ولا تصنع عملية لحام أسرع تلقائيًا مصنع مقطورات أسرع.
احسب الاستثمار الكامل وتكلفة التبديل
يتطلب نظام لحام عالي التنوع استثمارًا يتجاوز الذراع الروبوتية. فقد يشمل المشروع معدات اللحام، وتجهيزات التثبيت، والمموضعات، والمستشعرات، والبرامج، والحواجز، والاستخلاص، والتركيب، والتدريب. وقد يحتاج المصنع أيضًا إلى وقت هندسي لإعداد بيانات CAD، وتطوير القوالب، وتأهيل العملية.
تشمل تكاليف التشغيل الصيانة، والمواد الاستهلاكية، وتغييرات البرامج، والمعايرة الدورية. وقد تأتي الفائدة الاقتصادية من مصادر متعددة. تقلل بعض التطبيقات عمالة اللحام المباشرة، بينما تقلل أخرى البرمجة، أو وقت التبديل، أو إعادة العمل، أو الخردة. وقد تدعم الأتمتة طاقة إنتاجية إضافية أو ظروف تشغيل أكثر اتساقًا.
لكن يجب إثبات القيمة لمزيج المنتجات المقصود. وقد يكون تقدير الاسترداد البسيط المبني فقط على الفرق بين زمن اللحام اليدوي والروبوتي مضللًا. لنأخذ مثالًا توضيحيًا: تقضي محطة يدوية وقتًا كبيرًا في لحام حامل مقطورة، ويقلل الروبوت زمن اللحام الفعلي.
لكن كل دفعة صغيرة تتطلب تغييرًا طويلًا للتجهيز وتعديلًا يدويًا للبرنامج. وإذا كانت الدفعة صغيرة بما يكفي، فقد يستهلك جهد التبديل جزءًا كبيرًا من الوفر. ويمكن أن يصبح النظام نفسه أكثر جدوى بكثير إذا خفضت البرمجة الآلية والتجهيزات المعيارية تكاليف التبديل.
لا يوجد حجم دفعة عالمي يجعل اللحام الروبوتي مجديًا. يعتمد الحساب على الحجم السنوي الحقيقي، وتنوع المنتجات، وتوفر العمالة، وزمن الدورة، والجاهزية التشغيلية، وإعادة العمل، والتكلفة الرأسمالية. لذلك ينبغي أن يستخدم المصنع بيانات إنتاجه، لا نسبة إنتاجية عامة يقدمها بائع المعدات.
تظل معرفة اللحام والفحص ضروريين
حوّل الخبرة إلى عملية مضبوطة
يمكن للأتمتة تقليل اللحام اليدوي المتكرر في العمليات المناسبة. لكنها لا تلغي الحاجة إلى معرفة اللحام. يجب أن يحدد شخص ما تصميم الوصلة وإجراء اللحام المؤهل. ويجب أن يفهم شخص ما ما إذا كانت الملاءمة الحقيقية مقبولة. ويجب إعداد البرامج والتحقق منها، وصيانة التجهيزات، ومراقبة سلوك العملية، والتحقيق في العيوب.
قد تظل النسخ المعقدة من المقطورات بحاجة إلى لحام يدوي عندما يجعل الوصول أو الشكل أو حجم الإنتاج الأتمتة غير عملية. وتعترف مواصفة American Welding Society لعام 2025 الخاصة بالعاملين في اللحام القوسي الروبوتي [9] بمستويات تأهيل تقني مختلفة. ويميز الإطار الحالي بين الفنيين المساعدين، والفنيين، والمهندسين. وهذا يعكس المعرفة المتخصصة اللازمة لتنفيذ هذه الأنظمة والمحافظة عليها.
بالنسبة إلى المصنعين، ينبغي أن يتجاوز سؤال العمالة عدد عمال اللحام الذين يستبدلهم الروبوت. تحتاج الشركة إلى أشخاص يفهمون اللحام، وتشغيل الروبوت، واستكشاف مشكلات العملية، والفحص، وهندسة التصنيع.
وقد يسهم عامل لحام يدوي ماهر بمعرفة قيمة أثناء تطوير الأتمتة، خاصة عند تحديد مشكلات الملاءمة المتكررة والوصلات الصعبة. لكن هذه الخبرة يجب أن تتحول إلى إجراءات هندسية مضبوطة. ولا ينبغي أن يعتمد الروبوت على تعديلات غير موثقة لا يفهمها سوى مشغل خبير واحد.
تلتقط الأتمتة الناجحة معرفة التصنيع وتجعلها قابلة للتكرار. ولا تجعل هذه المعرفة غير ضرورية.
مراقبة العملية ليست قبولًا للمنتج
يمكن لبيانات عملية الروبوت توفير معلومات قيمة. فقد يسجل النظام تيار اللحام، والجهد، وظروف تغذية السلك، ومعلومات الحركة، أو متغيرات أخرى. وقد يسجل الاستشعار انحرافات موضع الوصلة عن المتوقع. وتساعد هذه السجلات على تحديد تغيرات العملية والتحقيق في العيوب.
لكن الإشارة الكهربائية المستقرة لا تثبت أن كل لحام يفي بمتطلبات قبوله. فقد تحتوي وصلة متتبعة بصورة صحيحة على انصهار غير كافٍ. وقد يترك لحام ذو مظهر مقبول إطار المقطورة المحيط مشوهًا بعديًا. ولا يثبت إكمال البرنامج عمر الكلال.
لذلك يجب أن يتبع التحقق من الجودة المتطلبات الهندسية الفعلية. وقد يشمل، بحسب المكون والمواصفة، فحصًا بصريًا، وفحص أبعاد، واختبارات غير إتلافية مناسبة، أو اختبارات تأهيل إتلافية. وينبغي أن يعكس مستوى الفحص الأهمية الإنشائية للوصلة والمتطلبات التعاقدية والتقنية المطبقة.
يمكن للفحص الآلي تحسين التغطية والاتساق في تطبيقات مناسبة. لكن لا يجوز افتراض أن كاميرا أو خوارزمية مراقبة تكشف كل عيب ذي صلة. يجب تحديد ما يستطيع أسلوب الفحص قياسه وما لا يستطيع إثباته.
في إطار المقطورة، قد تحتاج الهندسة النهائية إلى تحقق منفصل بعد اللحام والتبريد. وفي تجميع تثبيت رافعة الدعم، قد تهم المحاذاة والملاءمة الوظيفية. وفي مكون مرتبط بالمحور، قد يلزم ضبط الأبعاد الحرجة وجودة اللحام معًا.
تخبر مراقبة العملية المصنع بكيفية تنفيذ اللحام. ويتحقق فحص المنتج من تحقيق النتيجة المطلوبة. وهذان النوعان من الأدلة متكاملان.
أحيانًا تكون الاستجابة الصحيحة هي التوقف
قد تظهر الفرصة الأكثر فائدة في اللحام التكيفي قبل بدء القوس. فكثيرًا ما يكشف ضبط الجودة التقليدي المشكلة بعد اكتمال اللحام. ثم يقيس المصنع العيب، أو يزيل اللحام المتأثر، أو يصحح التجميع المشوه. وقد يكون هذا مكلفًا لأن مواد وعمالة ووقت إنتاج إضافيًا قد استُهلك بالفعل.
يمكن لنظام استشعار أن يكتشف بعض المشكلات مبكرًا. فقد يكشف انحراف حامل خارج نطاق التموضع المسموح. وقد يجد وصلة في موقع غير متوقع أو فجوة تحتاج إلى تقييم إضافي. وقد يكتشف أن اللحام المقصود غير قابل للوصول لأن المكون حُمّل بصورة خاطئة.
يستطيع النظام عندئذ إيقاف العملية وطلب التصحيح قبل ترسيب المعدن. وهذا فرق مهم بين التصنيع التكيفي والتصحيح الآلي غير الانتقائي. أحيانًا تكون الاستجابة الصحيحة تعديل مسار الروبوت، وأحيانًا تصحيح التجهيز، وأحيانًا رفض المكون الوارد.
يعتمد القرار الأفضل على سبب الانحراف ومقداره. لذلك يجب استخدام معلومات الاستشعار للتمييز بين التفاوت المقبول والحالات التي تتطلب تدخلًا. ويمكن لهذا النهج نقل ضبط الجودة إلى مرحلة أبكر في سلسلة الإنتاج.
منع لحام غير مقبول أكثر فائدة عمومًا من إنتاجه آليًا ثم اكتشاف عيبه لاحقًا.
تحقق من عائلة المنتجات قبل التوسع
ابدأ بعائلات مكونات متوافقة
ليس من الضروري أن يؤتمت المصنع إطارًا كاملًا دفعة واحدة. ففي الإنتاج عالي التنوع، قد تكون عائلة مكونات ذات هندسة وصلات متكررة نقطة بداية أكثر قابلية للإدارة. لنتأمل هياكل تثبيت رافعات دعم المقطورات.
قد تستخدم النماذج أبعاد صفائح أو ترتيبات ثقوب مختلفة، مع الاحتفاظ بوصلات متشابهة بين الأنبوب والحامل. وقد تتيح هذه الوصلات إعادة استخدام الإجراءات أو التجهيزات أو قوالب البرامج. وتشمل العائلات المحتملة الأخرى تجميعات عوارض عرضية متوافقة، وبعض هياكل تثبيت التعليق، وحوامل دعم مناسبة.
لكن التشابه الهندسي وحده لا يكفي. يجب أيضًا توافق المادة، والسماكة، وتصميم الوصلة، وإمكانية الوصول، ومتطلبات التأهيل. ولا ينبغي جمع حامل تعليق إنشائي مع حامل ملحق خفيف الحمل لمجرد تشابه مظهر لحاماتهما.
الهدف المفيد هو تحديد عائلات يمكن التعامل مع اختلافاتها ضمن نظام تصنيع محدد. وقد يستخدم النظام تجهيزات مشتركة بعناصر تموضع قابلة للضبط، وبرامج يعاد استخدامها، واستشعارًا مناسبًا. ثم يمكن توسيع الأتمتة مع تحسن فهم العائلات ومتطلبات عملياتها.
هذا مهم خصوصًا للمصنعين الأصغر. لا يحتاج أول مشروع ناجح إلى إزالة كل اللحام اليدوي. يحتاج إلى حل مشكلة إنتاج حقيقية وتأسيس عملية قابلة للتوسع دون فقد السيطرة على الجودة.
ثلاثة أسئلة منفصلة للتحقق من الإنتاج
إن العرض الناجح على إطار واحد أُعد بعناية نقطة بداية مفيدة، لكنه ليس بالضرورة ممثلًا للإنتاج المعتاد. ينبغي للمصنع الأصلي دراسة أداء النظام عبر النطاق الحقيقي للمنتجات وتفاوتات التصنيع.
قد يتضمن برنامج التأهيل أصغر المقاطع المعنية وأكبرها، ومواقع وصلات مختلفة، وتفاوتات ملاءمة مسموحة، ونسخًا تمثيلية من المنتج. وينبغي أيضًا تقييم التغيرات أثناء اللحام. فقد يتحرك إطار كبير مع تراكم الحرارة. وقد يتصرف التجهيز بصورة مختلفة عند تحميل تكوين آخر. وقد تتطلب سماكة مختلفة إجراء لحام آخر.
يجب تحديد الظروف التي يتعامل معها النظام آليًا والظروف التي تحتاج إلى تدخل. وينبغي أن يجيب التحقق عن ثلاثة أسئلة منفصلة. أولًا: هل يستطيع النظام تحديد اللحامات المقصودة والوصول إليها بصورة صحيحة؟ ثانيًا: هل يستطيع إنتاج وصلات مقبولة ضمن ظروف التصنيع المسموحة؟ ثالثًا: هل يحقق التجميع المكتمل المتطلبات البعدية والوظيفية؟
قد تتطلب الإجابات اختبارات مختلفة. يعالج نجاح توليد المسار السؤال الأول. ويعالج تأهيل اللحام وفحص الوصلة السؤال الثاني. ويعالج الفحص النهائي للأبعاد والوظيفة السؤال الثالث.
لا ينبغي اعتبار النظام جاهزًا للإنتاج لمجرد اجتيازه واحدًا من هذه التقييمات.
ما الذي ينبغي سؤاله للموردين؟
ينبغي لفريق المشتريات الذي يقيّم مكون مقطورة ملحومًا روبوتيًا أن يتجاوز السؤال عما إذا كان المورد يمتلك معدات لحام روبوتية. تساعد الأسئلة التالية على ربط قدرة الأتمتة بالمنتج النهائي.
| سؤال المشتريات | سبب أهميته |
|---|---|
| ما نسخ المنتج المؤتمتة فعليًا؟ | قد يؤتمت المورد وصلات أو عائلات مكونات معينة فقط. |
| كيف تُنشأ برامج اللحام ويُتحقق منها؟ | يحدد العلاقة بين بيانات CAD والبرمجة والإنتاج. |
| كيف تُمَوضع الأجزاء الحقيقية وتُحدد مواقعها؟ | يكشف الاعتماد على التجهيزات والمراجع ودقة الأجزاء الواردة. |
| ما تفاوت الملاءمة الذي يستطيع النظام استيعابه؟ | يميز التكيف المتحقق منه عن التعويض غير المضبوط. |
| هل يستخدم النظام البحث المسبق عن الوصلة أم التتبع الفوري؟ | يوضح استجابته للحركة الأولية والحركة أثناء العملية. |
| ماذا يحدث عندما يتجاوز الانحراف النطاق المسموح؟ | يبين هل يتوقف النظام أو يطلب التصحيح أو يستمر. |
| كيف تؤهّل معلمات اللحام وتُضبط؟ | يضمن توافق التعديلات الآلية مع الوصلة المقصودة. |
| كيف يجري التحقق من الشكل النهائي؟ | لا يضمن التتبع الصحيح إطار مقطورة دقيقًا. |
| ما سجلات الفحص والتتبع المتاحة؟ | يربط مراقبة الإنتاج بقبول المنتج. |
| كيف تُدخل نسخة منتج جديدة؟ | يوضح قدرة المورد الحقيقية على الإنتاج عالي التنوع. |
يجب أن تعكس المتطلبات الدقيقة طبيعة المكون. لا يحتاج حامل ملحق صغير إلى حزمة التحقق نفسها المطلوبة لوصلة إطار حساسة للكلال. كما لا ينبغي للمصنع الأصلي فرض تقنية استشعار محددة دون فهم عملية المورد القائمة.
قد يحقق موردون مختلفون النتيجة المطلوبة بمجموعات مختلفة من التجهيزات والبرمجة والاستشعار والفحص. هدف الشراء هو التحقق من قدرة التصنيع الكاملة. والتأهيل المهم ليس مجرد وجود روبوت، بل قدرة المورد على تصنيع نطاق المكونات المحدد باستمرار ضمن السماحيات ومعايير القبول المطلوبة.
اشترِ قدرة تصنيع لا مجرد روبوت
الروبوت لا يثبت المتانة الإنشائية
قد تبدو مقطورة يُعلن أنها ملحومة روبوتيًا أكثر تطورًا من مقطورة ملحومة يدويًا. لكن طريقة الإنتاج وحدها لا تثبت المتانة الإنشائية. يمكن للحام يدوي مصمم ومنفذ بصورة صحيحة أن يحقق المواصفة. وقد يفشل لحام روبوتي بملاءمة غير صحيحة أو معلمات غير مناسبة في ذلك.
وبالمثل، قد يحتوي إطار ملحوم روبوتيًا على مسار أحمال غير ملائم أو تفصيل تدعيم حساس للكلال. يظل التصميم الإنشائي الأساسي مهمًا. والأسئلة المفيدة للمشترين تتعلق بالمنتج النهائي.
هل صُممت اللحامات المعنية وفُحصت على نحو مناسب؟ هل يحقق الإطار متطلباته البعدية؟ هل نقاط التثبيت الحرجة في مواضعها الصحيحة؟ هل يمتلك المصنع عملية مضبوطة للحفاظ على الجودة عبر الإنتاج؟
يمكن للحام الروبوتي المساهمة في هذه النتائج، لكنه لا يثبتها بصورة مستقلة. لذلك لا تكمن أهم ميزة للأتمتة في أن روبوتًا نفذ اللحام، بل في قدرة المصنع على إثبات عملية مضبوطة ومتكررة تنتج النتيجة المطلوبة.
رؤية GOODIN
تزداد أهمية اللحام الروبوتي لمصنعي المقطورات المخصصة أو منخفضة الحجم. يمكن للبرمجة الآلية تقليل جهد إدخال تصاميم جديدة. ويمكن للتجهيزات المعيارية استيعاب تكوينات مختلفة للإطار. ويساعد البحث عن الوصلة وتتبعها على الاستجابة لبعض تغيرات التموضع. ويمكن لمراقبة العملية والفحص تقديم أدلة إضافية على أداء الإنتاج.
توسع هذه التطورات التطبيقات التي تصبح فيها الأتمتة عملية. لكنها لا تلغي المشكلة التصنيعية الأساسية: المكونات الحقيقية تتفاوت. تؤثر سماكة الفولاذ، والاستجابة للتشكيل، والاستقامة، وملاءمة الأجزاء، وتشوه اللحام، في الشكل الذي يواجهه الروبوت.
لا تستطيع آلة عالية التكرارية تصحيح تجميع غير دقيق تلقائيًا. وقد يكتشف مستشعر وصلة منحرفة دون تحديد ما إذا كان المكون نفسه مقبولًا إنشائيًا. ويمكن لنظام تكيفي تعويض بعض الانحرافات دون جعل كل فجوة قابلة للحام. ولا تضمن عملية لحام ناجحة أن إطار المقطورة النهائي يحقق أبعاده المطلوبة.
لذلك تبدأ الاستراتيجية الصحيحة بفهم التفاوت. ينبغي تحديد التفاوتات المهمة، وما يمكن منعه بتحضير أو تثبيت أفضل، وما يمكن استيعابه باستشعار جرى التحقق منه، وما يتطلب تدخلًا. يربط هذا النهج التصميم، وإعداد المواد، وضبط التجهيزات، واللحام، والفحص، والتجميع النهائي.
ينبغي للمصنعين الأصليين تقييم الأتمتة من خلال جودة المنتج النهائي ومعدل تدفق الإنتاج الكامل. وينبغي للمشتريات تقييم المورد وفق نطاق الأجزاء والتفاوتات التي تعالجها عمليته، لا مجرد وجود خلية روبوتية. وبالنسبة إلى المصنع، الهدف هو الجمع بين التنفيذ الآلي المتكرر والقدرة على إدراك اختلاف المنتج الحقيقي عن التصميم المقصود.
رؤية GOODIN: الأتمتة لا تلغي تفاوت التصنيع. الجيل التالي من أتمتة المقطورات يتعلق باكتشاف التفاوت والتكيف معه قبل أن يصبح عيبًا. ولذلك لا يتمثل التطور المهم فقط في قدرة الروبوتات على اللحام أسرع من الأشخاص في بعض التطبيقات.
بل في أن الأنظمة الآلية أصبحت قادرة على التعامل مع مزيد من التغيرات التي جعلت أتمتة إنتاج المقطورات صعبة سابقًا. وتعتمد القيمة على مدى فعالية ربط هذه القدرة بمتطلبات الهندسة، والعمليات المؤهلة، والفحص النهائي للمنتج.
الروبوت الذي يكرر برنامجًا مثاليًا على تجميع خاطئ لا يقدم تصنيعًا دقيقًا. أما نظام التصنيع الذي يدرك الفرق، ويستجيب ضمن حدود مثبتة، ويتحقق من النتيجة النهائية، فيقترب كثيرًا من ذلك. وهذا هو الاتجاه الذي تصبح فيه أتمتة لحام المقطورات قدرة هندسية، لا مجرد استثمار في المعدات.
ناقش رسومات المكونات والسماحيات ومتطلبات الفحص لبرنامجك المقبل لدى المصنع الأصلي مع GOODIN.
المصادر وقراءات إضافية
تحليل هندسي وليس إجراء لحام عالميًا أو معيار قبول عامًا. إعلانات الموردين وحالات التطبيق ليست تحققًا إنتاجيًا مستقلًا. تستخدم مراجع AWS نطاق المعايير المنشور؛ ويتوقف انطباقها على المنتج والعقد والكود المعني.
- NATM — Are You Ready for Automation? This Forum Has the Answers!
- Valk Welding / Peter Pittomvils — Valk Welding programs first trailer chassis fully with ARP
- NATM / Lippert and Continental Trailers — Lippert and Continental Trailers Announce Strategic Marine Trailer Axle Supply Relationship
- Fronius — Robot Assistance Systems
- Fronius — SAG — WireSense Application
- AWS Welding Digest / Anders Billesø Beck — Physical AI Enables Adaptive Welding Automation
- Visual Components — Advanced Robot Offline Programming (OLP) Workflow for Welding: Templates and Automatic Path Optimization
- American Welding Society — AWS B2.1/B2.1M:2026 — Specification for Welding Procedure and Performance Qualification
- American Welding Society — AWS D16.4M/D16.4:2025 — Specification for the Qualification of Robotic Arc Welding Personnel
- SSAB — Trailer Design Guideline — Welding Distortion
تصنيف حمولة واحد ومنتجان مختلفان: لماذا يختلف أداء رافعتي مقطورة تحملان المواصفة نفسها؟
مقالات لها صلة